具身智能与机器人资源导航
探索用于机器人操纵的抓握检测和预测模型。
使用3D接触和几何观察的抓取预测工具。
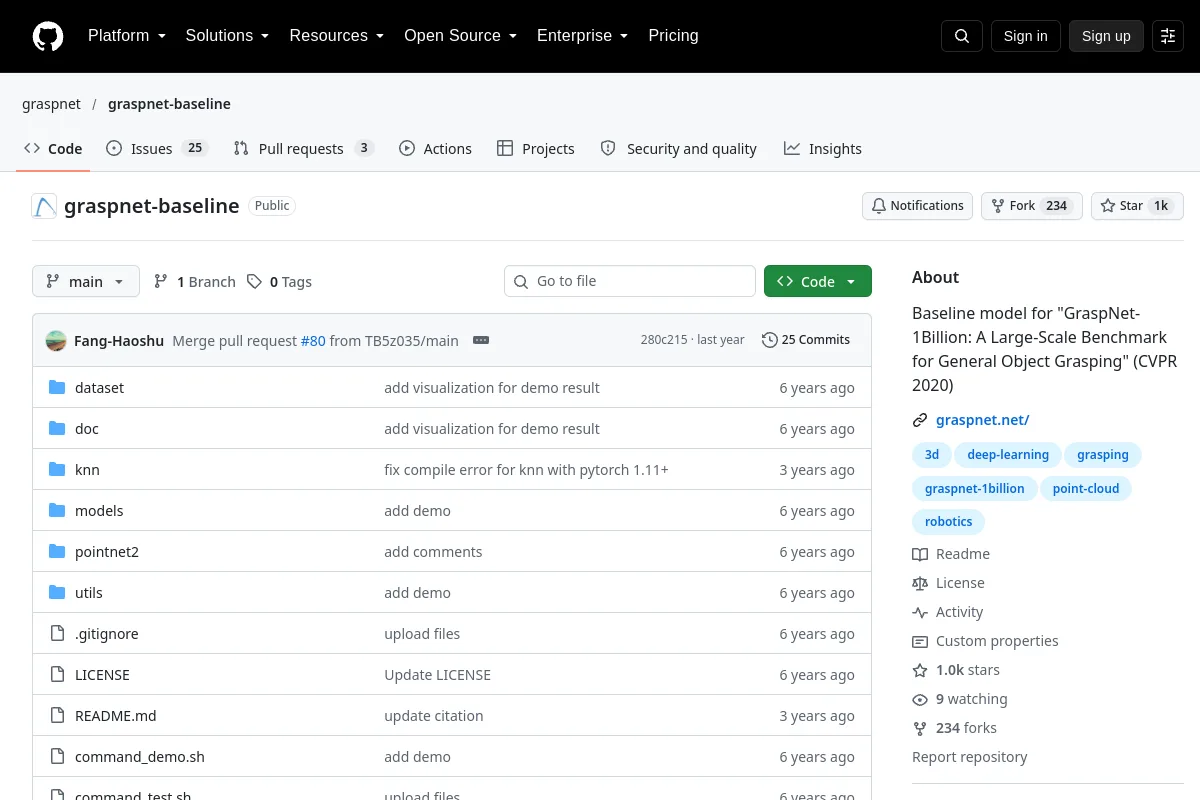
用于从点云数据进行抓握检测的基线实现。
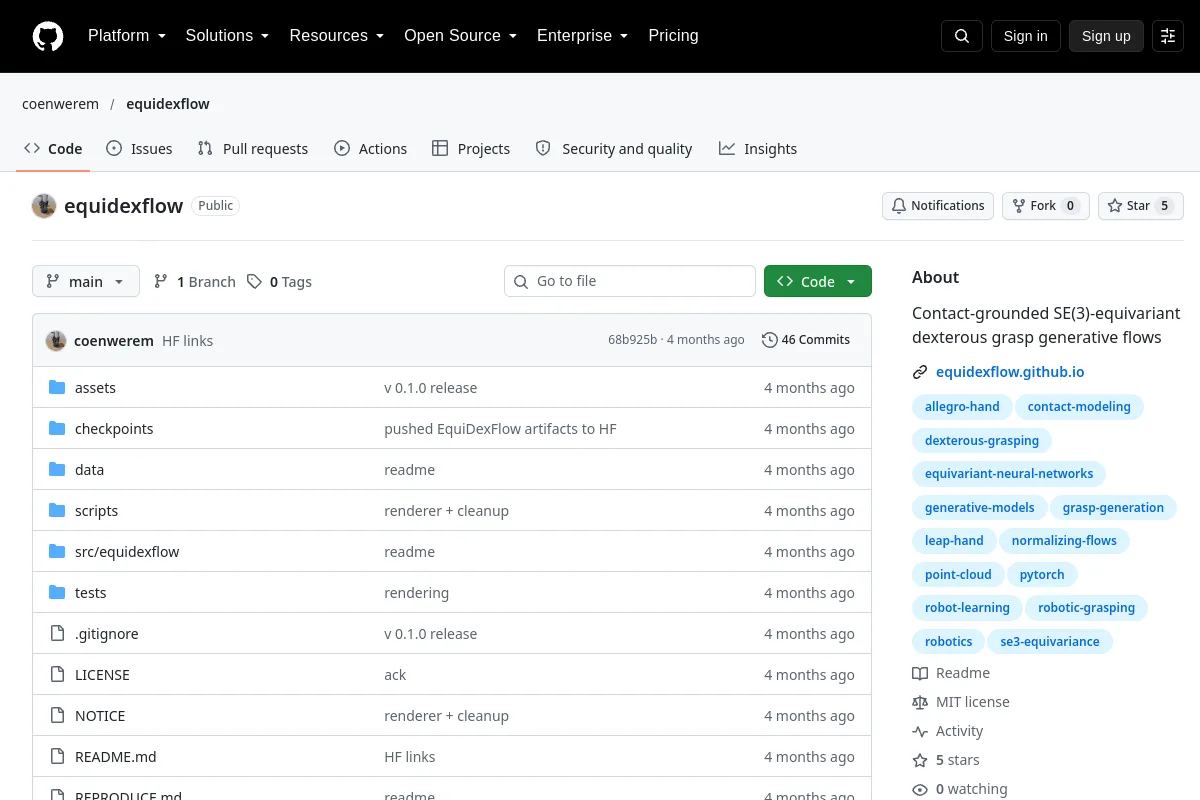
EquiDexFlow提供用于灵巧抓取的基于接触的生成流。
选型说明
检查对象表示、夹具几何形状和碰撞假设。使用实际的末端执行器和传感配置评估生成的抓取。
知道属于这里的资源吗?
 代码仓库