具身智能与机器人资源导航
探索用于开发、教育和研究的机器人手臂和操纵平台。
7-DoF蛇形机器人,使用dynamixel MX-28AR、ROS控制。
选型说明
比较工作空间、有效负载、可重复性、感测和控制接口。在估计成本或兼容性之前,检查完整的设置,包括控制器、安装和末端执行器。
知道属于这里的资源吗?
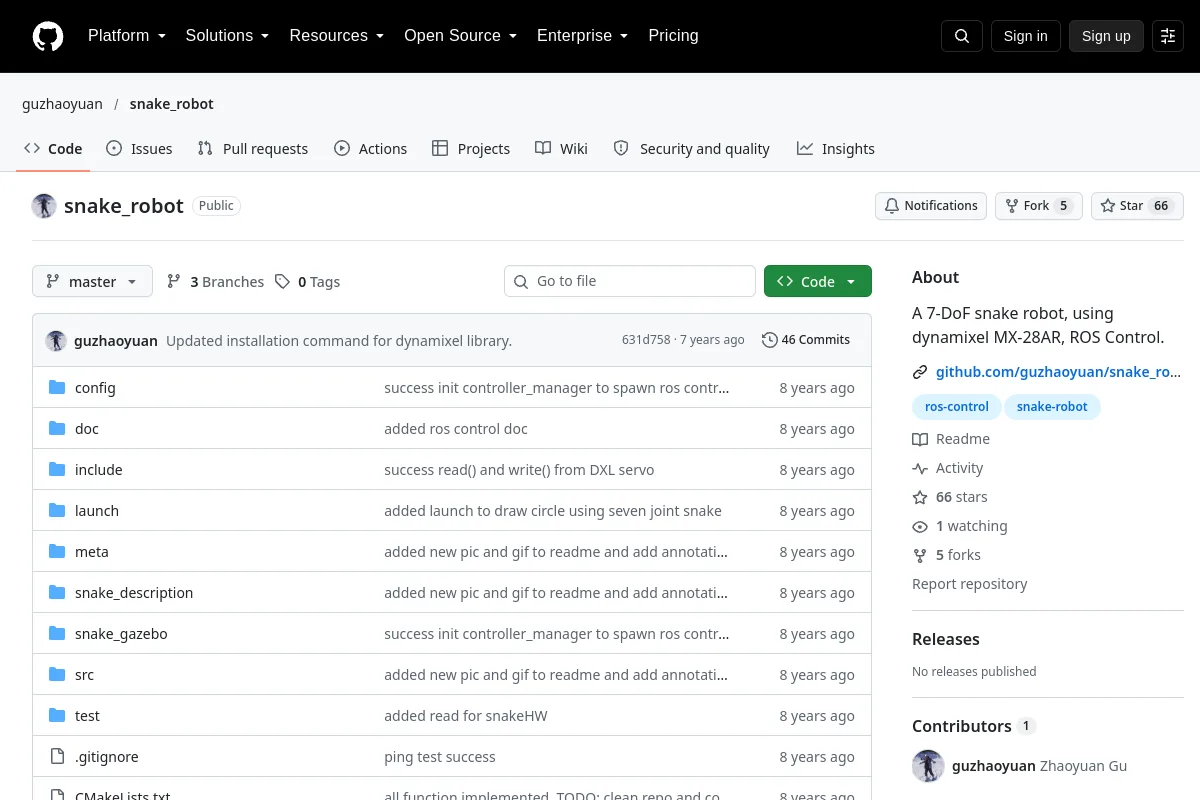 代码仓库
代码仓库