具身智能与机器人资源导航
Explore robot arms, dexterous hands and development platforms for embodied AI experiments.
世界上第一个可打印的开源人形机器人入门套件。
一种将机器人灵活性与学习控制连接起来的研究手设计。
7-DoF蛇形机器人,使用dynamixel MX-28AR、ROS控制。
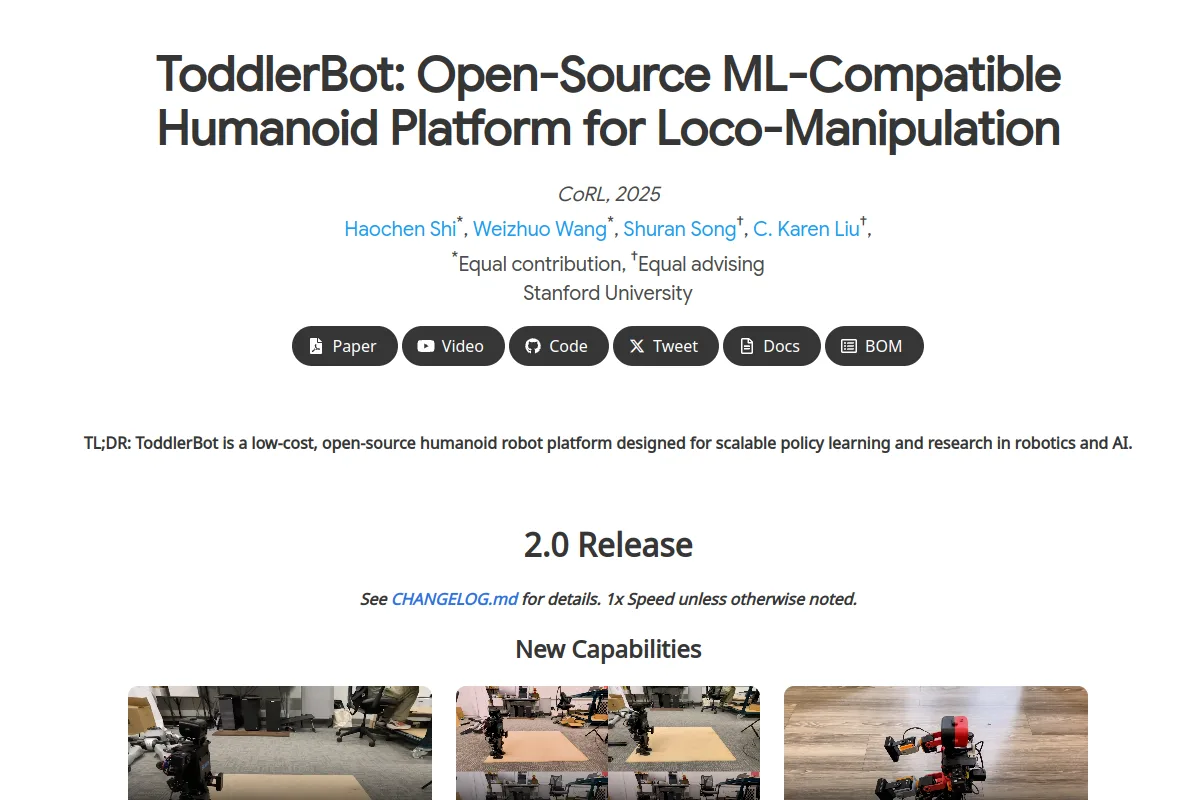
一种用于机器人学习研究的紧凑型人形平台。
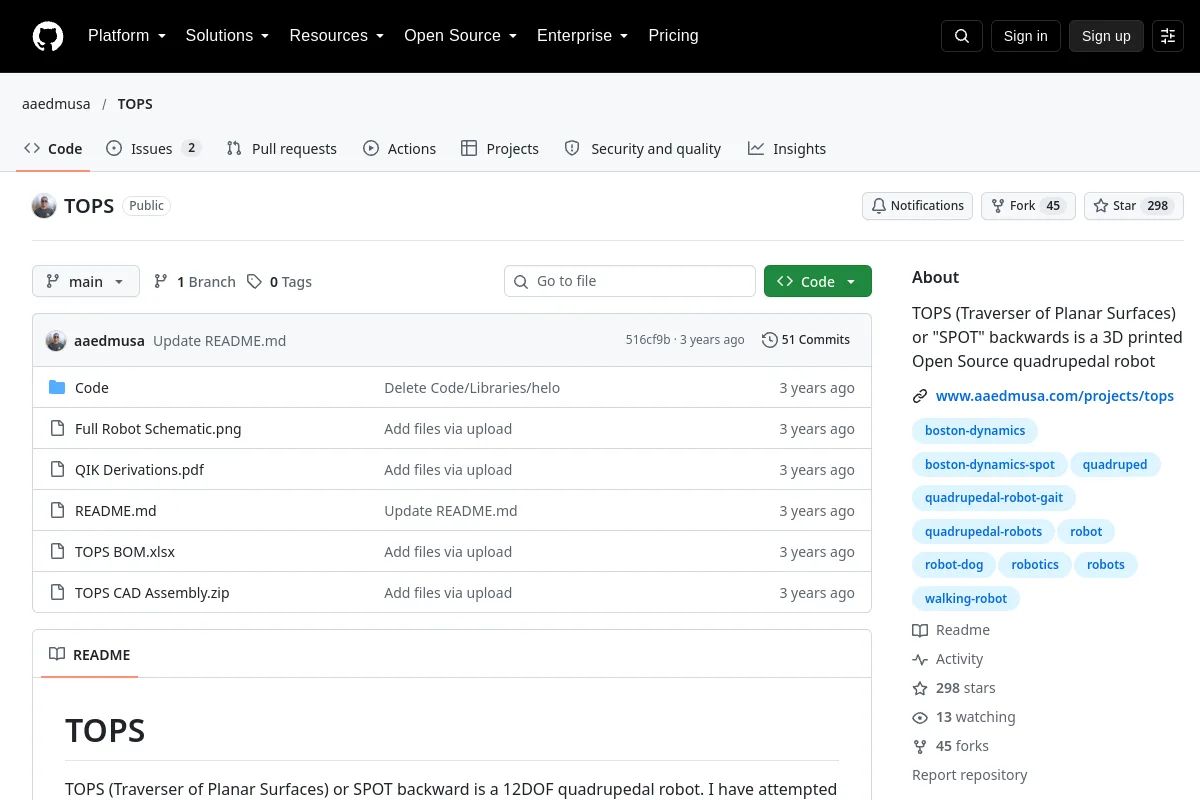
TOPS是3D打印的四足机器人项目。
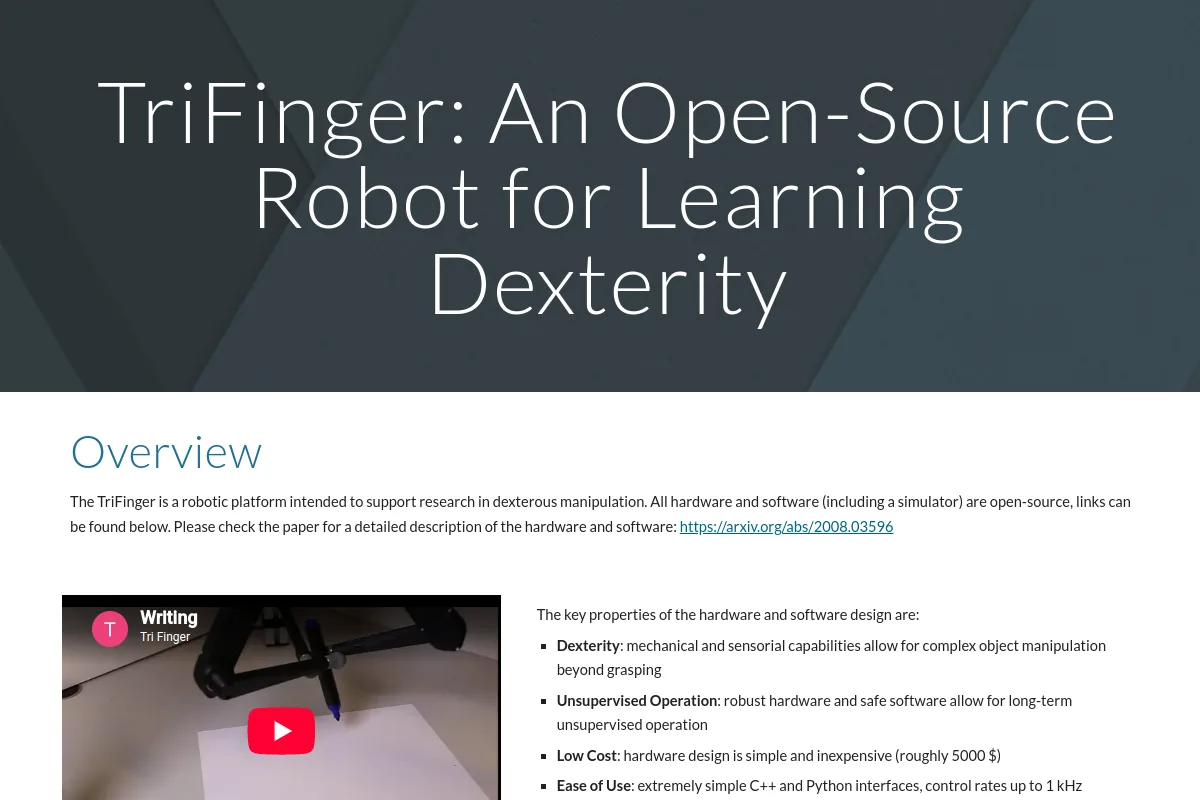
一种用于研究灵巧操作的三指机器人平台。
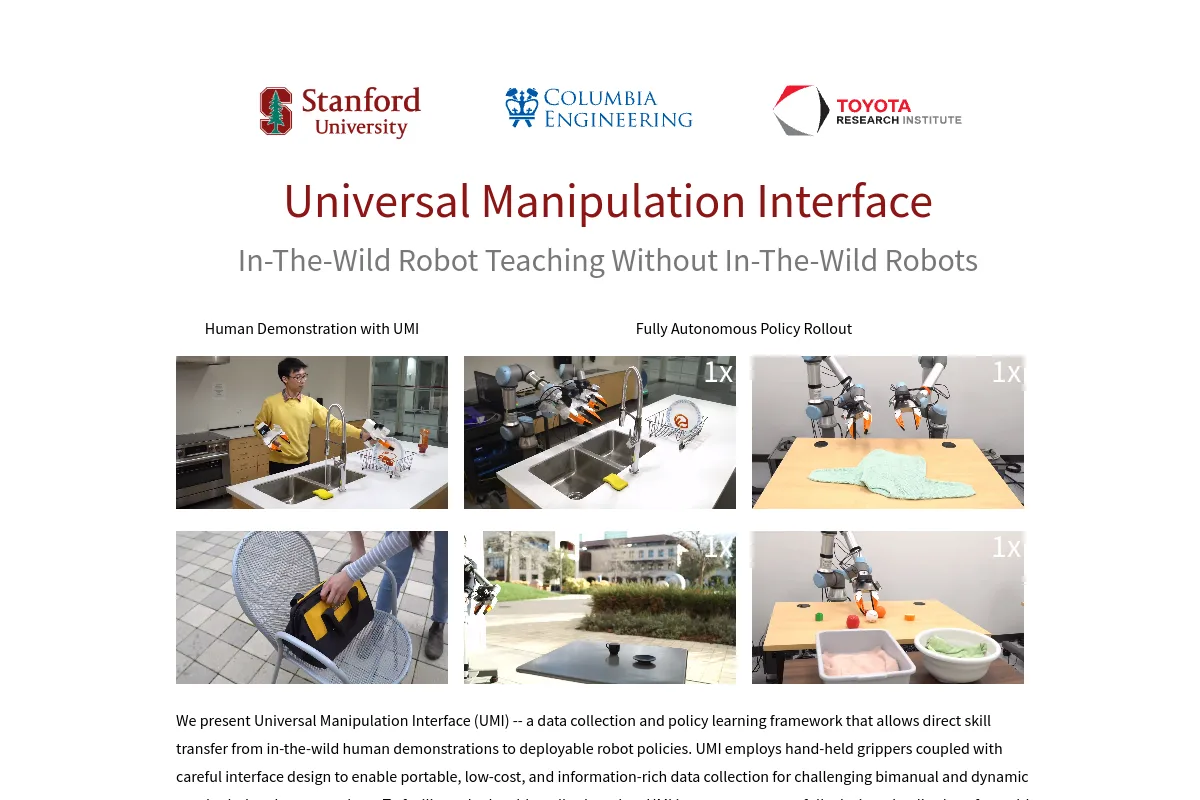
一种用于收集机器人操作演示的手持界面。
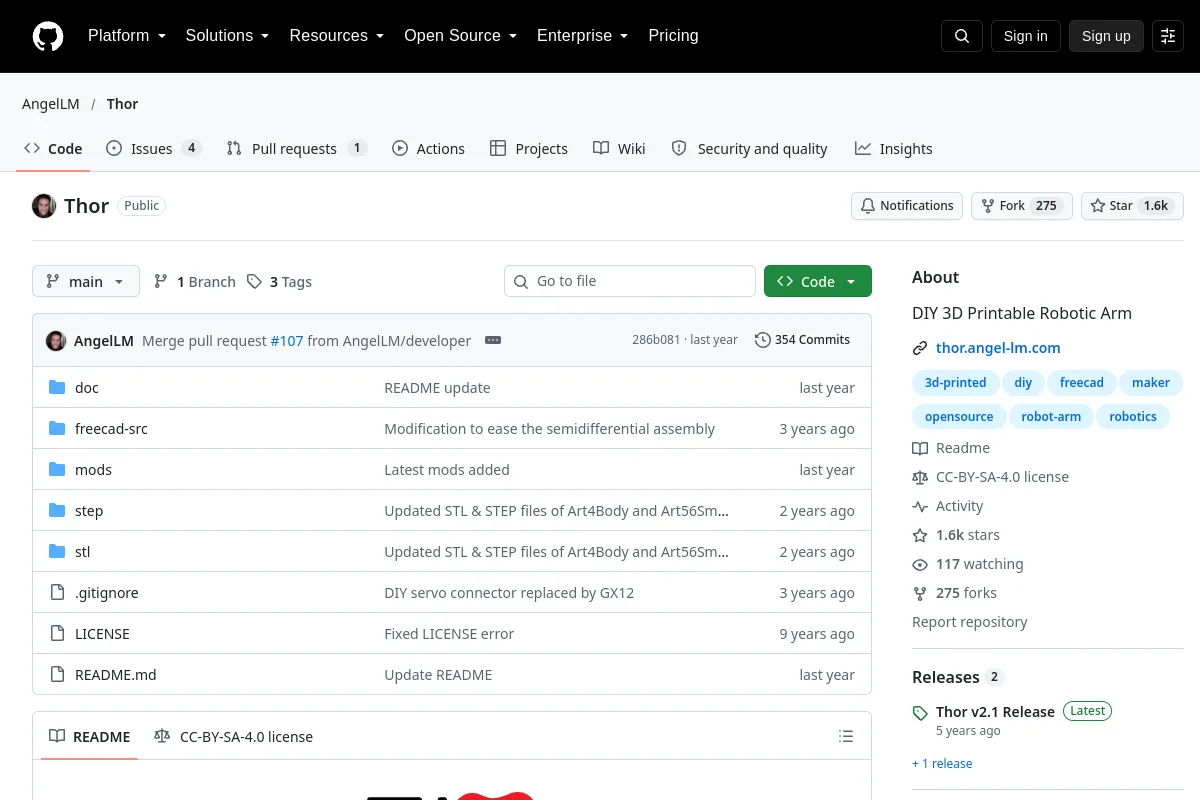
具有机械设计和组装材料的可打印机器人手臂项目。
用于机器人操纵研究的灵巧手设计。
用于研究感测、规划和控制的自主赛车平台。
用于自适应抓取研究的机器人手设计和资源。
知道属于这里的资源吗?
 科研
 代码仓库