 Förvar
 Öppen källkod
robomimic
Verktyg för att lära sig robotpolicyer från demonstrationsdatauppsättningar.
Robotinlärningsramar
Forskning & lärande / Forskning
En samling papper, koder och samtal om visuell imitationsinlärning/imitationsinlärning från video för robotik.
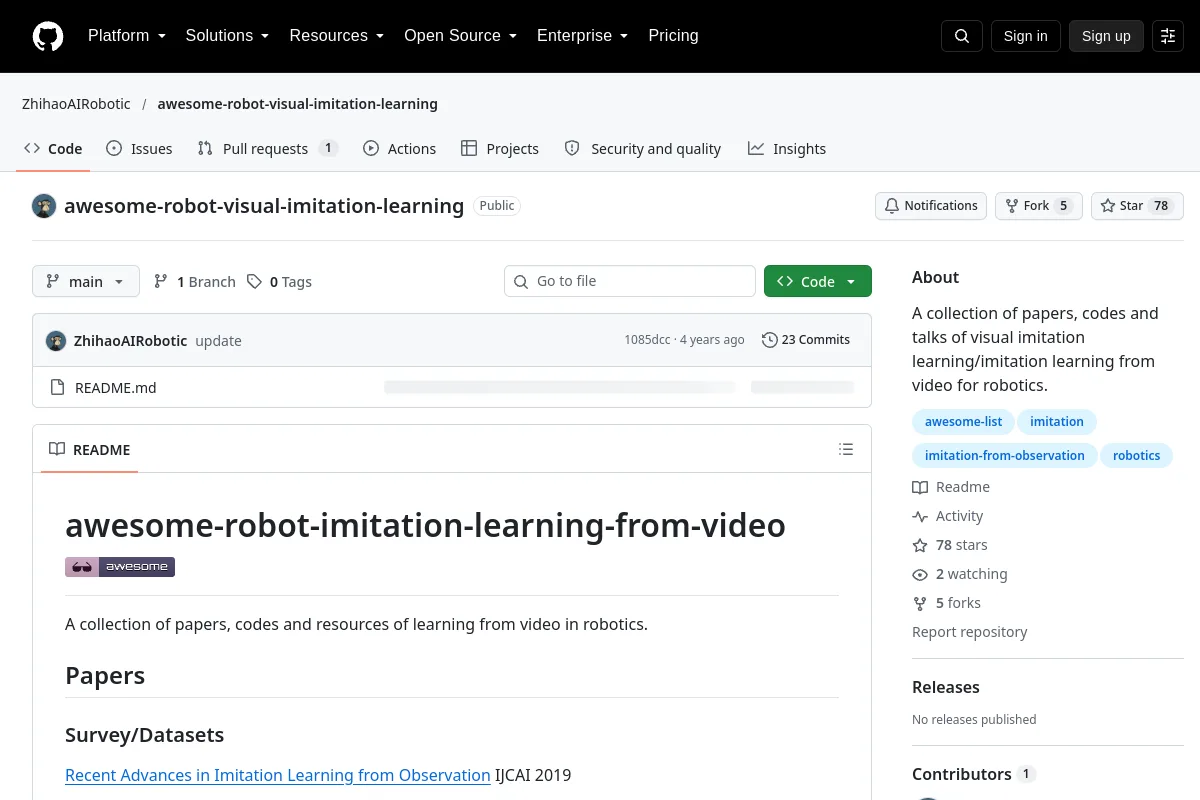
En samling papper, koder och samtal om visuell imitationsinlärning/imitationsinlärning från video för robotik.
Använd källan för att utforska robotikkoncept, exempel och referenser. Källmaterial kan vara historiskt; kontrollera tillämplig version och sammanhang.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Öppen källkod
Verktyg för att lära sig robotpolicyer från demonstrationsdatauppsättningar.
Robotinlärningsramar Förvar
 Forskning
Resurser för visuell representation för inlärning av robotmanipulation.
Perceptionsmodeller Förvar
 Öppen källkod
Kod som medföljer uppsatsen "Lära dig smidiga robotrörelsefärdigheter genom att imitera djur"
Robotpolitik Förvar
 Öppen källkod
DexMV: Imitation Learning for Dexterous Manipulation from Human Videos, ECCV 2022
Robotpolitik