 Repozytorium
 Badania
awesome robotics · kiloreux
Awesome Robotics autorstwa kiloreux gromadzi kursy robotyki, książki, oprogramowanie, artykuły i publikacje.
Normy i zbiory referencyjne
Badania i nauka / Otwarte źródło
:sunglasses: Wyselekcjonowana lista zasobów dla artykułów symulujących dynamikę wielociałową
:sunglasses: Wyselekcjonowana lista zasobów dla artykułów symulujących dynamikę wielociałową
Skorzystaj ze źródła, aby poznać koncepcje, przykłady i odniesienia dotyczące robotyki. Materiał źródłowy może mieć charakter historyczny; sprawdź odpowiednią wersję i kontekst.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Repozytorium
Badania
Awesome Robotics autorstwa kiloreux gromadzi kursy robotyki, książki, oprogramowanie, artykuły i publikacje.
Normy i zbiory referencyjne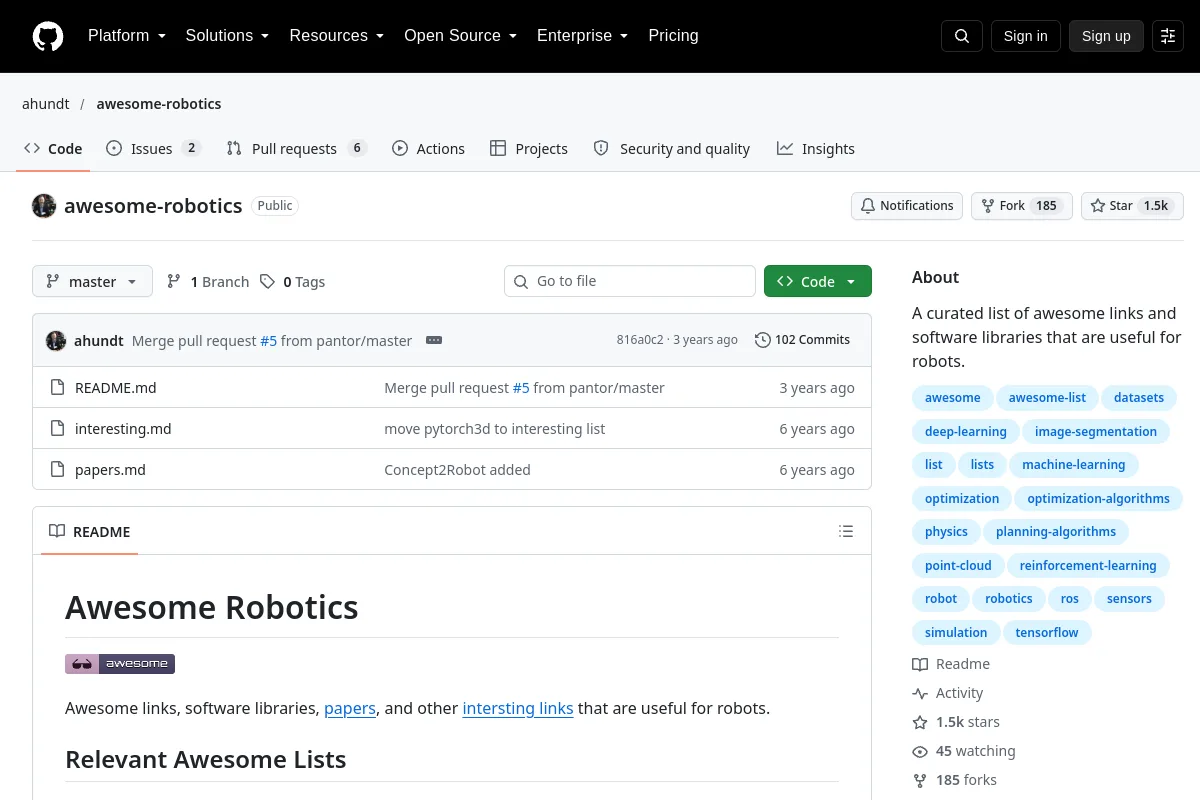 Repozytorium
 Badania
Firma Awesome Robotics firmy ahundt gromadzi linki i biblioteki oprogramowania związane z robotami.
Normy i zbiory referencyjne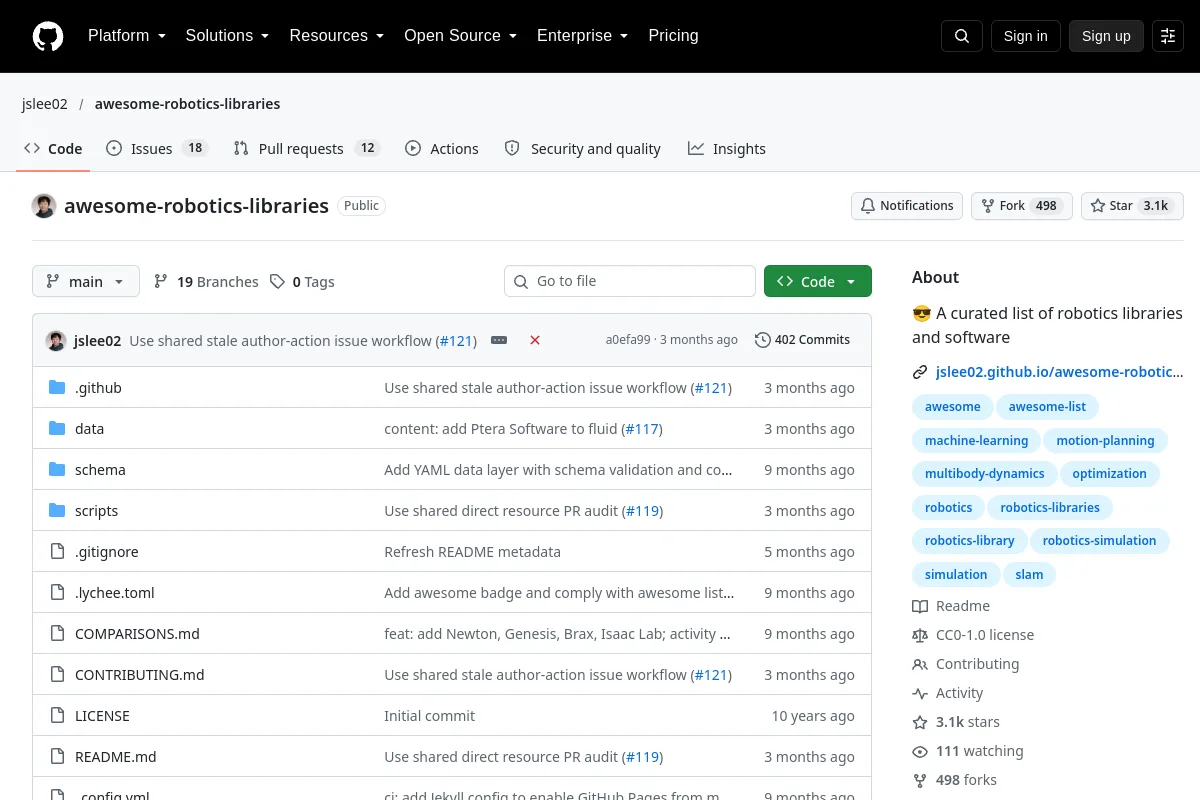 Repozytorium
 Badania
Lista odkryć bibliotek robotyki i narzędzi symulacyjnych.
Normy i zbiory referencyjne Repozytorium
 Badania
Awesome Gazebo to zarchiwizowany zbiór zasobów symulacyjnych Gazebo dla ROS.
Normy i zbiory referencyjne