 Deposito
 Ricerca
awesome robotics · kiloreux
Awesome Robotics di kiloreux raccoglie corsi di robotica, libri, software, articoli e pubblicazioni.
Standard e raccolte di riferimento
Ricerca e apprendimento / Fonte aperta
:occhiali da sole: un elenco curato di risorse per documenti di simulazione della dinamica multicorpo
:occhiali da sole: un elenco curato di risorse per documenti di simulazione della dinamica multicorpo
Utilizza la fonte per esplorare concetti, esempi e riferimenti sulla robotica. Il materiale originale può essere storico; verificare la versione e il contesto applicabili.
Le licenze del codice non coprono automaticamente i pesi dei modelli, i set di dati o le progettazioni hardware. I dettagli della licenza non registrati richiedono la conferma con l'editore.
Deposito
Ricerca
Awesome Robotics di kiloreux raccoglie corsi di robotica, libri, software, articoli e pubblicazioni.
Standard e raccolte di riferimento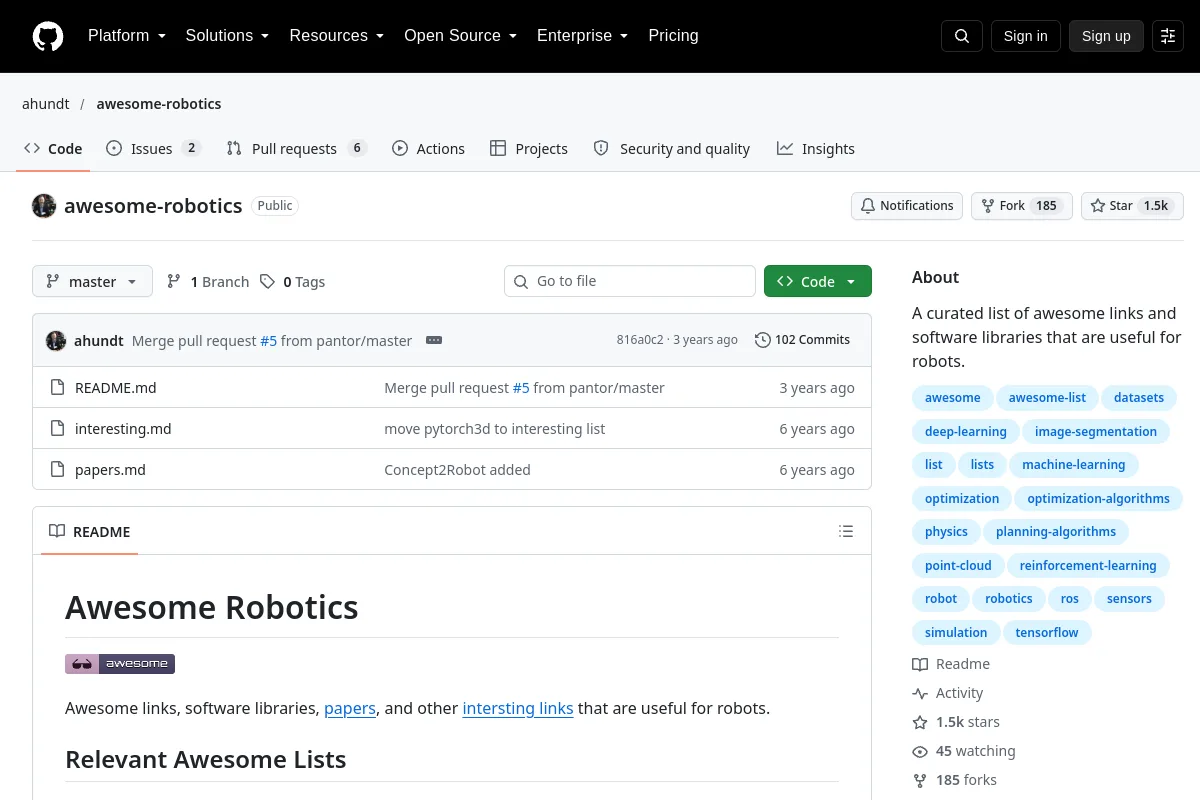 Deposito
 Ricerca
Awesome Robotics di ahundt raccoglie collegamenti relativi ai robot e librerie software.
Standard e raccolte di riferimento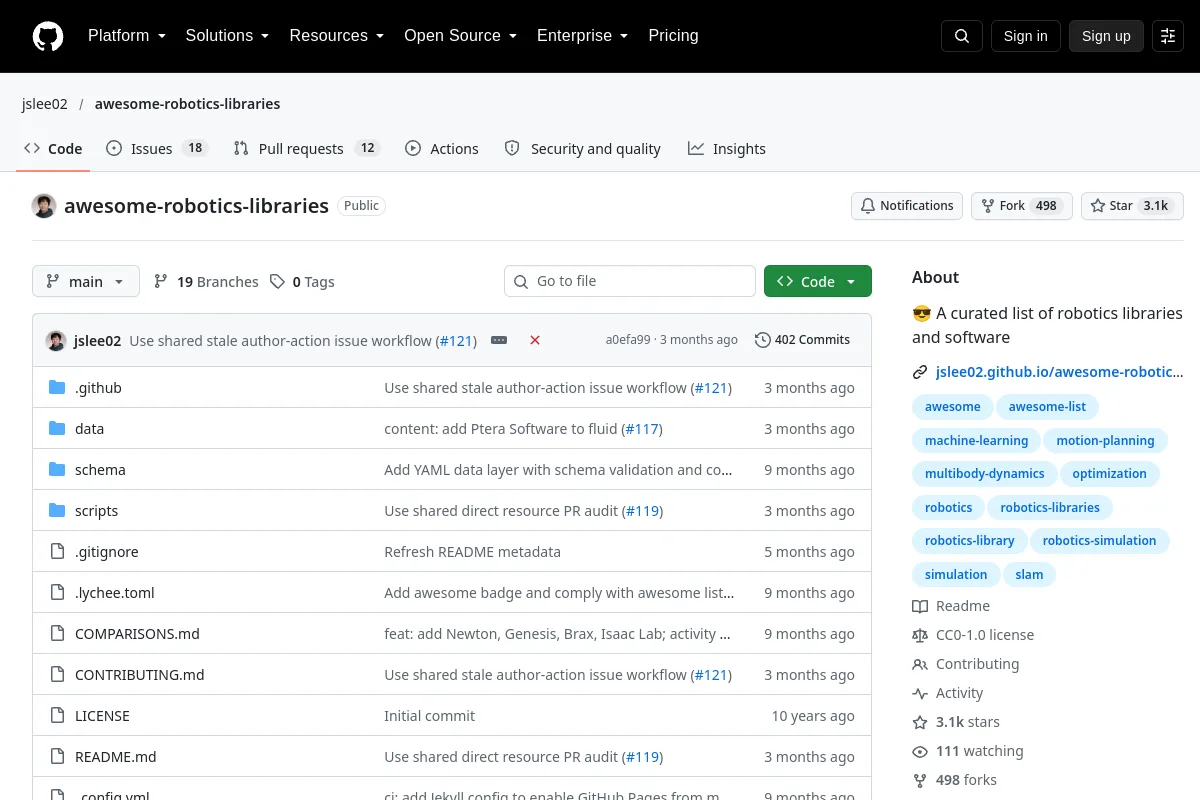 Deposito
 Ricerca
Un elenco di scoperte di librerie di robotica e strumenti di simulazione.
Standard e raccolte di riferimento Deposito
 Ricerca
Awesome Gazebo è una raccolta archiviata di risorse di simulazione Gazebo per ROS.
Standard e raccolte di riferimento