 Förvar
 Forskning
awesome robotics · kiloreux
Awesome Robotics av kiloreux samlar robotikkurser, böcker, mjukvara, tidningar och publikationer.
Standarder & referenssamlingar
Forskning & lärande / Öppen källkod
:solglasögon: En sammanställd lista över resurser för simuleringspapper för multibody dynamics
:solglasögon: En sammanställd lista med resurser för simuleringspapper för multibody dynamics
Använd källan för att utforska robotikkoncept, exempel och referenser. Källmaterial kan vara historiskt; kontrollera tillämplig version och sammanhang.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Forskning
Awesome Robotics av kiloreux samlar robotikkurser, böcker, mjukvara, tidningar och publikationer.
Standarder & referenssamlingar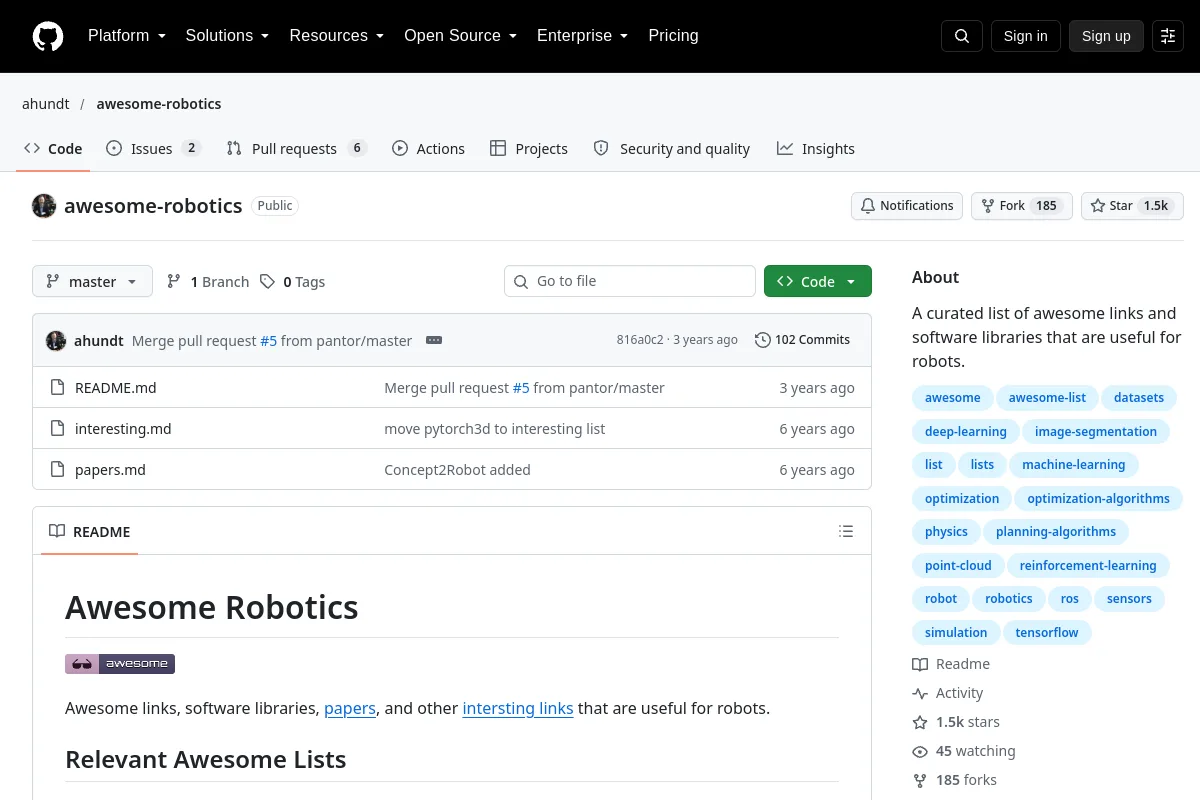 Förvar
 Forskning
Awesome Robotics av ahundt samlar robotrelaterade länkar och mjukvarubibliotek.
Standarder & referenssamlingar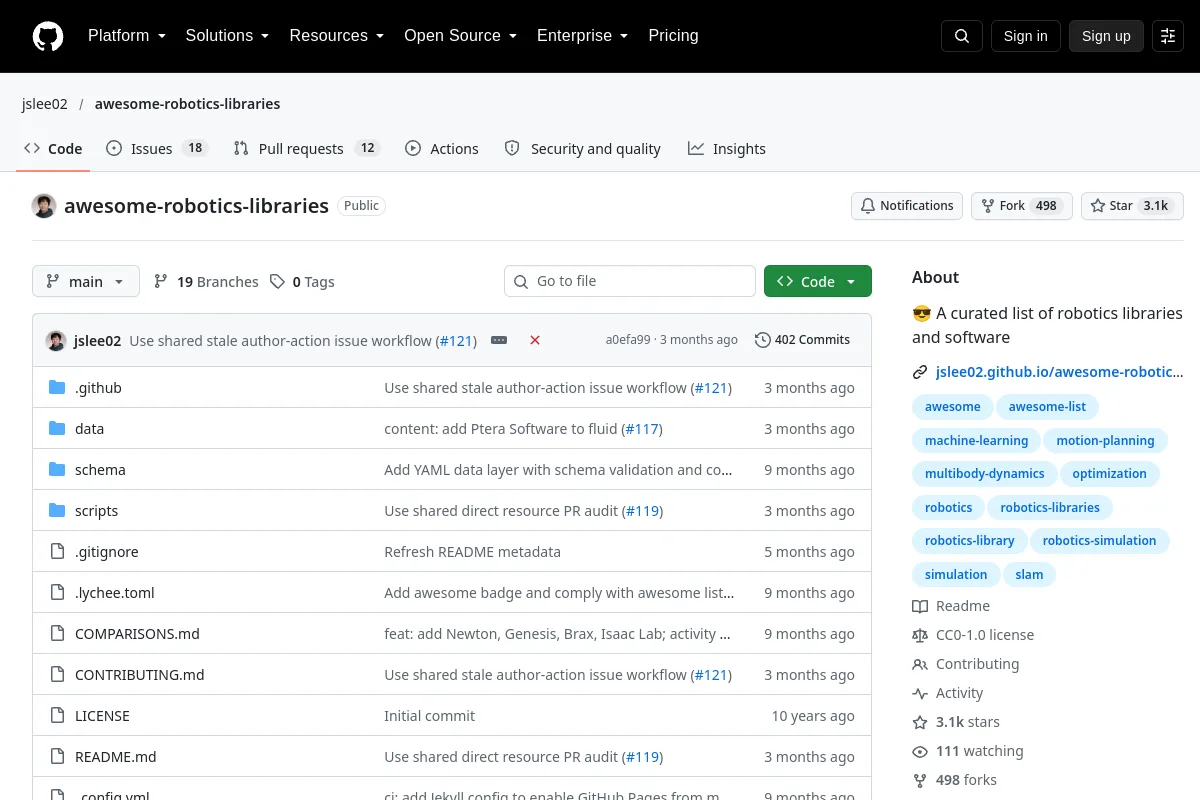 Förvar
 Forskning
En upptäcktslista över robotbibliotek och simuleringsverktyg.
Standarder & referenssamlingar Förvar
 Forskning
Awesome Gazebo är en arkiverad samling av Gazebo-simuleringsresurser för ROS.
Standarder & referenssamlingar