 代码仓库
科研与学习 / 开源
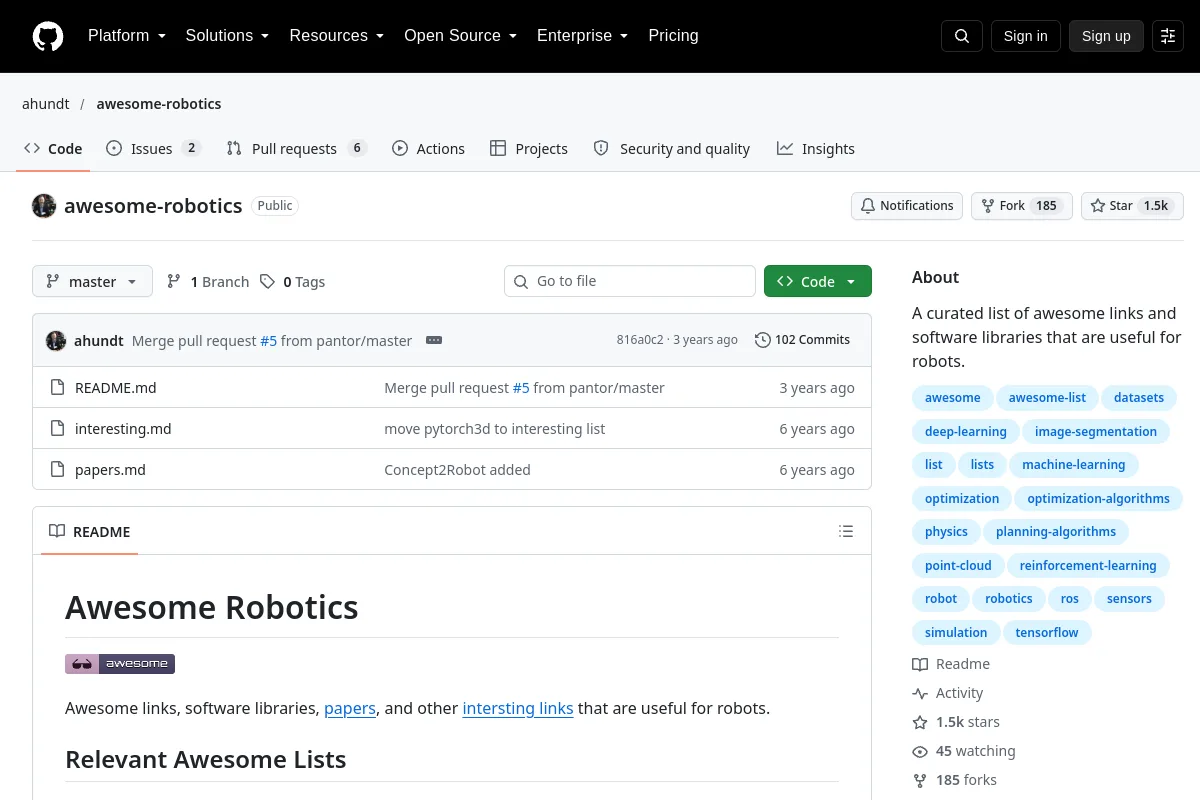
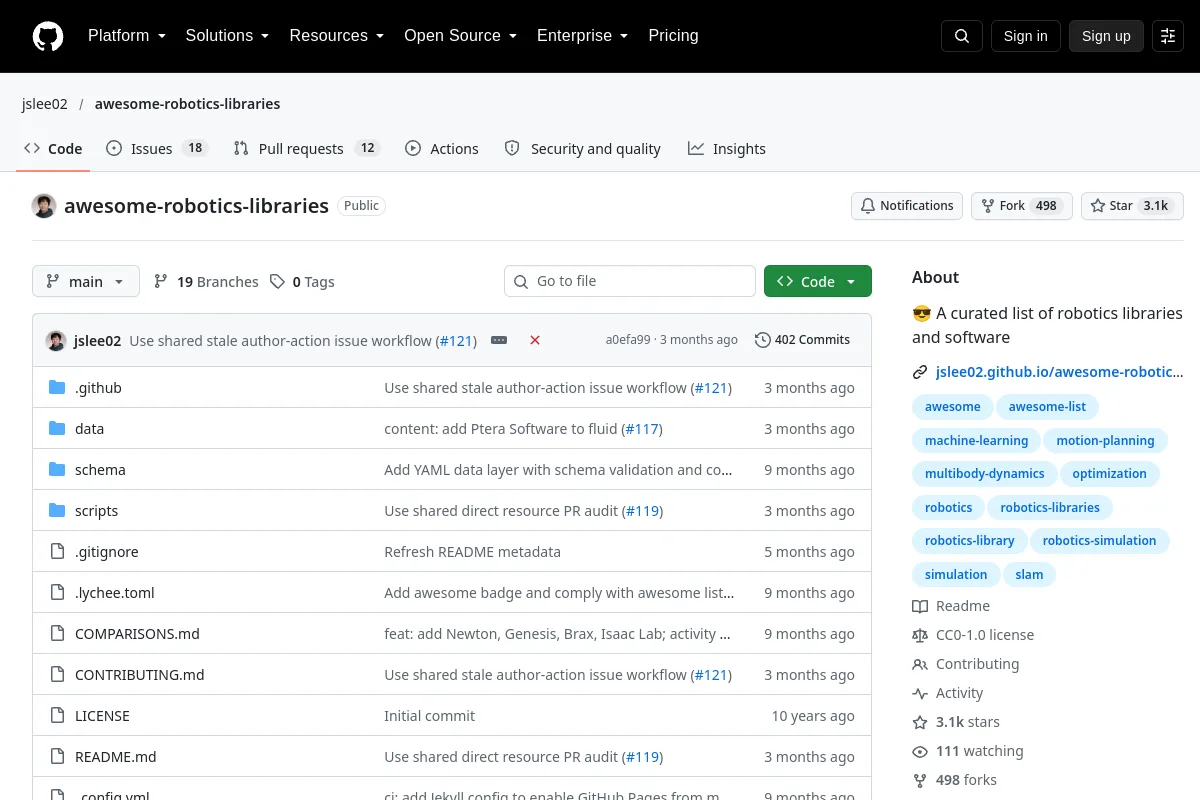
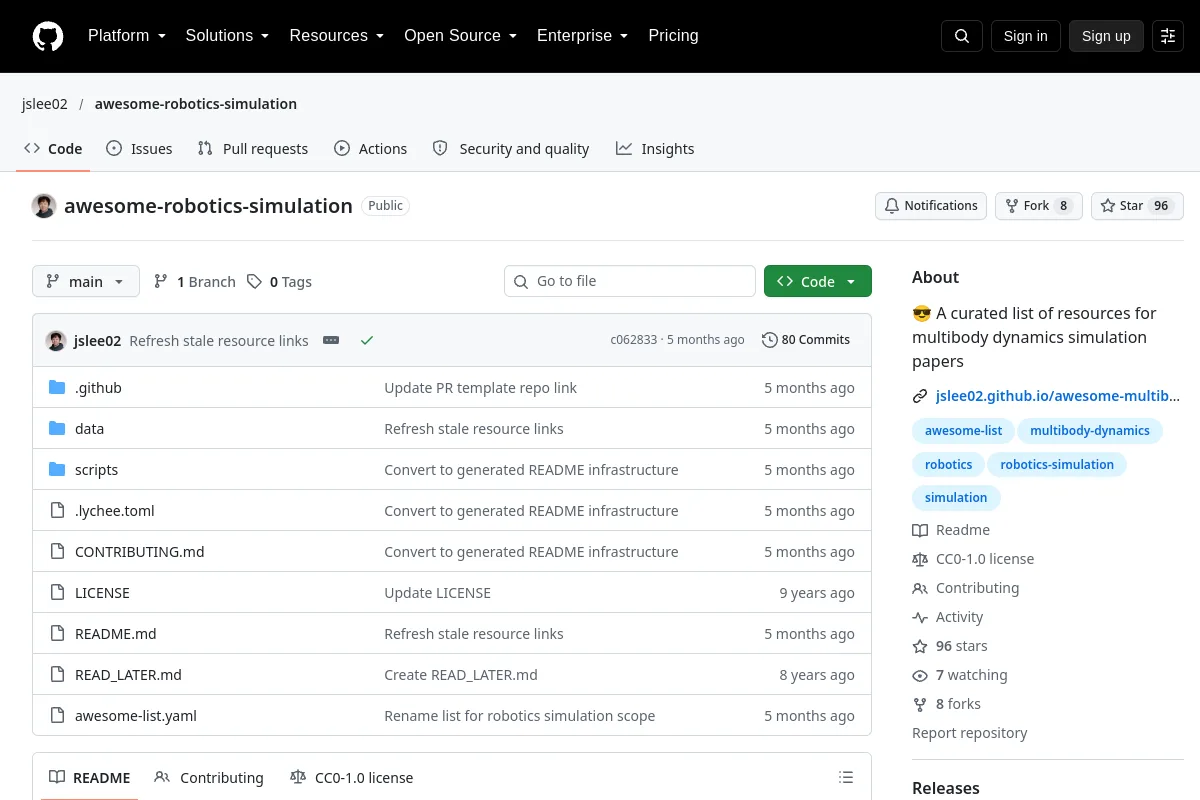
awesome-robotics-simulation · jslee02
:sunglasses:多体动力学仿真论文资源精选列表
概述
:sunglasses:A curated list of resources for multibody dynamics simulation papers<br><br>Use the source to explore robotics concepts, examples and references. Source material may be historical; check the applicable version and context.
项目信息
- 维护者
- jslee02
- 主要语言
- Python
- 存储库代码许可证
- CC0-1.0
- 模型重量许可证
- 未记录
- 数据集许可
- 未记录
- 硬件设计许可证
- 未记录
- 维护
- 未存档在最后记录的元数据中
- 最后观察到的存储库推送
- 2026-05-31
代码许可不会自动涵盖模型权重、数据集或硬件设计。未记录的许可证详细信息需要与发布者确认。
文档部分
- Awesome Robotics Simulation
- Contents
- [Papers](#contents)
- 1. Multibody Dynamics Formulation
- Geometric Formulation
- Geometric Integration