 Repositório
 Pesquisa
awesome robotics · kiloreux
Awesome Robotics by kiloreux coleta cursos, livros, software, artigos e publicações de robótica.
Padrões e coleções de referência
Pesquisa e aprendizagem / Código aberto
:óculos de sol: Uma lista selecionada de recursos para artigos de simulação de dinâmica multicorpo
:óculos de sol: Uma lista selecionada de recursos para documentos de simulação de dinâmica multicorpo
Use a fonte para explorar conceitos, exemplos e referências de robótica. O material de origem pode ser histórico; verifique a versão e o contexto aplicáveis.
As licenças de código não cobrem automaticamente pesos de modelos, conjuntos de dados ou designs de hardware. Detalhes de licença não registrados requerem confirmação com o editor.
Repositório
Pesquisa
Awesome Robotics by kiloreux coleta cursos, livros, software, artigos e publicações de robótica.
Padrões e coleções de referência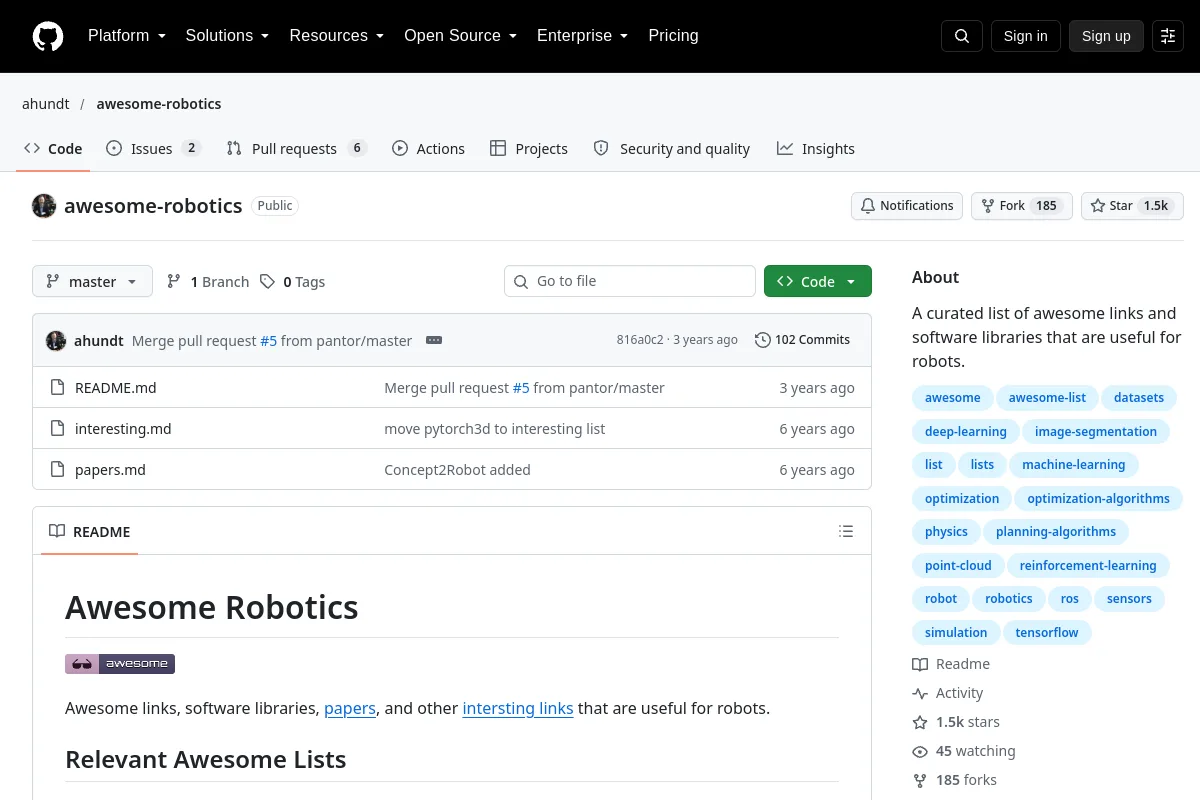 Repositório
 Pesquisa
Awesome Robotics da ahundt coleta links e bibliotecas de software relacionados a robôs.
Padrões e coleções de referência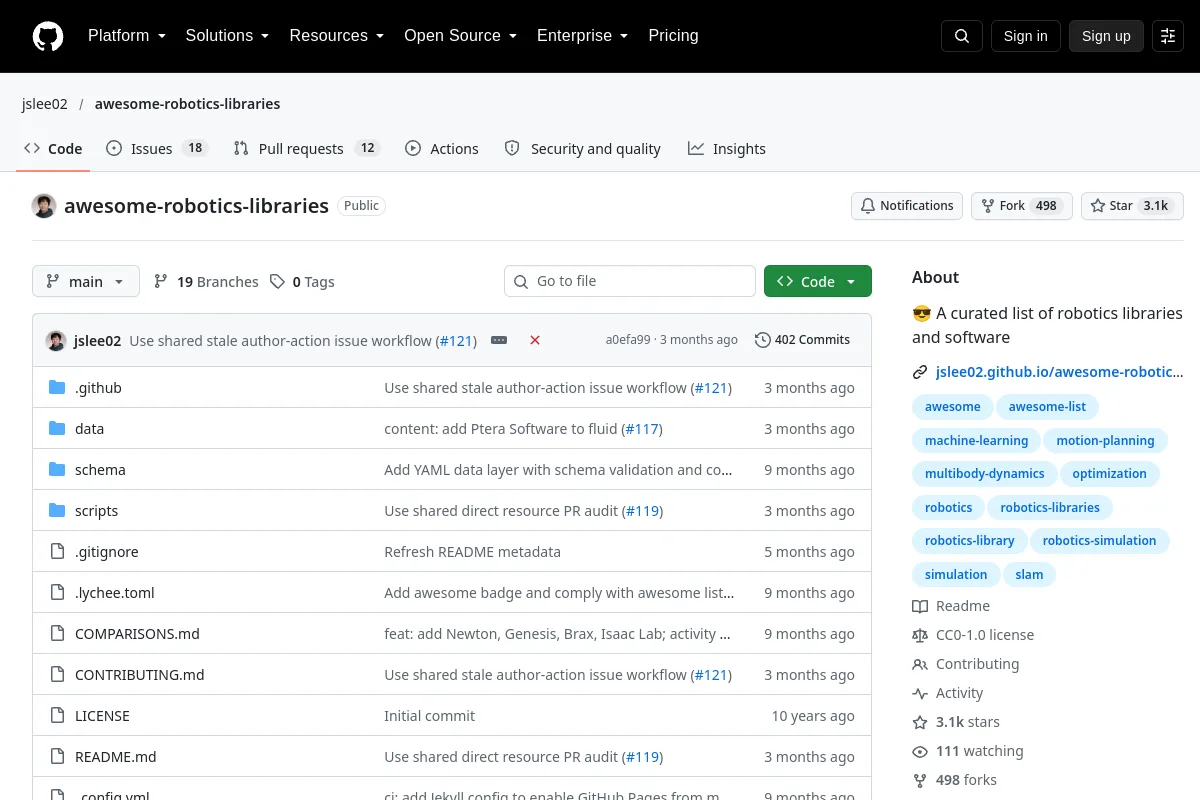 Repositório
 Pesquisa
Uma lista de descoberta de bibliotecas robóticas e ferramentas de simulação.
Padrões e coleções de referência Repositório
 Pesquisa
Awesome Gazebo é uma coleção arquivada de recursos de simulação de Gazebo para ROS.
Padrões e coleções de referência