 Repozytorium
 Badania
NVIDIA Isaac GR00T
Zasoby dotyczące modeli podstawowych robotów na potrzeby procesów uczenia się humanoidów.
Wizja-język-działanie
Badania i nauka / Badania
Awesome Embodied VLA VA VLN gromadzi badania dotyczące ucieleśnionych modeli działania i nawigacji za pomocą języka wizyjnego.
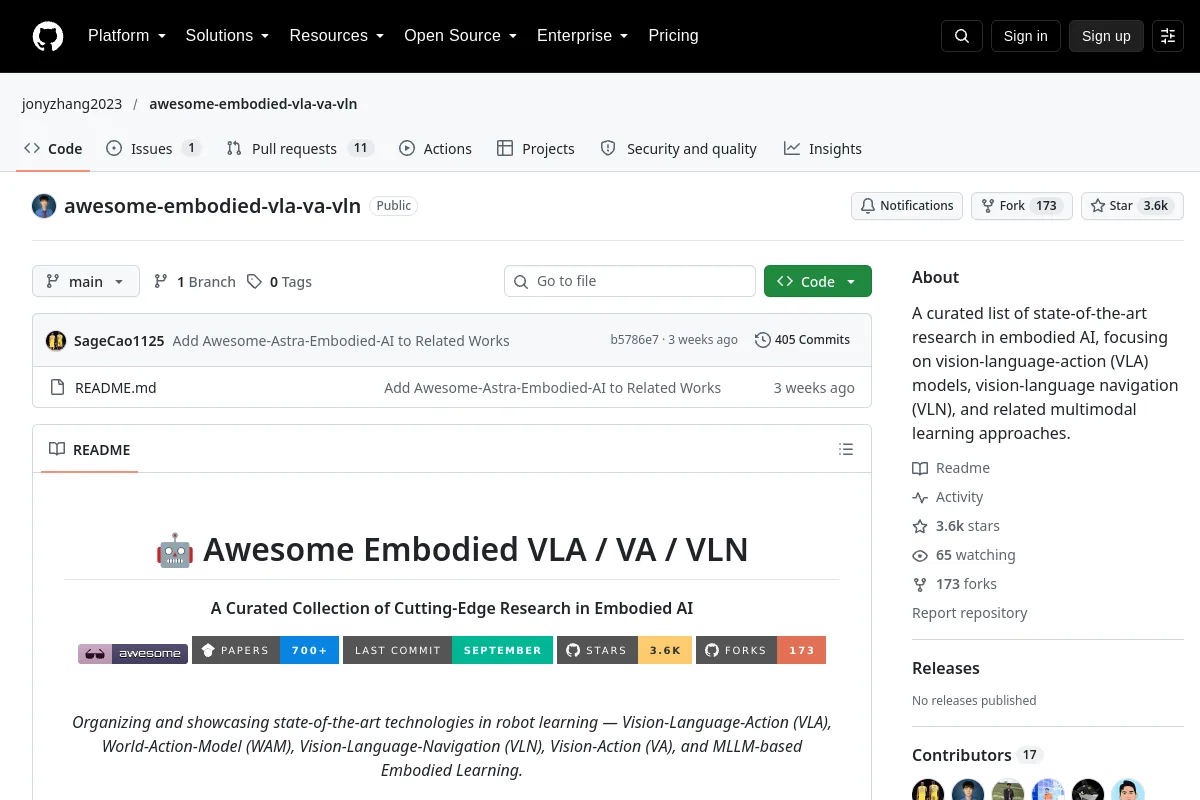
Awesome Embodied VLA VA VLN gromadzi badania dotyczące ucieleśnionych modeli działania i nawigacji za pomocą języka wizyjnego.
Podsumowanie wydawcy: „Wyselekcjonowana lista najnowocześniejszych badań nad ucieleśnioną sztuczną inteligencją, skupiających się na modelach wizja-język-działanie (VLA), nawigacji wizjonerskiej (VLN) i powiązanych podejściach do uczenia się multimodalnego”.
Skorzystaj z jego repozytorium, aby sprawdzić wdrożenie, dokumentację i obsługiwane przepływy pracy. Ten zapis katalogu identyfikuje opiekuna, licencję na kod i powiązane zasoby; nie twierdzi, że projekt został zainstalowany lub przetestowany na Twoim robocie.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Repozytorium
Badania
Zasoby dotyczące modeli podstawowych robotów na potrzeby procesów uczenia się humanoidów.
Wizja-język-działanie Repozytorium
 Badania
Dexbotic zapewnia zestaw narzędzi do opracowywania modelu wizji, języka i działania.
Frameworki uczenia się robotów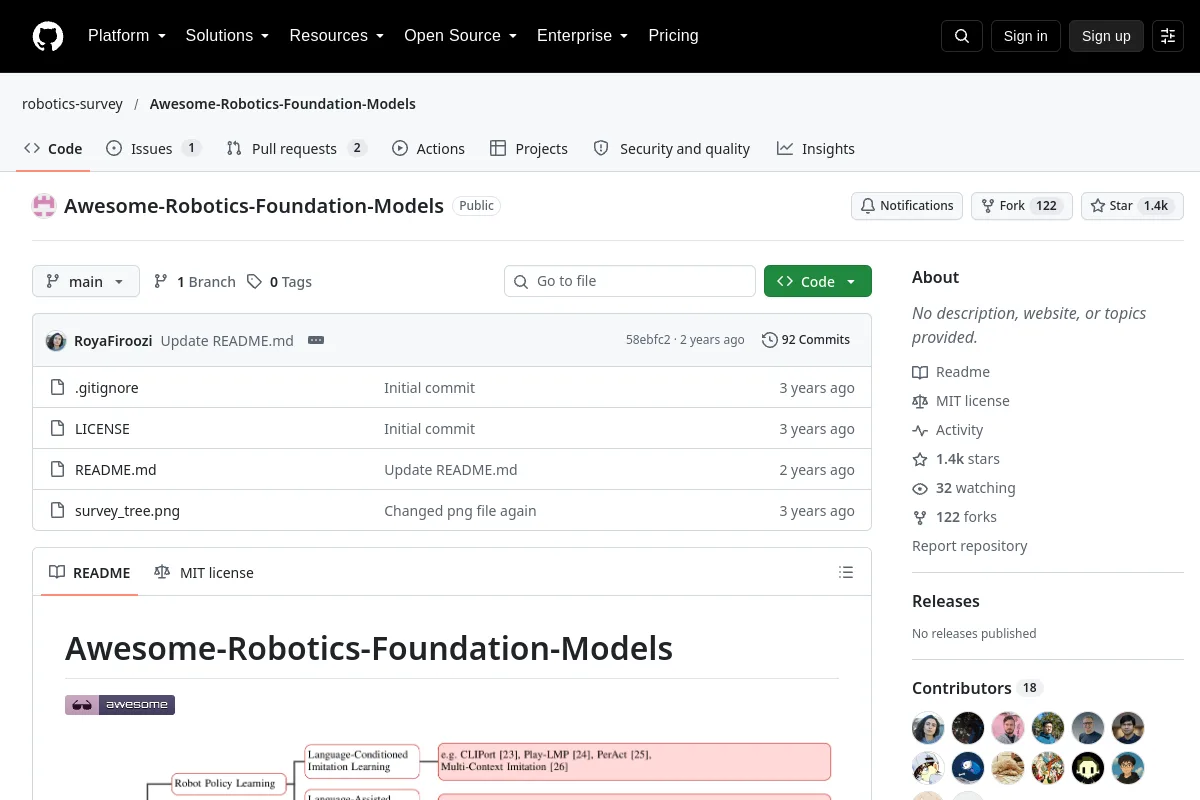 Repozytorium
 Otwarte źródło
Niesamowite modele-robotyki-fundacji
Normy i zbiory referencyjne Repozytorium
 Badania
AwesomeWorldModels towarzyszy badaniu światowych modeli ucieleśnionej sztucznej inteligencji.
Normy i zbiory referencyjne Repozytorium
 Badania
Projekt badawczy dotyczący modelu wideo-akcji do sterowania robotyką.
Modele świata Repozytorium
 Badania
MF-RV towarzyszy badaniu fuzji multimodalnej na potrzeby widzenia robotów.
Normy i zbiory referencyjne