具身智能与机器人资源导航
探索用于受控、可重复运动的机器人致动器和电机控制器。
用于机器人关节的应变波齿轮装置和精密运动部件。
用于紧凑型机器人机构的电动机、齿轮箱和驱动系统。
用于要求苛刻的应用的运动控制组件和致动系统。
用于机器人关节开发的集成致动器和电机驱动器。
用于动态机器人系统的无刷电机和致动器部件。
用于紧凑机电设计的微型电机和驱动系统。
用于机器人项目的伺服控制硬件和软件。
用于工业机器人关节和运动系统的精密减速齿轮。
用于自动运动系统的电机、控制器和集成驱动器。
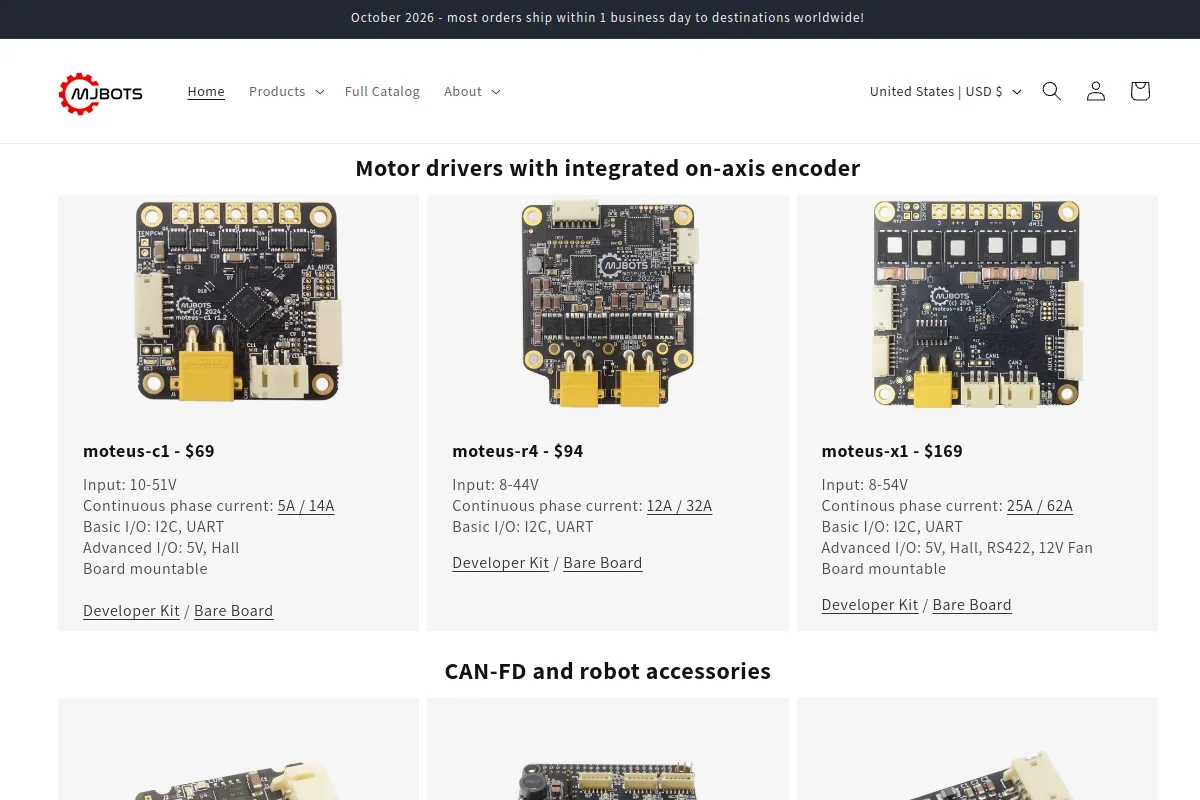
用于机器人技术和精确运动控制的电机控制器。
用于构建连接硬件的传感器和控制接口板。
用于机器人关节和运动控制的集成智能致动器。
选型说明
比较所需电压、编码器分辨率、热限制和通信协议下的扭矩和速度。分别验证连续扭矩和峰值扭矩。控制器和执行器是运动堆栈的独立部分。
知道属于这里的资源吗?
 官方网站