 Förvar
 Öppen källkod
Stable-Baselines3
Förstärkningslärande algoritmer för utbildning och utvärdering av kontrollpolicyer.
Robotinlärningsramar
Riktmärken / Forskning
DexArt: Benchmarking generaliserbar fingerfärdig manipulation med ledade objekt, CVPR 2023
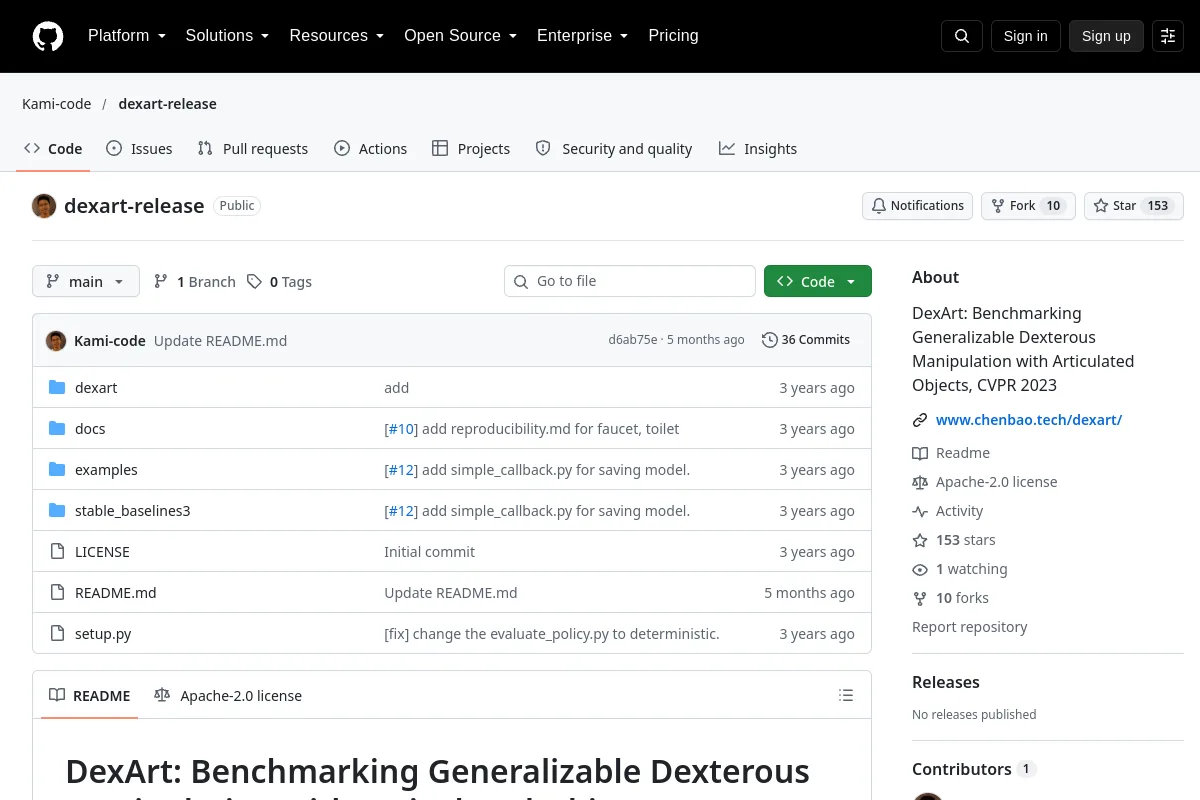
DexArt: Benchmarking generaliserbar fingerfärdig manipulation med ledade objekt, CVPR 2023
Jämför uppgifter, protokoll, datauppsättnings-/miljöversioner och hårdvara innan du tolkar rapporterade resultat. Ett benchmark-förråd är inte en certifiering av ett robotsystem.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Öppen källkod
Förstärkningslärande algoritmer för utbildning och utvärdering av kontrollpolicyer.
Robotinlärningsramar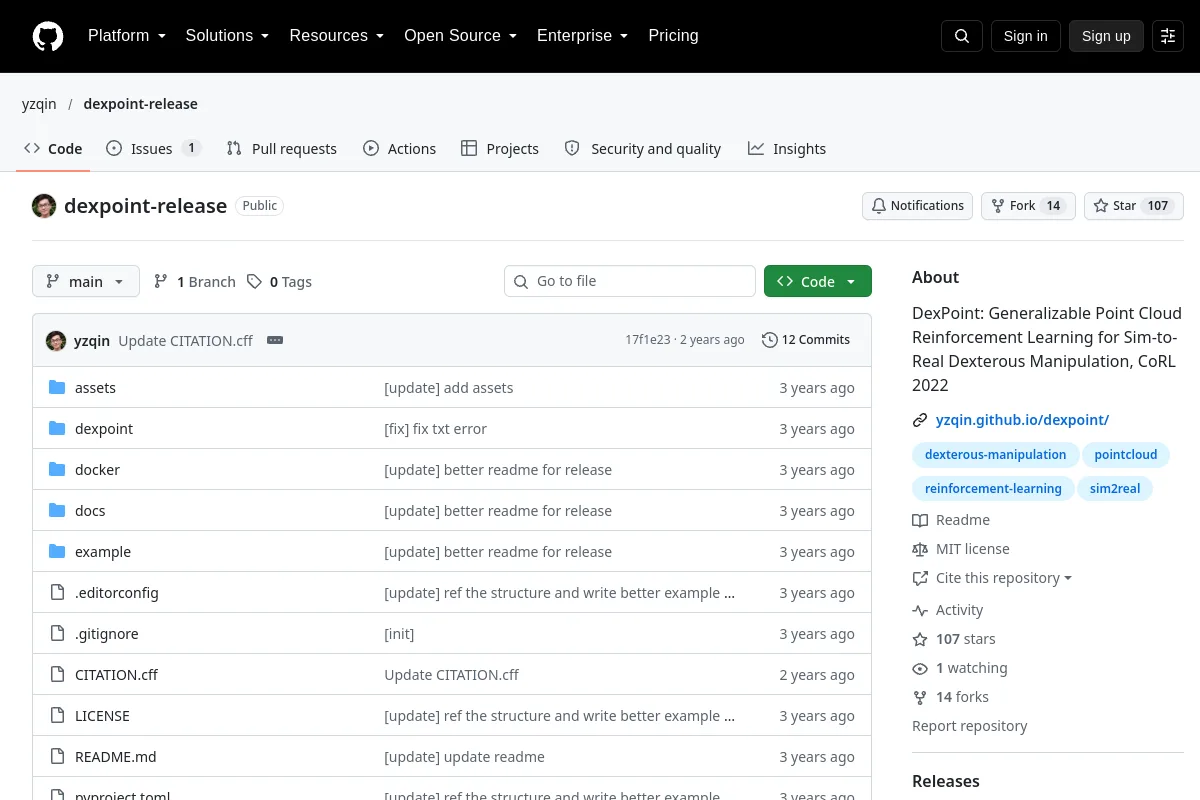 Förvar
 Öppen källkod
DexPoint: Generaliserbar Point Cloud Reinforcement Learning för Sim-to-Real Dexterous Manipulation, CoRL 2022
Perception & geometri