 Förvar
 Öppen källkod
universal manipulation interface · real-stanford
Gränssnitt för att samla in-the-wild demonstrationer och lära robotmanipulation.
Robotinlärningsramar
Forskning & lärande / Forskning
Awesome UMI samlar in papper, datauppsättningar och policyer för ekosystemet Universal Manipulation Interface.
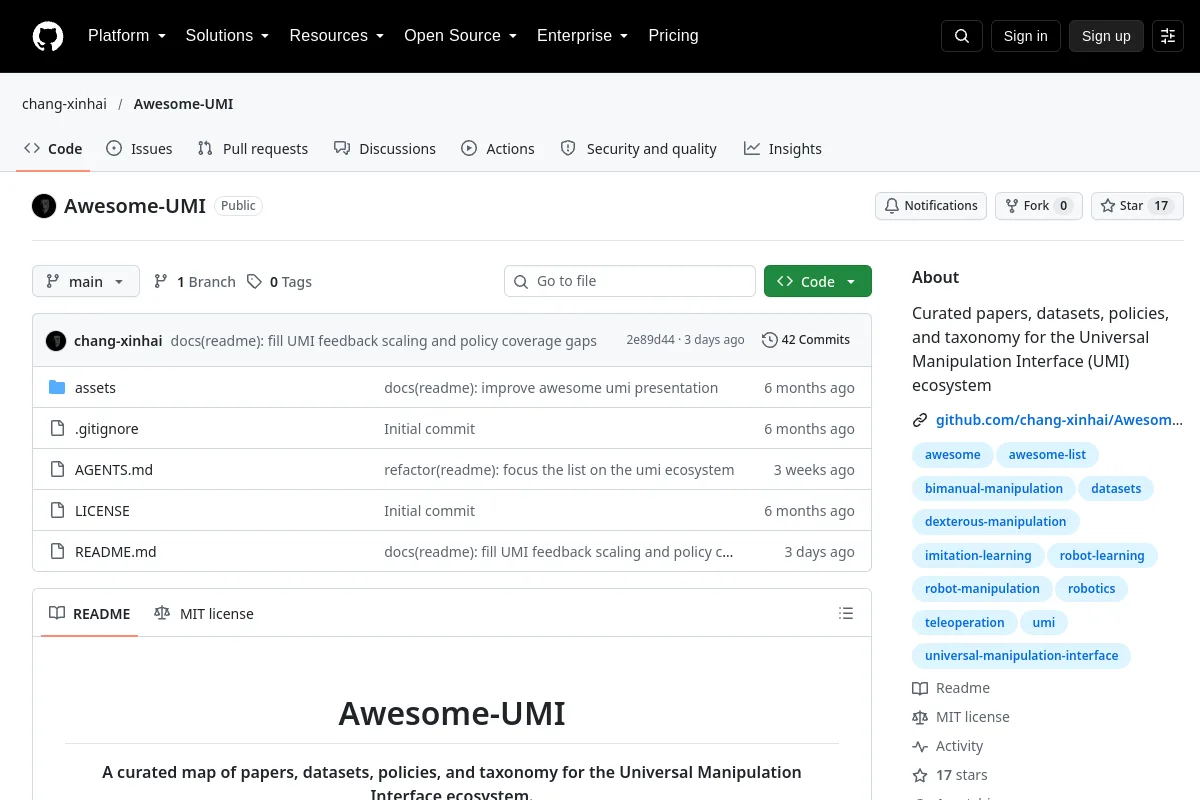
Awesome UMI samlar in papper, datauppsättningar och policyer för ekosystemet Universal Manipulation Interface.
Förlagssammanfattning: "Utvalda papper, datauppsättningar, policyer och taxonomi för ekosystemet Universal Manipulation Interface (UMI)"
Använd dess arkiv för att inspektera implementeringen, dokumentationen och arbetsflöden som stöds. Denna katalogpost identifierar underhållaren, kodlicensen och relaterade resurser; det gör inte anspråk på att projektet har installerats eller testat på din robot.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Öppen källkod
Gränssnitt för att samla in-the-wild demonstrationer och lära robotmanipulation.
Robotinlärningsramar Förvar
 Öppen källkod
FreeTacMan: Robotfritt Visuo-Tactile Data Collection System för kontaktrik manipulation
Visualisering & dataverktyg Förvar
 Öppen källkod
YUBI - Yielding Universal Bidigital Interface - Hårdvarudesign med öppen källkod för en fingerdriven teleoperationshandske och robotgripare, inklusive CAD, BOM och monteringsanvisningar.
Teleoperationsprogramvara