 Repositorio
 Código abierto
universal manipulation interface · real-stanford
Interfaz para recopilar demostraciones en la naturaleza y enseñar manipulación de robots.
Marcos de aprendizaje de robots
Investigación y aprendizaje / Investigación
Awesome UMI recopila documentos, conjuntos de datos y políticas para el ecosistema de la Interfaz de manipulación universal.
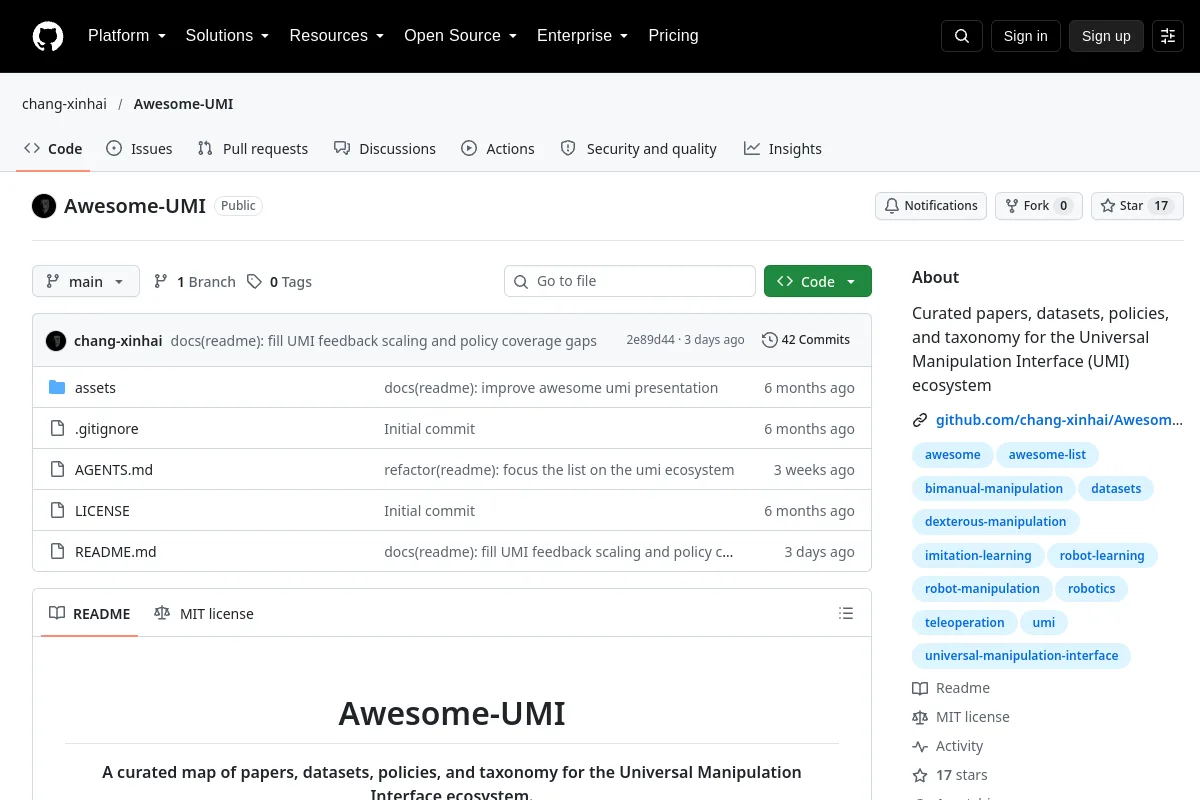
Awesome UMI recopila documentos, conjuntos de datos y políticas para el ecosistema de la Interfaz de manipulación universal.
Resumen del editor: "Artículos seleccionados, conjuntos de datos, políticas y taxonomía para el ecosistema de la interfaz de manipulación universal (UMI)"
Utilice su repositorio para inspeccionar la implementación, la documentación y los flujos de trabajo compatibles. Este registro de directorio identifica al mantenedor, la licencia del código y los recursos relacionados; no afirma que el proyecto haya sido instalado o probado en su robot.
Las licencias de código no cubren automáticamente los pesos de los modelos, los conjuntos de datos o los diseños de hardware. Los detalles de la licencia no registrada requieren confirmación con el editor.
Repositorio
Código abierto
Interfaz para recopilar demostraciones en la naturaleza y enseñar manipulación de robots.
Marcos de aprendizaje de robots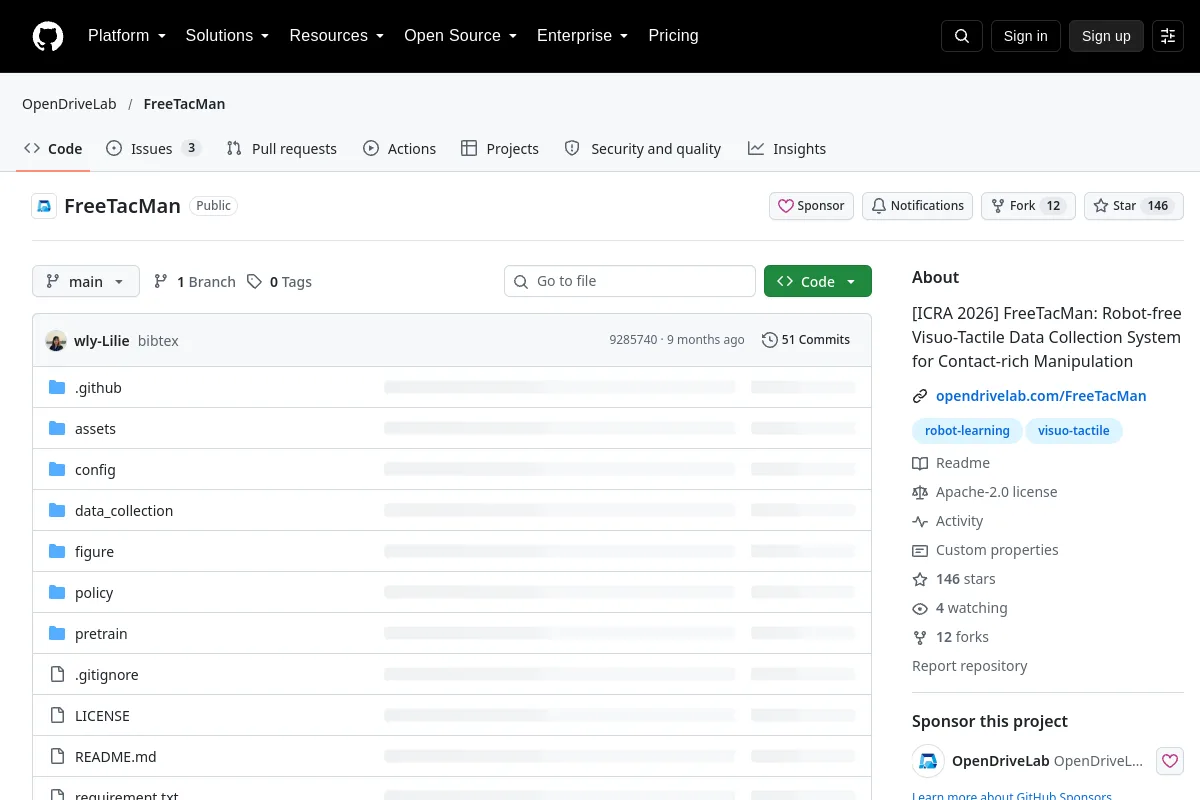 Repositorio
 Código abierto
FreeTacMan: sistema de recopilación de datos visuotáctiles sin robot para manipulación rica en contactos
Herramientas de visualización y datos Repositorio
 Código abierto
YUBI - Interfaz bidigital universal de rendimiento: diseño de hardware de código abierto para un guante de teleoperación accionado con los dedos y una pinza robótica, que incluye CAD, BOM e instrucciones de montaje.
Software de teleoperación