 Deposito
 Fonte aperta
universal manipulation interface · real-stanford
Interfaccia per raccogliere dimostrazioni in natura e insegnare la manipolazione dei robot.
Strutture di apprendimento dei robot
Ricerca e apprendimento / Ricerca
Awesome UMI raccoglie documenti, set di dati e politiche per l'ecosistema dell'interfaccia di manipolazione universale.
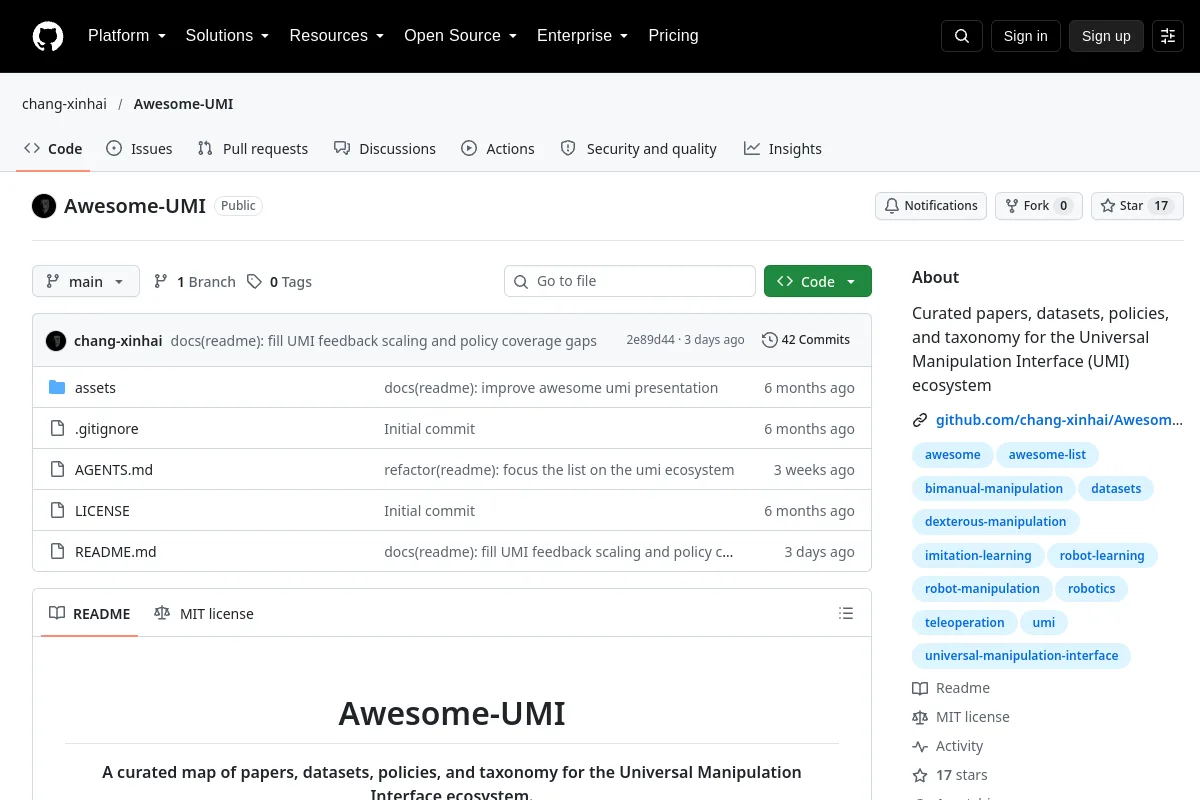
Awesome UMI raccoglie documenti, set di dati e politiche per l'ecosistema dell'interfaccia di manipolazione universale.
Riepilogo dell'editore: "Documenti curati, set di dati, policy e tassonomia per l'ecosistema Universal Manipulation Interface (UMI)"
Utilizza il suo repository per ispezionare l'implementazione, la documentazione e i flussi di lavoro supportati. Questo record della directory identifica il manutentore, la licenza del codice e le risorse correlate; non afferma che il progetto sia stato installato o testato sul tuo robot.
Le licenze del codice non coprono automaticamente i pesi dei modelli, i set di dati o le progettazioni hardware. I dettagli della licenza non registrati richiedono la conferma con l'editore.
Deposito
Fonte aperta
Interfaccia per raccogliere dimostrazioni in natura e insegnare la manipolazione dei robot.
Strutture di apprendimento dei robot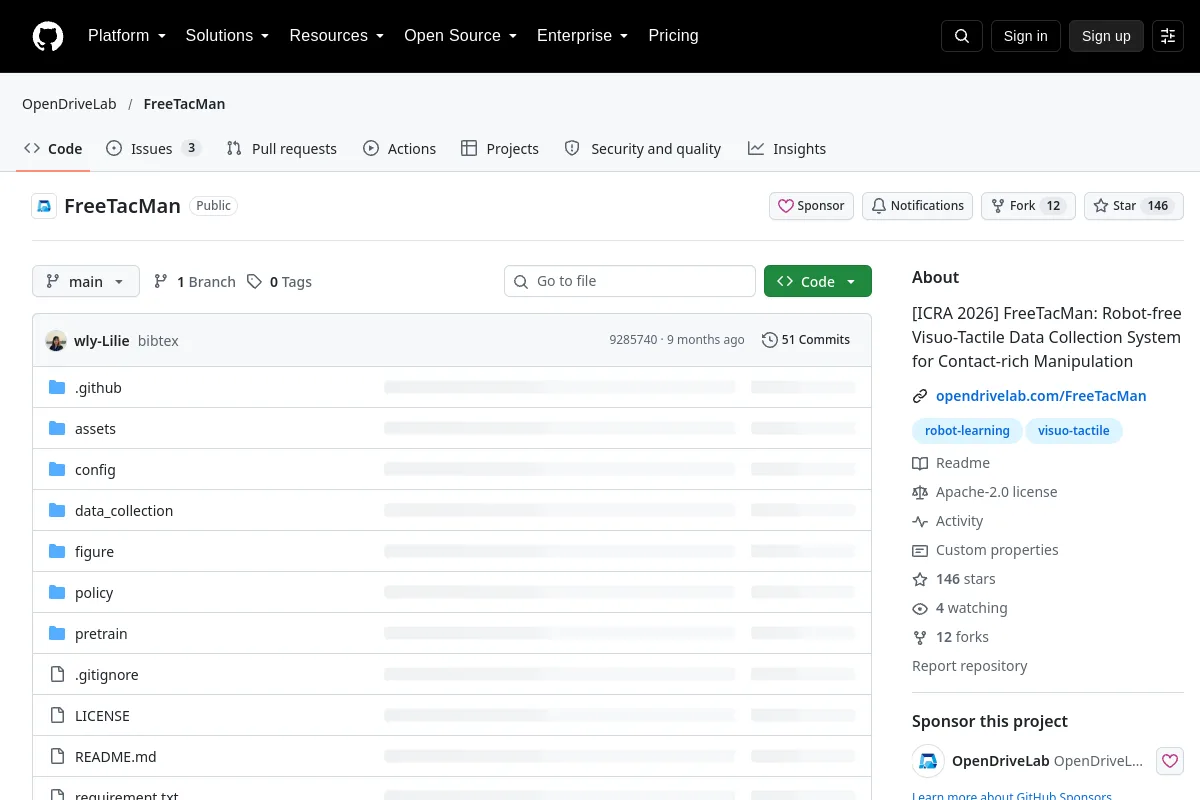 Deposito
 Fonte aperta
FreeTacMan: sistema di raccolta dati visuo-tattile senza robot per la manipolazione ricca di contatti
Strumenti di visualizzazione e dati Deposito
 Fonte aperta
YUBI - Yielding Universal Bidigital Interface - Progettazione hardware open source per un guanto da teleoperazione azionato con le dita e una pinza robotizzata, inclusi CAD, distinta base e istruzioni di assemblaggio.
Software di teleoperazione