 Bewaarplaats
 Open-source
universal manipulation interface · real-stanford
Interface voor het verzamelen van demonstraties in het wild en het aanleren van robotmanipulatie.
Kaders voor het leren van robots
Onderzoek en leren / Onderzoek
Awesome UMI verzamelt papieren, datasets en beleid voor het Universal Manipulation Interface-ecosysteem.
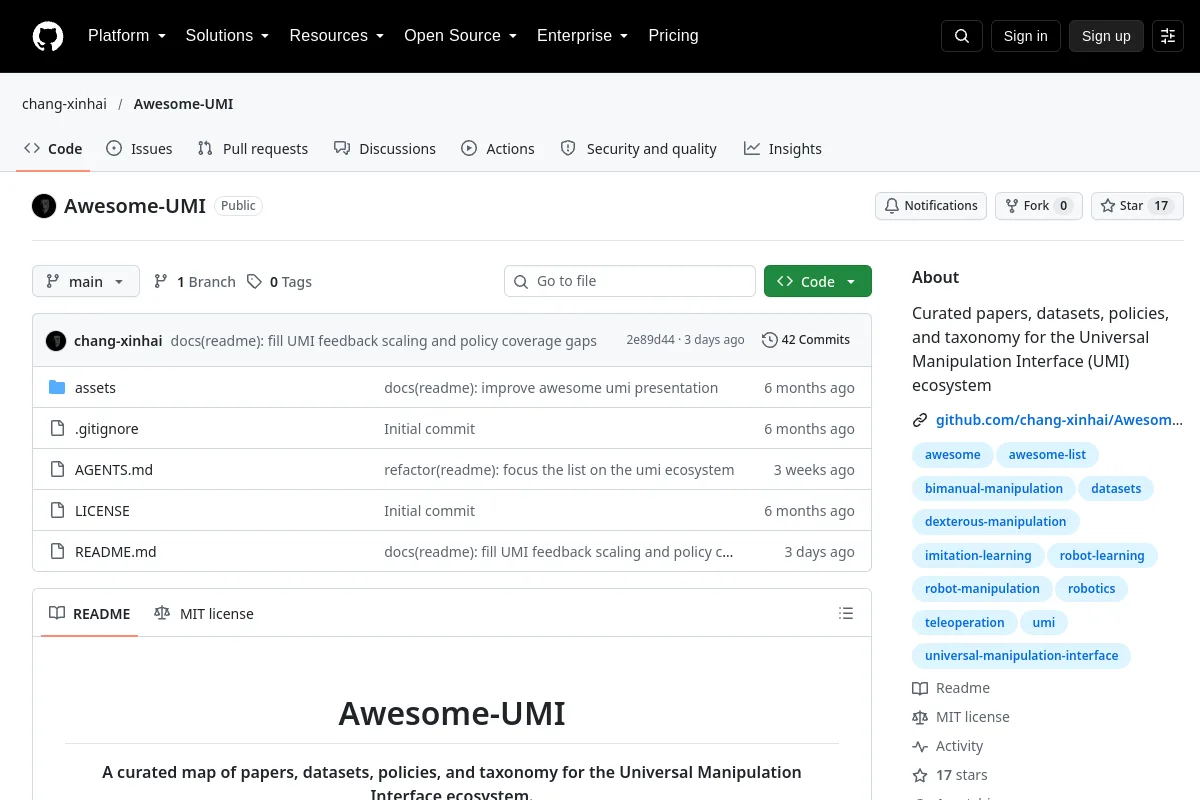
Awesome UMI verzamelt papieren, datasets en beleid voor het Universal Manipulation Interface-ecosysteem.
Samenvatting van de uitgever: “Samengestelde artikelen, datasets, beleid en taxonomie voor het Universal Manipulation Interface (UMI) ecosysteem”
Gebruik de repository om de implementatie, documentatie en ondersteunde workflows te inspecteren. Dit directoryrecord identificeert de onderhouder, de codelicentie en gerelateerde bronnen; er wordt niet beweerd dat het project op uw robot is geïnstalleerd of getest.
Codelicenties hebben niet automatisch betrekking op modelgewichten, datasets of hardwareontwerpen. Voor niet-opgenomen licentiegegevens is bevestiging door de uitgever vereist.
Bewaarplaats
Open-source
Interface voor het verzamelen van demonstraties in het wild en het aanleren van robotmanipulatie.
Kaders voor het leren van robots Bewaarplaats
 Open-source
FreeTacMan: robotvrij visueel-tactiel gegevensverzamelingssysteem voor contactrijke manipulatie
Visualisatie- en datatools Bewaarplaats
 Open-source
YUBI - Yielding Universal Bidigital Interface - Open source hardwareontwerp voor een vingeraangedreven teleoperatiehandschoen en robotgrijper, inclusief CAD, BOM en montage-instructies.
Teleoperation-software