 Repositório
 Código aberto
VINS-Mono · HKUST-Aerial-Robotics
Um estimador de estado visual-inercial monocular robusto e versátil
Navegação e SLAM
Conjuntos de dados / Pesquisa
BotanicGarden: um conjunto de dados de alta qualidade para navegação de robôs em ambientes naturais não estruturados
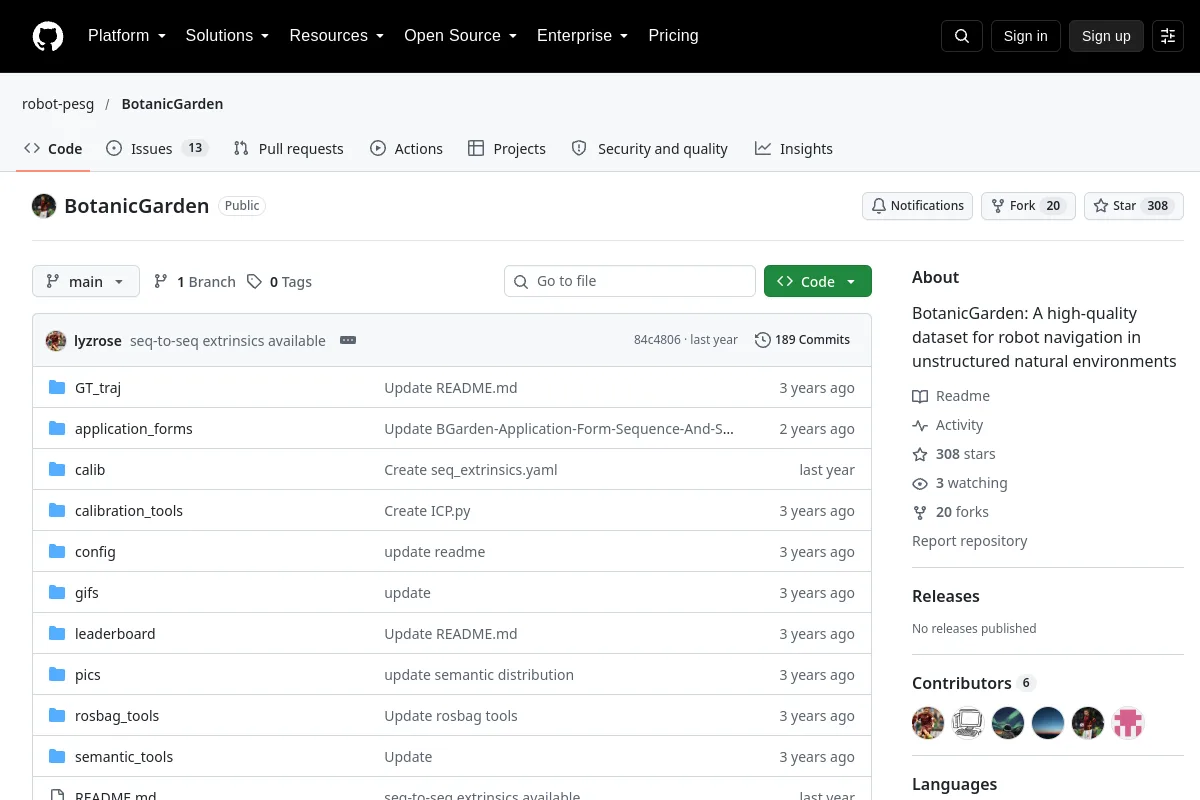
BotanicGarden: um conjunto de dados de alta qualidade para navegação de robôs em ambientes naturais não estruturados
Revise o cartão de dados, a modalidade, o esquema, as condições de coleta e a licença específica do conjunto de dados antes de usar. O acesso aos dados e a adequação a uma configuração de treinamento específica precisam de confirmação separada.
As licenças de código não cobrem automaticamente pesos de modelos, conjuntos de dados ou designs de hardware. Detalhes de licença não registrados requerem confirmação com o editor.
Repositório
Código aberto
Um estimador de estado visual-inercial monocular robusto e versátil
Navegação e SLAM Repositório
 Código aberto
Software de localização e mapeamento visual e visual-inercial.
Navegação e SLAM Repositório
 Repositório
 Código aberto
Ferramentas de odometria inercial LiDAR para estimativa de estado robótico móvel.
Navegação e SLAM Repositório

