 Référentiel
 Source ouverte
LeRobot · huggingface
Outils LeRobot pour le contrôle des robots, les ensembles de données et l'apprentissage de bout en bout.
Cadres d'apprentissage des robots
Recherche et apprentissage / Source ouverte
Une liste organisée de ressources Robotique + IA pour apprendre, créer, déployer et rester à jour en IA physique/IA incorporée. 🌟 Star si ça vous plaît !
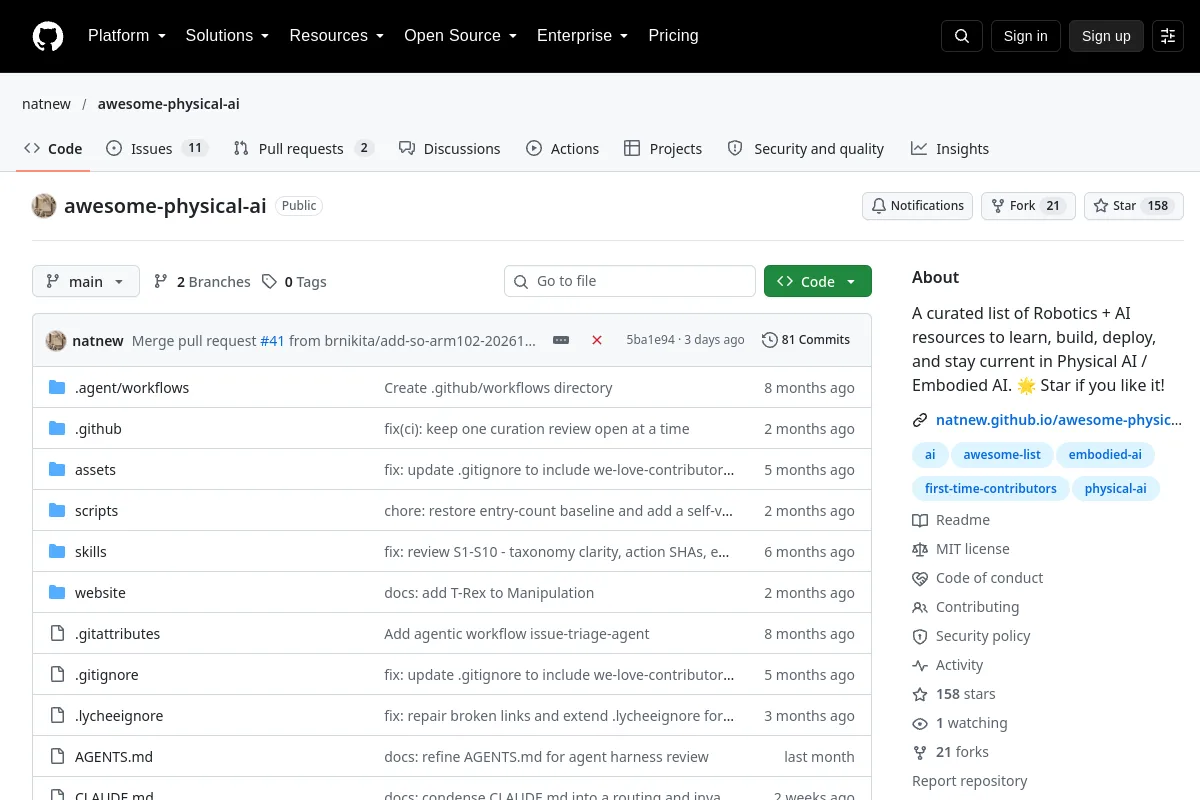
Une liste organisée de ressources Robotique + IA pour apprendre, créer, déployer et rester à jour en IA physique/IA incorporée. 🌟 Star si ça vous plaît !
Utilisez la source pour explorer les concepts, les exemples et les références de la robotique. Le matériel source peut être historique ; vérifiez la version et le contexte applicables.
Les licences de code ne couvrent pas automatiquement les poids des modèles, les ensembles de données ou les conceptions matérielles. Les détails de licence non enregistrés nécessitent une confirmation auprès de l'éditeur.
Référentiel
Source ouverte
Outils LeRobot pour le contrôle des robots, les ensembles de données et l'apprentissage de bout en bout.
Cadres d'apprentissage des robots Référentiel
 Recherche
Un SDK physique pour la détection de collisions et la simulation multi-physique.
SDK de robots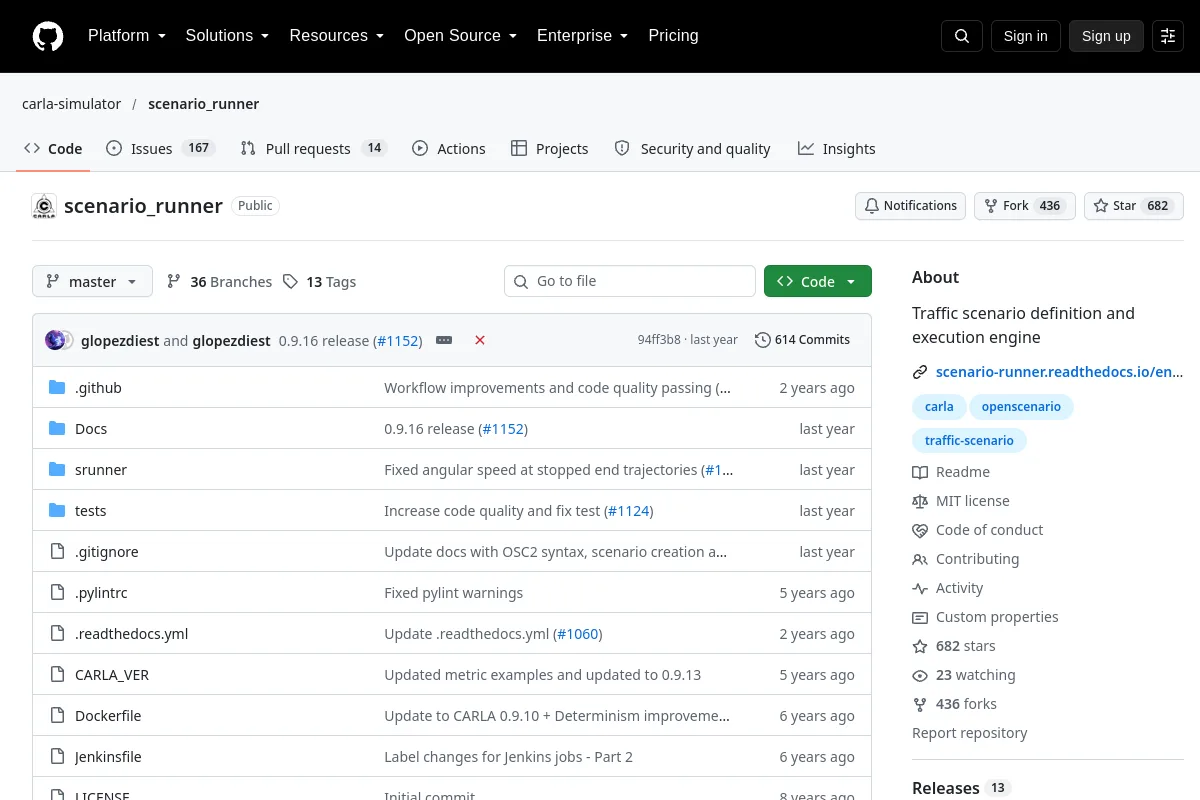 Référentiel
 Source ouverte
Un moteur de définition et d'exécution de scénarios de trafic pour CARLA.
Cadres d'apprentissage des robots Référentiel
 Recherche
Outils d'apprentissage par renforcement pour l'entraînement à la locomotion robotique.
Cadres d'apprentissage des robots Référentiel
 Recherche
Une référence pour la manipulation à long horizon conditionnée par le langage.
Manipulation Référentiel
 Source ouverte
Un environnement de physique et d'apprentissage basé sur JAX pour la recherche sur le contrôle.
Simulation et physique