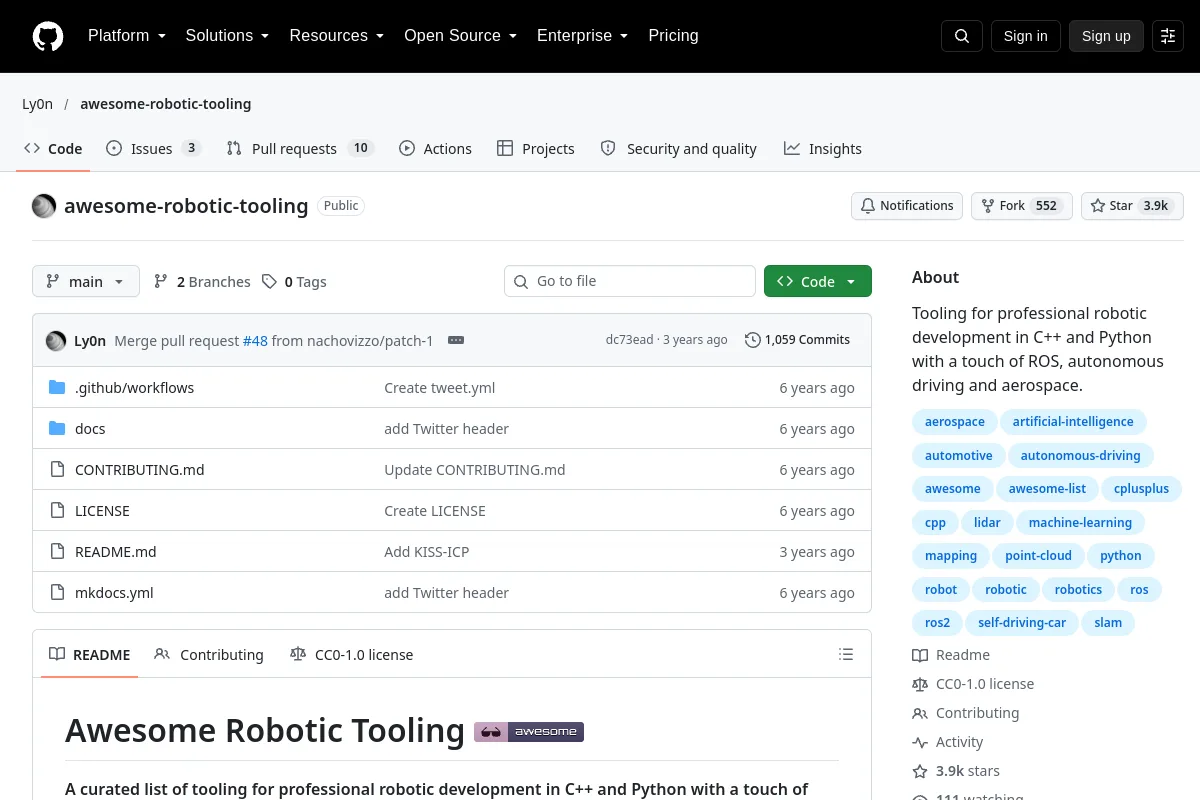
Awesome Robotic Tooling samlar verktyg för C++ och Python-robotutveckling, inklusive ROS-arbetsflöden.
Utgivarens sammanfattning: "Verktyg för professionell robotutveckling i C++ och Python med en touch av ROS, autonom körning och flyg."
Använd dess arkiv för att inspektera implementeringen, dokumentationen och arbetsflöden som stöds. Denna katalogpost identifierar underhållaren, kodlicensen och relaterade resurser; det gör inte anspråk på att projektet har installerats eller testat på din robot.
Projektinformation
Underhållare
Ly0n
Primärt språk
Ej specificerat
Förvarskodlicens
CC0-1.0
Modellviktslicens
Ej inspelat
Dataset licens
Ej inspelat
Hårdvarudesignlicens
Ej inspelat
Underhåll
Ej arkiverad i senast registrerade metadata
Senast observerade repository push
2023-11-20
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
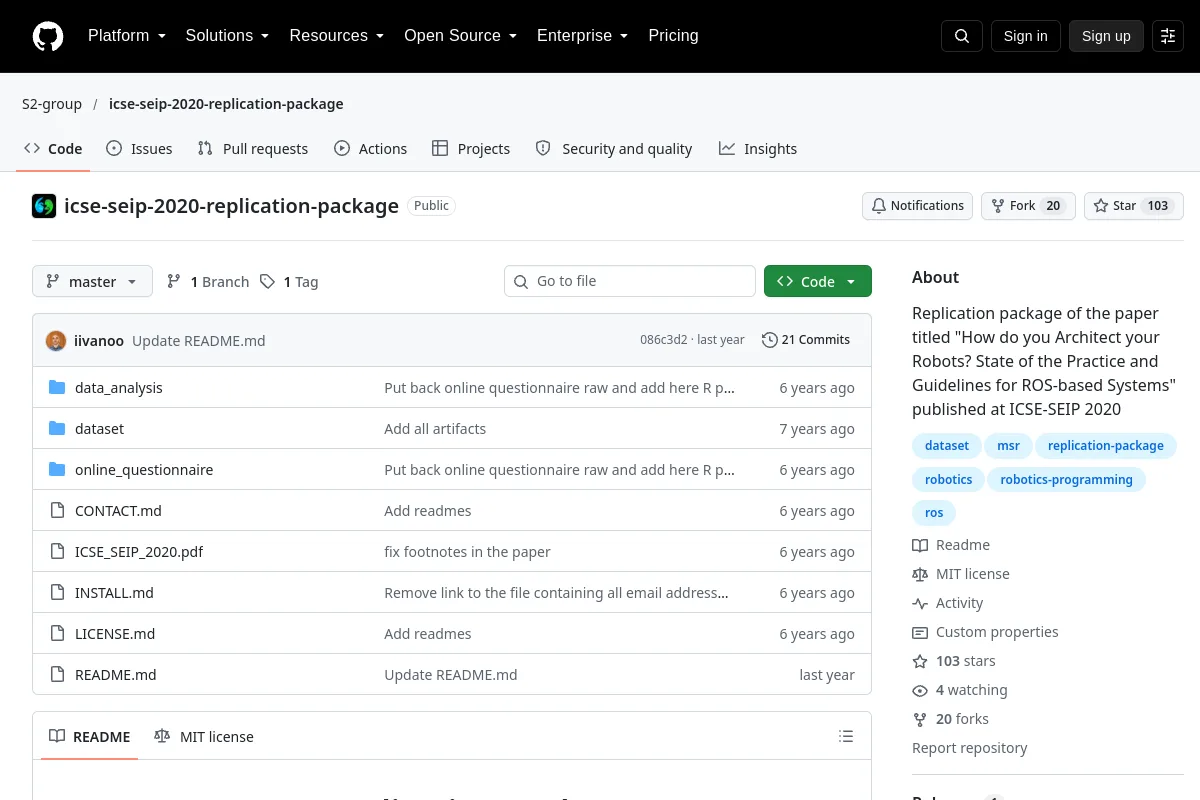
Replikeringspaket av artikeln med titeln "How do you Architect your Robots? State of the Practice and Guidelines for ROS-based Systems" publicerad på ICSE-SEIP 2020
 Förvar
 Öppen källkod