 Förvar
 Forskning
robosuite
MuJoCo-baserade manipulationsmiljöer för robotinlärningsexperiment.
Simulering & fysik
Forskning & lärande / Forskning
En lista över fantastiska och populära robotinlärningsmiljöer
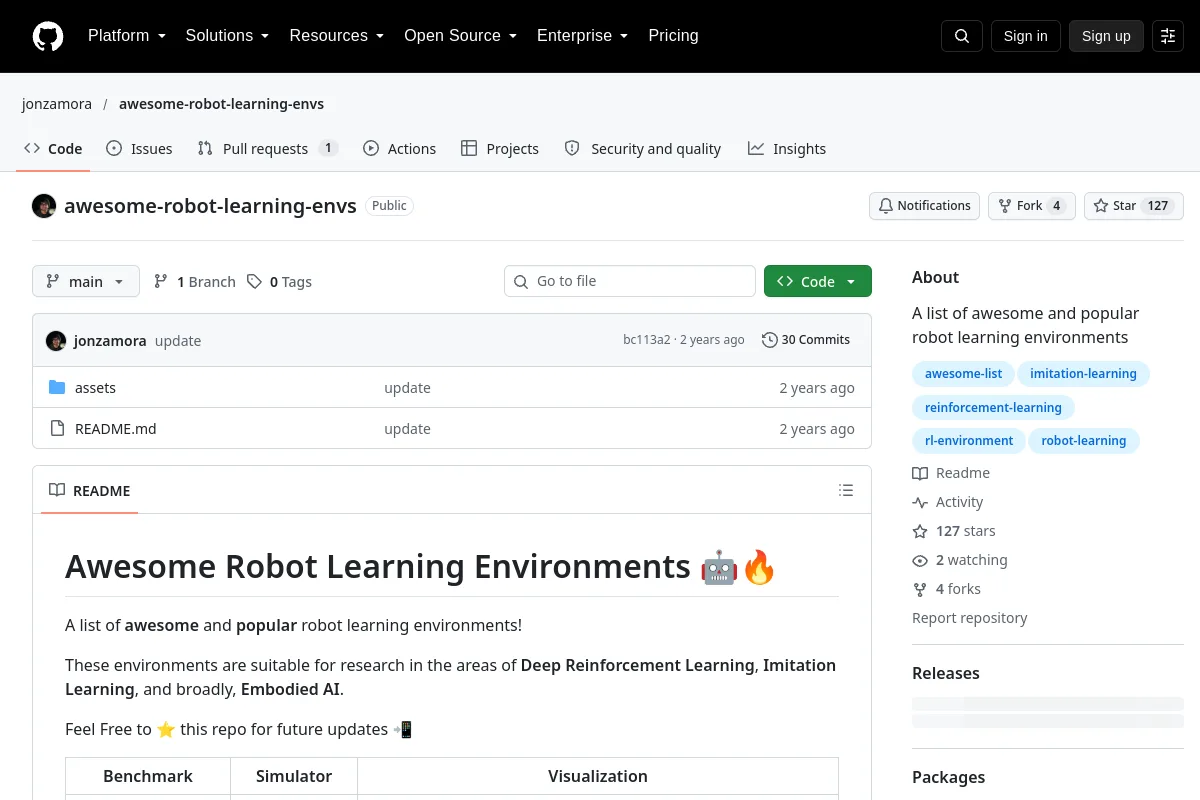
En lista över fantastiska och populära robotinlärningsmiljöer
Använd källan för att utforska robotikkoncept, exempel och referenser. Källmaterial kan vara historiskt; kontrollera tillämplig version och sammanhang.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Forskning
MuJoCo-baserade manipulationsmiljöer för robotinlärningsexperiment.
Simulering & fysik Förvar
 Öppen källkod
MuJoCo-baserade fysiksimulerings- och förstärkningsmiljöer från Google DeepMind.
Rörelseplanering och kontroll Förvar
 Forskning
En riktmärkesvit för kunskapsöverföring inom livslångt robotinlärning.
Manipulering Förvar
 Forskning
En uppgiftssvit för att utvärdera robotinlärning med visuella observationer.
Manipulering Förvar
 Forskning
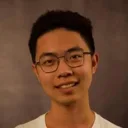
DexArt: Benchmarking generaliserbar fingerfärdig manipulation med ledade objekt, CVPR 2023
Manipulering Förvar
 Forskning
Ett manipulationsriktmärke för multi-task och meta-lärande experiment.
Manipulering