 Site
 Pesquisa
openpi
Recursos de código e modelo para políticas de robôs de Inteligência Física.
Visão-linguagem-ação
Programas / Código aberto
Experimentos de aprendizagem de manipulação UR10 em Isaac Sim, incluindo controle com reconhecimento de força.
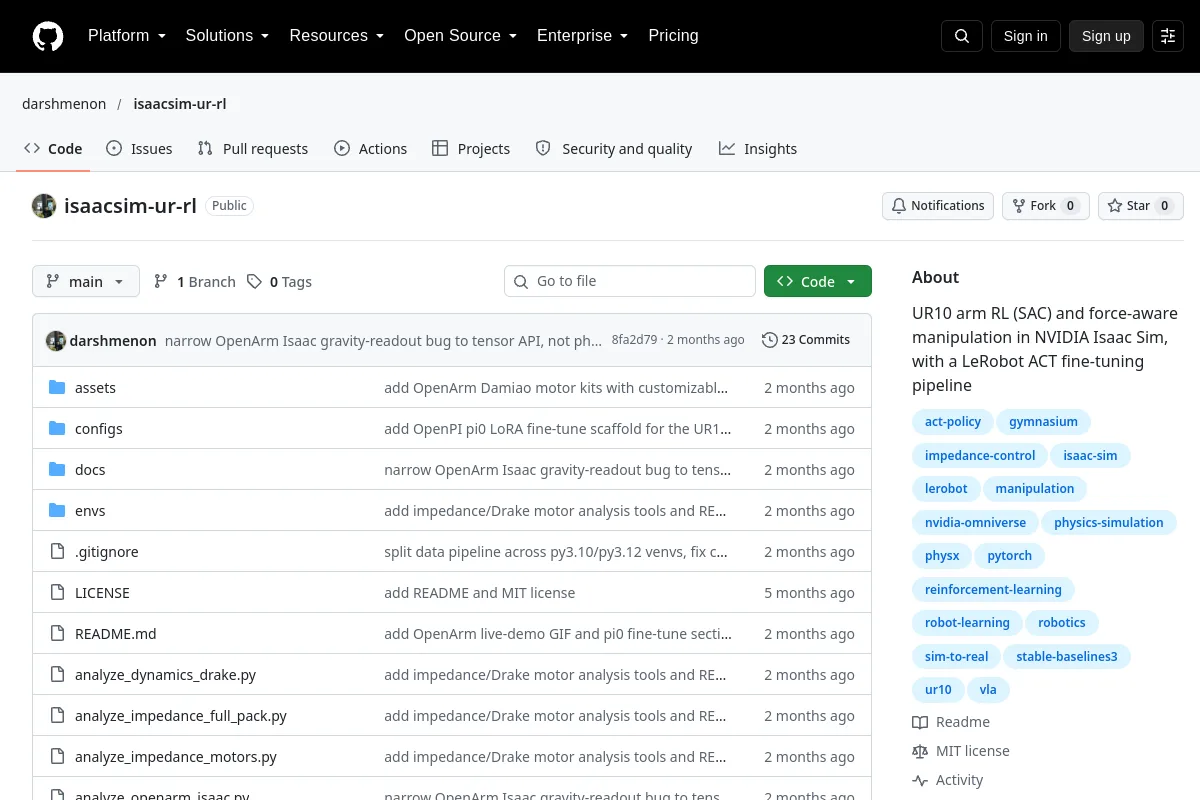
Experimentos de aprendizagem de manipulação UR10 em Isaac Sim, incluindo controle com reconhecimento de força.
Resumo do editor: “UR10 arm RL (SAC) e manipulação com reconhecimento de força em NVIDIA Isaac Sim, com um pipeline de ajuste fino LeRobot ACT”
Use seu repositório para inspecionar a implementação, documentação e fluxos de trabalho suportados. Este registro de diretório identifica o mantenedor, a licença do código e os recursos relacionados; não afirma que o projeto foi instalado ou testado em seu robô.
As licenças de código não cobrem automaticamente pesos de modelos, conjuntos de dados ou designs de hardware. Detalhes de licença não registrados requerem confirmação com o editor.
Site
Pesquisa
Recursos de código e modelo para políticas de robôs de Inteligência Física.
Visão-linguagem-ação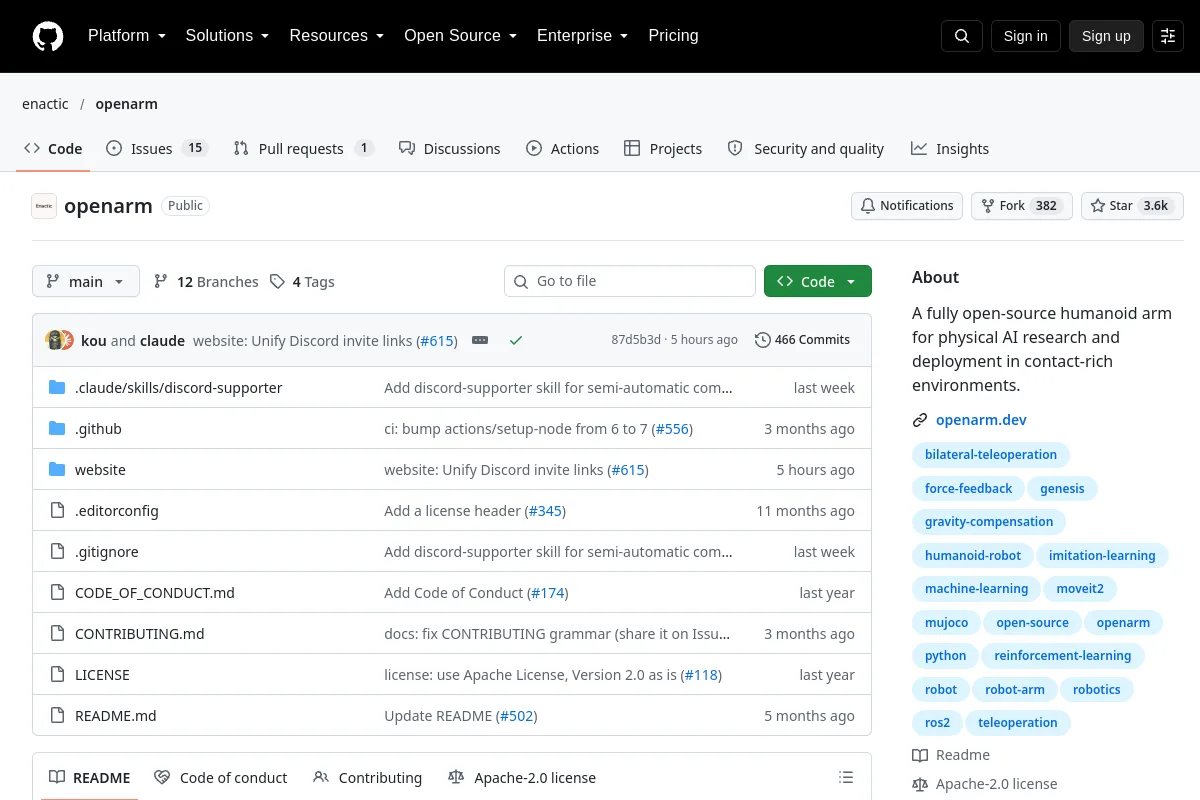 Repositório
 Código aberto
Projeto de braço humanóide OpenArm para pesquisa física de IA.
Braços robóticos