 Repozytorium
 Otwarte źródło
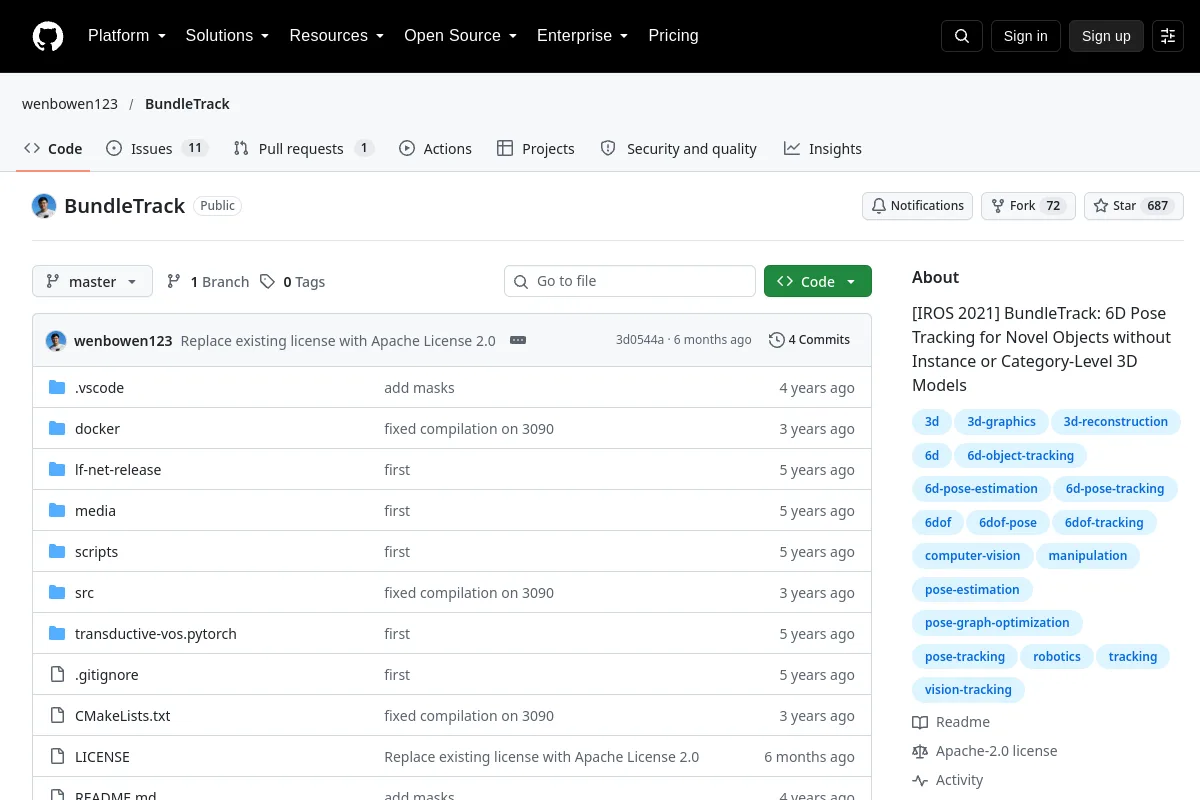
BundleTrack · wenbowen123
Bezmodelowe śledzenie pozycji 6D dla wcześniej niewidocznych obiektów.
Percepcja i geometria
Modele / Badania
se(3)-TrackNet zapewnia badania śledzenia pozycji obiektów w 6D oraz przykłady kontroli wizualnej.

se(3)-TrackNet zapewnia badania śledzenia pozycji obiektów w 6D oraz przykłady kontroli wizualnej.
Podsumowanie wydawcy: „[IROS 2020] se(3)-TrackNet: oparte na danych śledzenie pozycji 6D poprzez kalibrację pozostałości obrazu w domenach syntetycznych”
Skorzystaj z jego repozytorium, aby sprawdzić wdrożenie, dokumentację i obsługiwane przepływy pracy. Ten zapis katalogu identyfikuje opiekuna, licencję na kod i powiązane zasoby; nie twierdzi, że projekt został zainstalowany lub przetestowany na Twoim robocie.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Repozytorium
Otwarte źródło
Bezmodelowe śledzenie pozycji 6D dla wcześniej niewidocznych obiektów.
Percepcja i geometria