 Repozytorium
 Badania
RLBench
Zestaw zadań do oceny uczenia się robota za pomocą obserwacji wizualnych.
Manipulacja
Modele / Badania
Sterowane językiem planowanie map wartości 3D do manipulacji robotami.
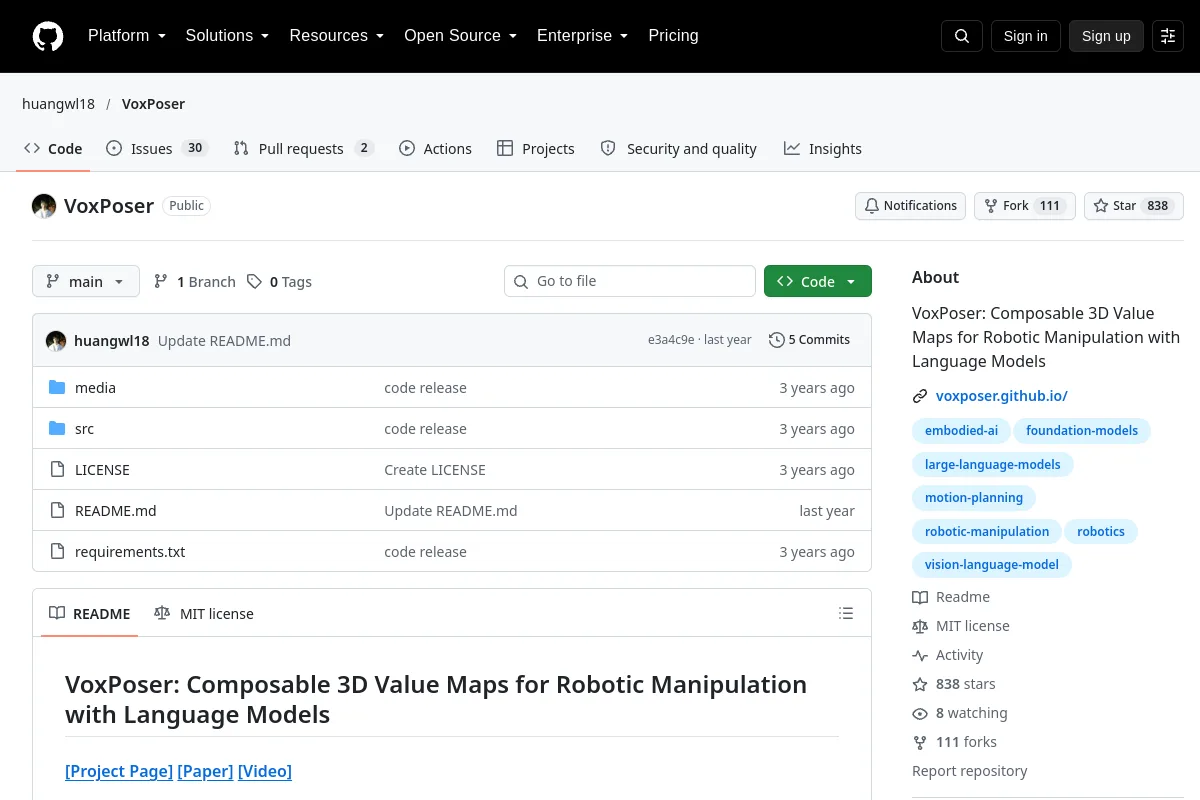
Sterowane językiem planowanie map wartości 3D do manipulacji robotami.
Porównaj dane wejściowe z obserwacji, reprezentacje działań, dane adaptacyjne i wymagania dotyczące wnioskowania. Licencja na kod i licencja na masę modelu mogą się różnić; przejrzyj oba przed wdrożeniem. Repozytorium źródłowe może mieć licencję na otwarty kod, natomiast jego punkty kontrolne podlegają odrębnym warunkom.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Repozytorium
Badania
Zestaw zadań do oceny uczenia się robota za pomocą obserwacji wizualnych.
Manipulacja