 Repozytorium
 Badania
example robot data · Gepetto
Przykład Robot Data gromadzi modele robotów URDF do celów porównawczych i przykładów.
Zasoby scen i obiektów
Zbiory danych / Badania
Zasoby obiektów 3D do wizualnego uczenia się i badań symulacyjnych.
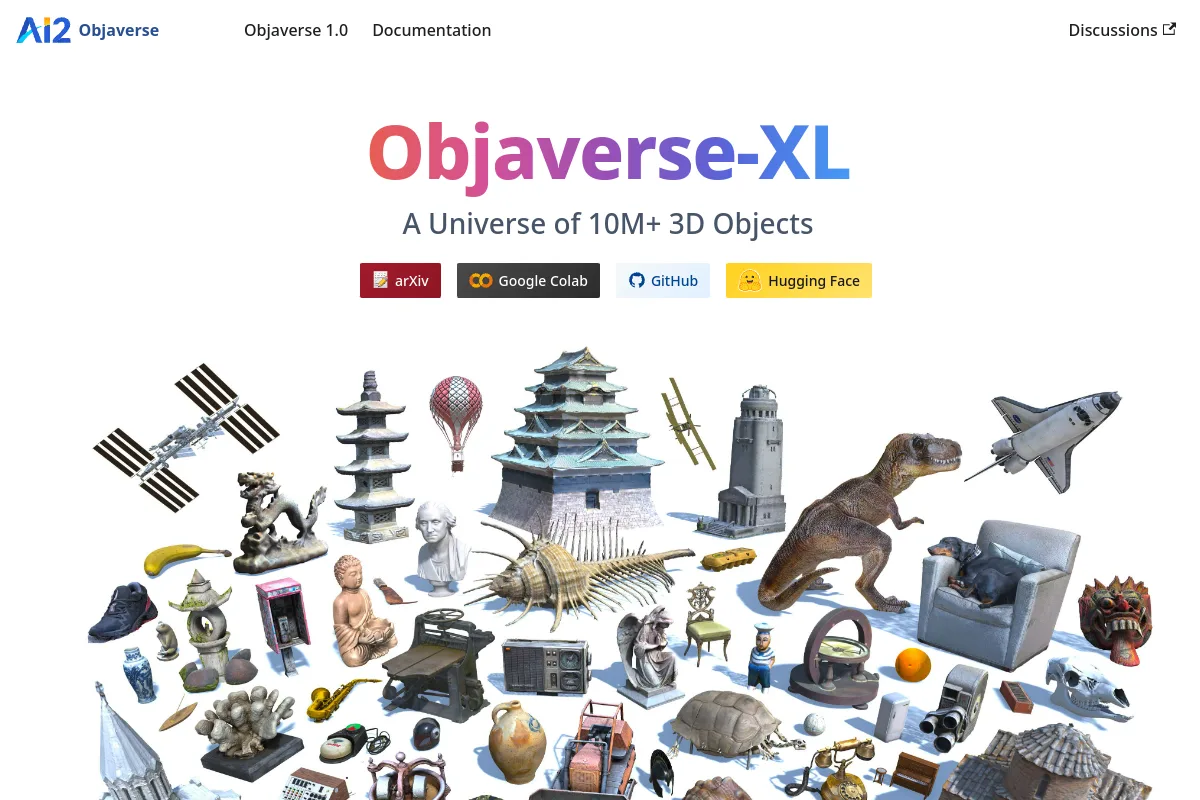
Zasoby obiektów 3D do wizualnego uczenia się i badań symulacyjnych.
Sprawdź zakres zadań, przykłady wykonania robotów, formaty obserwacji/działań i licencje na dane. Przed użyciem demonstracji do celów szkoleniowych lub ewaluacyjnych sprawdź warunki gromadzenia i podziały.
Podążaj etapową ścieżką projektu z celami uczenia się, zadaniami praktycznymi i kontrolą gotowości.
Zobacz wszystkie ścieżki używające Objaverse →
Repozytorium
Badania
Przykład Robot Data gromadzi modele robotów URDF do celów porównawczych i przykładów.
Zasoby scen i obiektów Repozytorium
 Badania
Zasoby modelu robota do eksperymentów symulacyjnych i kontrolnych MuJoCo.
Zasoby scen i obiektów Repozytorium
 Badania
M2DGR: wielomodalny i wieloscenariuszowy zbiór danych dla robotów naziemnych (RA-L2021 i ICRA2022)
Pokazy robotów Repozytorium
 Badania
M3DGR: wieloczujnikowy, wieloscenariuszowy i masowy zbiór danych SLAM dla robotów naziemnych (IROS2025)
Pokazy robotów Repozytorium
 Badania
Odkurzacz typu open source, model One - pakiet opisu robota ROS2
Zasoby scen i obiektów Repozytorium
