 Deposito
 Ricerca
example robot data · Gepetto
Esempio Robot Data raccoglie modelli URDF di robot per benchmark ed esempi.
Risorse di scene e oggetti
Set di dati / Ricerca
Risorse di oggetti 3D per l'apprendimento visivo e la ricerca sulla simulazione.
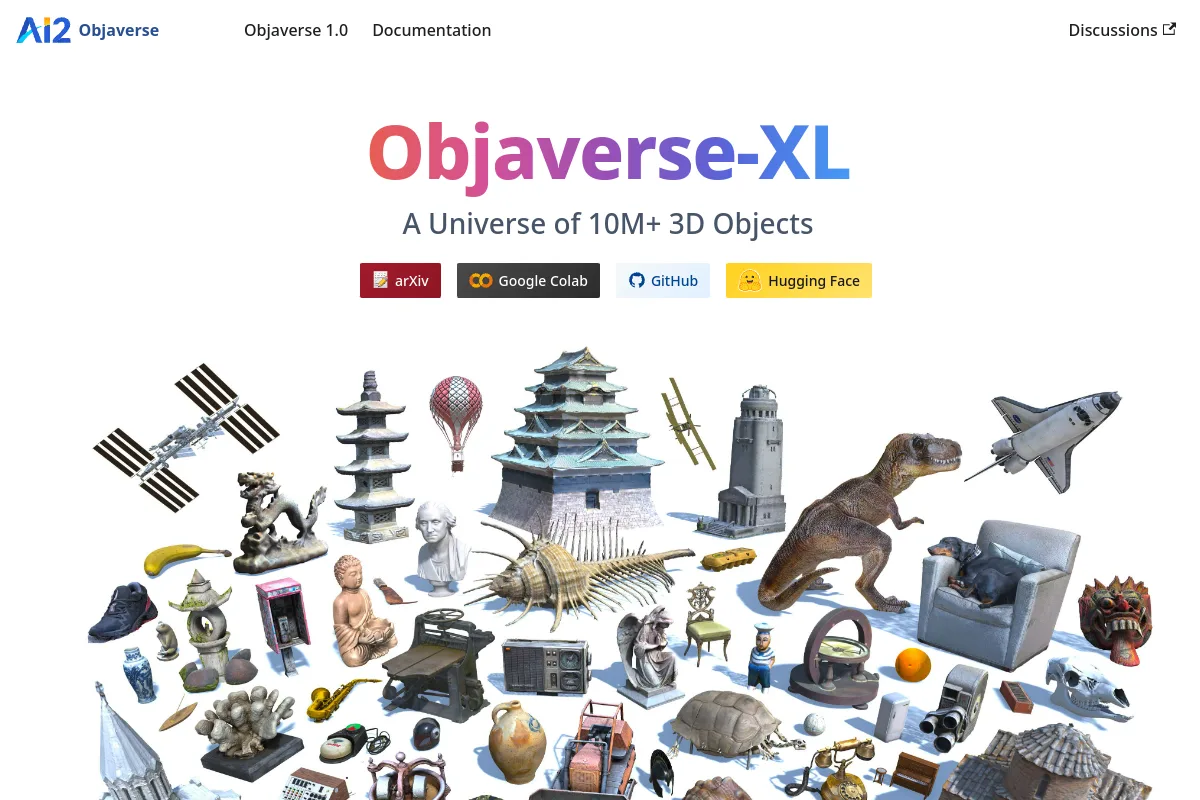
Risorse di oggetti 3D per l'apprendimento visivo e la ricerca sulla simulazione.
Ispezionare la copertura delle attività, le forme di realizzazione dei robot, i formati di osservazione/azione e le licenze dei dati. Controllare le condizioni e le suddivisioni della raccolta prima di utilizzare dimostrazioni per la formazione o la valutazione.
Segui un percorso di progetto graduale con obiettivi di apprendimento, attività pratiche e controlli di preparazione.
Visualizza tutti i percorsi utilizzando Objaverse →
Deposito
Ricerca
Esempio Robot Data raccoglie modelli URDF di robot per benchmark ed esempi.
Risorse di scene e oggetti Deposito
 Ricerca
Risorse del modello di robot per esperimenti di simulazione ed controllo MuJoCo.
Risorse di scene e oggetti Deposito
 Ricerca
M2DGR: un set di dati multimodale e multiscenario per robot di terra (RA-L2021 e ICRA2022)
Dimostrazioni di robot Deposito
 Ricerca
M3DGR: un set di dati SLAM multisensore, multiscenario e con base di riferimento massiva per robot di terra (IROS2025)
Dimostrazioni di robot Deposito
 Ricerca
Aspirapolvere open source, modello One - Pacchetto descrizione robot ROS2
Risorse di scene e oggetti Deposito
 Ricerca
Descrizione del robot ROS2 per Proscenic M6 Pro
Risorse di scene e oggetti