 Référentiel
 Source ouverte
Neural SLAM · devendrachaplot
Code Active Neural SLAM pour apprendre à explorer les environnements.
Navigation et SLAM
Recherche et apprentissage / Source ouverte
Liste de lecture pour les sujets de recherche en vision incarnée
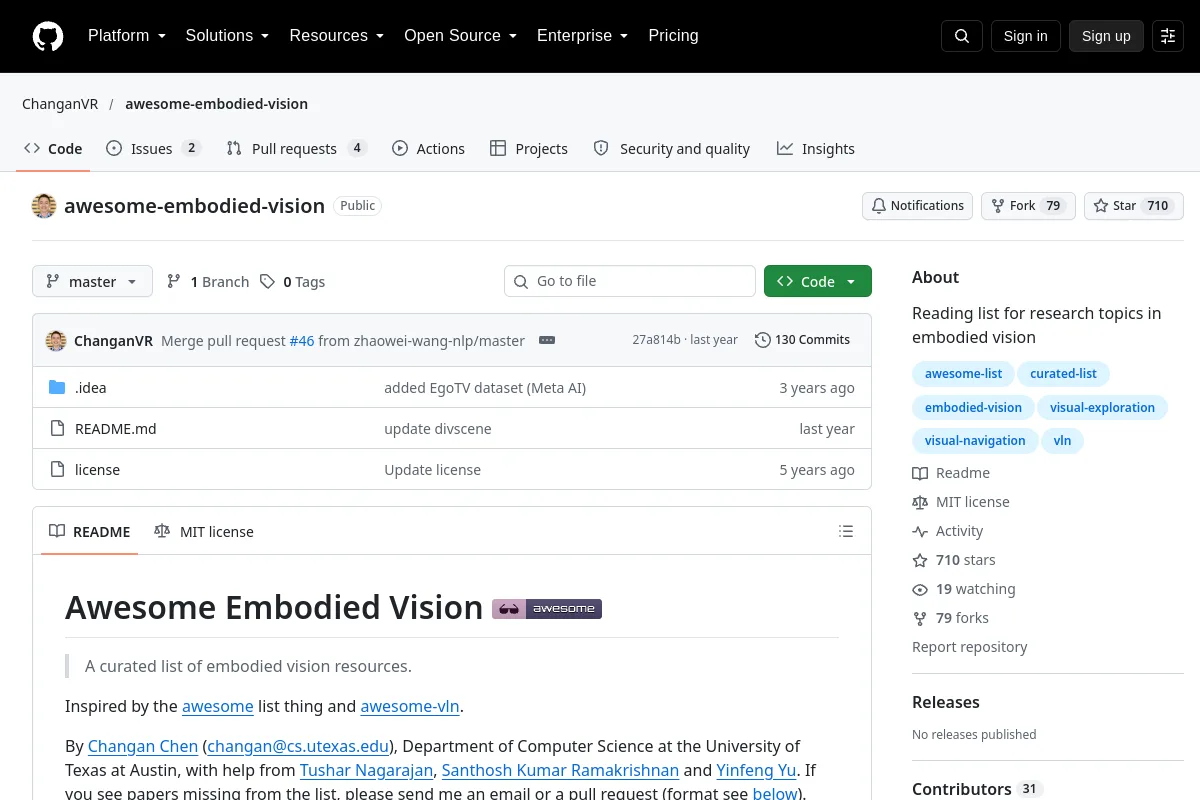
Liste de lecture pour les sujets de recherche en vision incarnée
Utilisez la source pour explorer les concepts, les exemples et les références de la robotique. Le matériel source peut être historique ; vérifiez la version et le contexte applicables.
Les licences de code ne couvrent pas automatiquement les poids des modèles, les ensembles de données ou les conceptions matérielles. Les détails de licence non enregistrés nécessitent une confirmation auprès de l'éditeur.
Référentiel
Source ouverte
Code Active Neural SLAM pour apprendre à explorer les environnements.
Navigation et SLAM Référentiel
 Recherche
 de navigation visuelle avec assistance multimodale naturelle.
Navigation et SLAM Référentiel
 Source ouverte
Référentiel officiel du "Modèle amélioré avec vue voisine pour la vision et la navigation linguistique"
Navigation et SLAM Référentiel
 Source ouverte
Mémoire de graphiques sémantiques topologiques pour la navigation dans les objectifs d'image (CoRL 2022 oral)
Navigation et SLAM Référentiel
 Recherche
Dépôt GitHub officiel pour l'article « Mémoire de graphiques visuels avec représentation non supervisée pour la navigation visuelle », ICCV 2021
Navigation et SLAM Référentiel
 Recherche
Code d'apprentissage d'imitation pour la navigation basée sur la vision avec assistance linguistique.
Perception et géométrie