 Repozytorium
 Badania
example robot data · Gepetto
Przykład Robot Data gromadzi modele robotów URDF do celów porównawczych i przykładów.
Zasoby scen i obiektów
Zbiory danych / Badania
Węzeł ROS opisujący czworonożnego robota wykorzystującego URDF
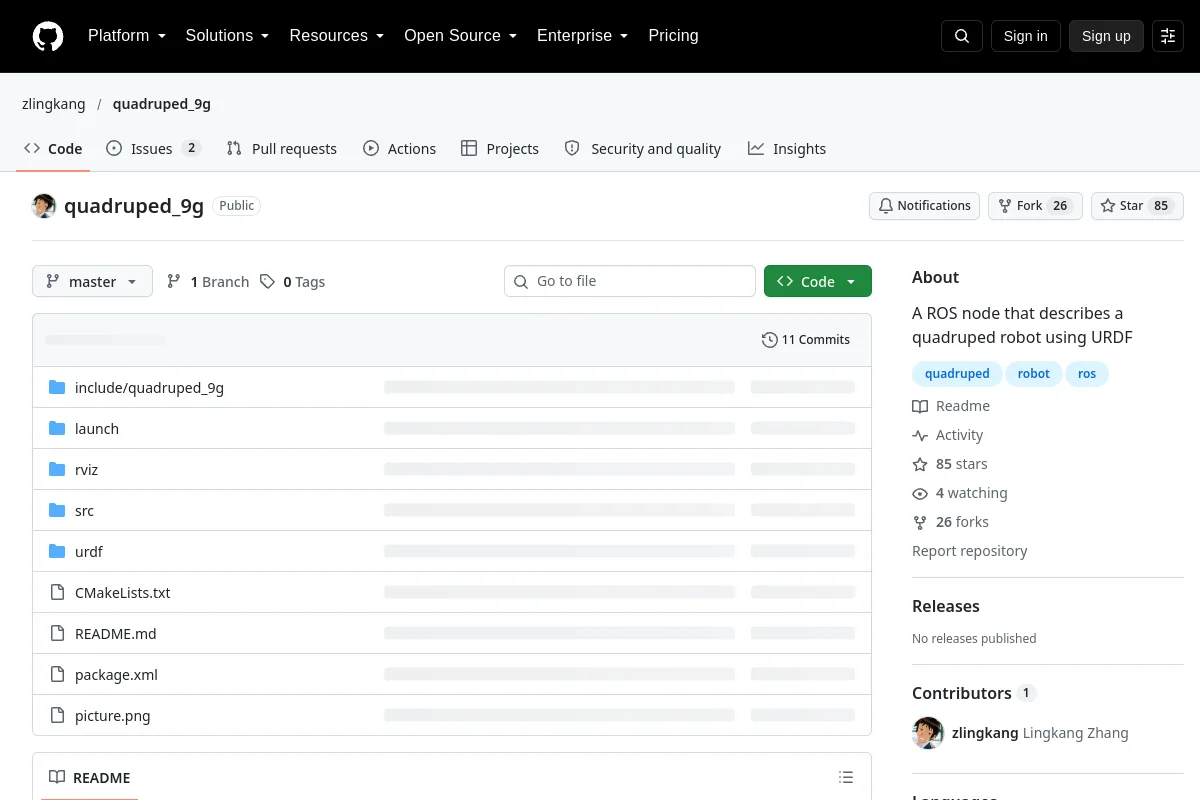
Węzeł ROS opisujący czworonożnego robota wykorzystującego URDF
Sprawdź instrukcje instalacji, obsługiwane wersje, przykłady i interfejsy w źródle. Katalog ten nie zawiera informacji, że oprogramowanie zostało zainstalowane lub przetestowane na Twoim robocie.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Repozytorium
Badania
Przykład Robot Data gromadzi modele robotów URDF do celów porównawczych i przykładów.
Zasoby scen i obiektów Repozytorium
 Badania
Zasoby modelu robota do eksperymentów symulacyjnych i kontrolnych MuJoCo.
Zasoby scen i obiektów Repozytorium
 Badania
M2DGR: wielomodalny i wieloscenariuszowy zbiór danych dla robotów naziemnych (RA-L2021 i ICRA2022)
Pokazy robotów Repozytorium
 Badania
M3DGR: wieloczujnikowy, wieloscenariuszowy i masowy zbiór danych SLAM dla robotów naziemnych (IROS2025)
Pokazy robotów Repozytorium
 Badania
Odkurzacz typu open source, model One - pakiet opisu robota ROS2
Zasoby scen i obiektów Repozytorium
