 Repozytorium
 Otwarte źródło
OverlapNet · PRBonn
OverlapNet - Zamykanie pętli dla SLAM opartego na 3D LiDAR (chen2020rss)
Nawigacja i SLAM
Badania i nauka / Badania
Lista artykułów na temat rozpoznawania miejsc w oparciu o chmurę punktów, znanego również jako wykrywanie zamknięcia pętli w SLAM (przetwarzanie)
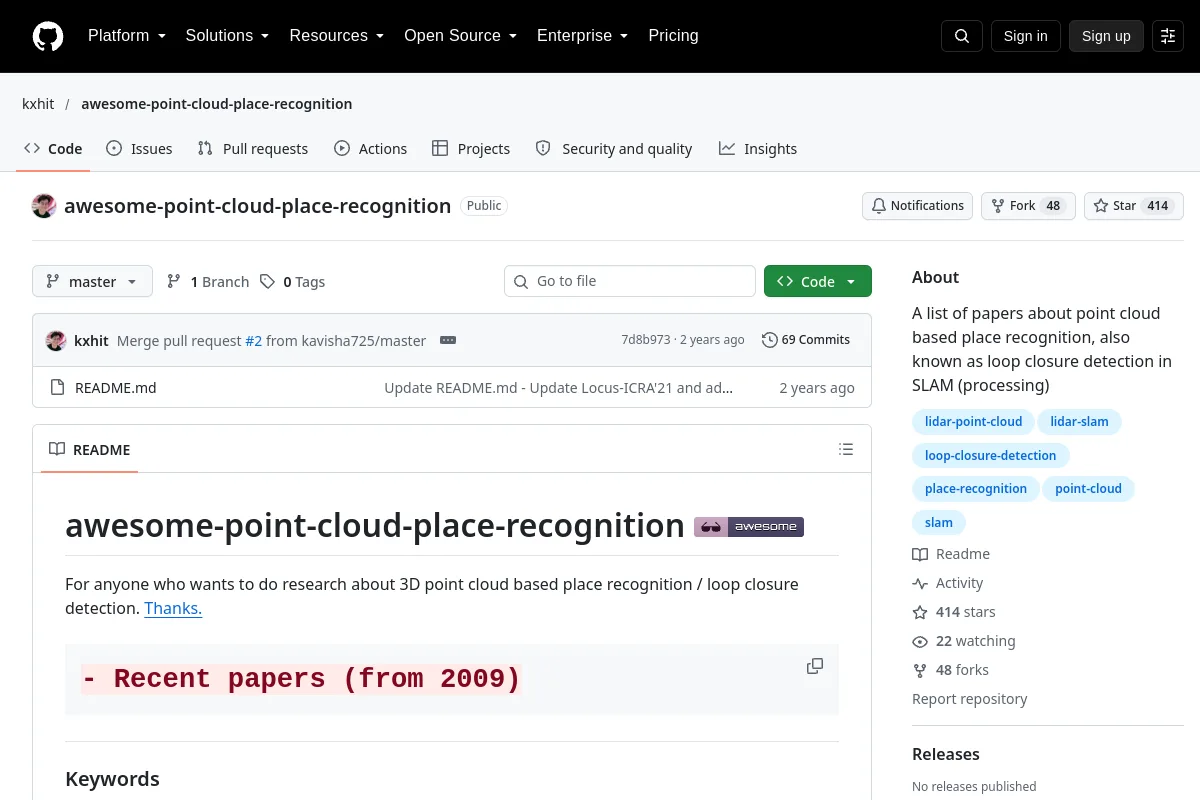
Lista artykułów na temat rozpoznawania miejsc w oparciu o chmurę punktów, znanego również jako wykrywanie zamknięcia pętli w SLAM (przetwarzanie)
Skorzystaj ze źródła, aby poznać koncepcje, przykłady i odniesienia dotyczące robotyki. Materiał źródłowy może mieć charakter historyczny; sprawdź odpowiednią wersję i kontekst.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Repozytorium
Otwarte źródło
OverlapNet - Zamykanie pętli dla SLAM opartego na 3D LiDAR (chen2020rss)
Nawigacja i SLAM Repozytorium
 Badania
Pełna implementacja SLAM oparta na kontekście skanowania intensywności do jazdy autonomicznej. IKRA 2020
Nawigacja i SLAM