 Repositorio
 Código abierto
OverlapNet · PRBonn
OverlapNet: cierre de bucle para SLAM basado en LiDAR 3D (chen2020rss)
Navegación y SLAM
Investigación y aprendizaje / Investigación
Una lista de artículos sobre el reconocimiento de lugares basado en nubes de puntos, también conocido como detección de cierre de bucle en SLAM (procesamiento)
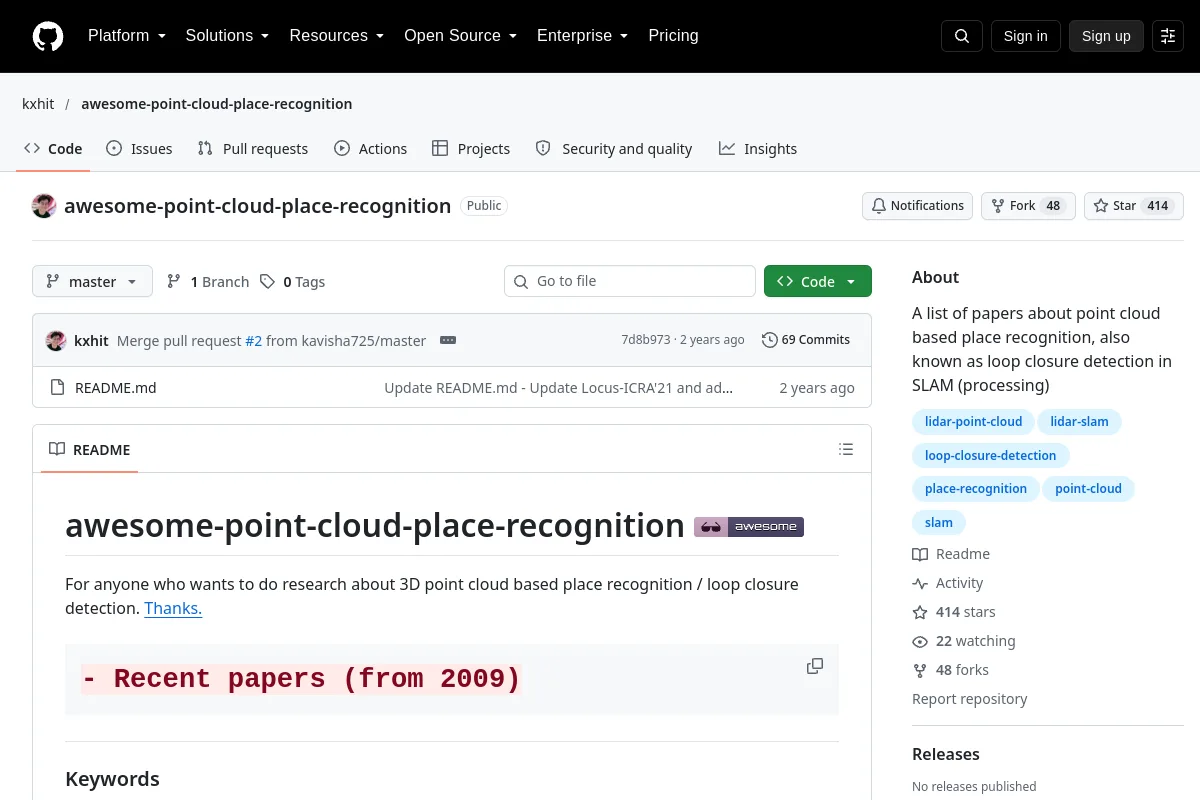
Una lista de artículos sobre el reconocimiento de lugares basado en nubes de puntos, también conocido como detección de cierre de bucle en SLAM (procesamiento)
Utilice la fuente para explorar conceptos, ejemplos y referencias de robótica. El material fuente puede ser histórico; verifique la versión y el contexto aplicables.
Las licencias de código no cubren automáticamente los pesos de los modelos, los conjuntos de datos o los diseños de hardware. Los detalles de la licencia no registrada requieren confirmación con el editor.
Repositorio
Código abierto
OverlapNet: cierre de bucle para SLAM basado en LiDAR 3D (chen2020rss)
Navegación y SLAM Repositorio
 Investigación
Implementación SLAM completa basada en Intensity Scan Context para conducción autónoma. ICRA 2020
Navegación y SLAM