Een open-source, draagbare variant van UMI voor het verzamelen van bimanuele manipulatiegegevens zonder dat er een robot in de lus zit: modulair voor elke grijper met parallelle kaak.
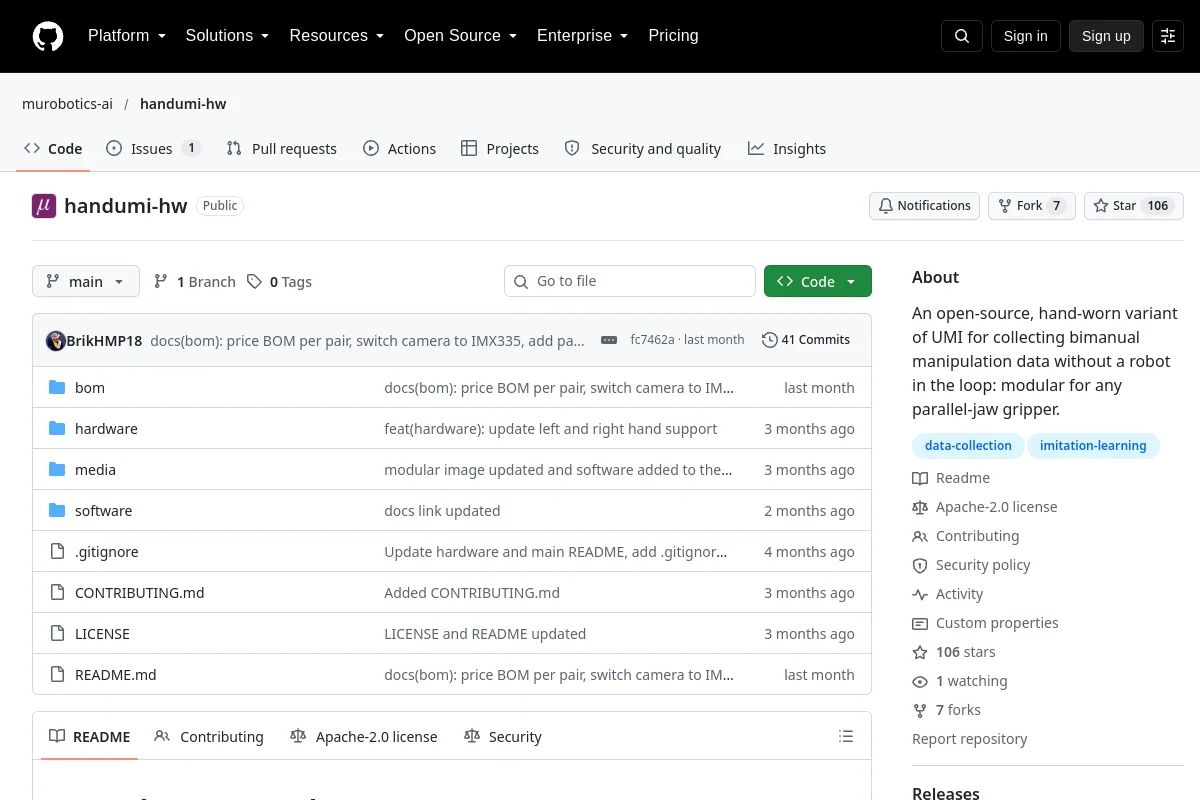
Schermafbeelding van bron · vastgelegd 2026-10-10 · visueel beoordeeld
Overzicht
Een open-source, draagbare variant van UMI voor het verzamelen van bimanuele manipulatiegegevens zonder dat er een robot in de lus zit: modulair voor elke grijper met parallelle kaak.
Inspecteer installatie-instructies, ondersteunde versies, voorbeelden en interfaces in de broncode. Deze map beweert niet dat de software op uw robot is geïnstalleerd of getest.
Projectinformatie
Onderhouder
murobotics-ai
Primaire taal
Niet gespecificeerd
Licentie voor repositorycode
Apache-2.0
Modelgewicht licentie
Niet opgenomen
Dataset-licentie
Niet opgenomen
Hardware-ontwerplicentie
Niet opgenomen
Onderhoud
Niet gearchiveerd in de laatst opgenomen metadata
Laatst waargenomen opslagplaatspush
2026-09-12
Codelicenties hebben niet automatisch betrekking op modelgewichten, datasets of hardwareontwerpen. Voor niet-opgenomen licentiegegevens is bevestiging door de uitgever vereist.
Open-source HandUMI-software voor gesynchroniseerde bimanuele gegevensverzameling en retargeting naar elke bimanuele robot. Inclusief kalibratie, QA, herhaling en teleoperatie.
 Bewaarplaats
 Open-source