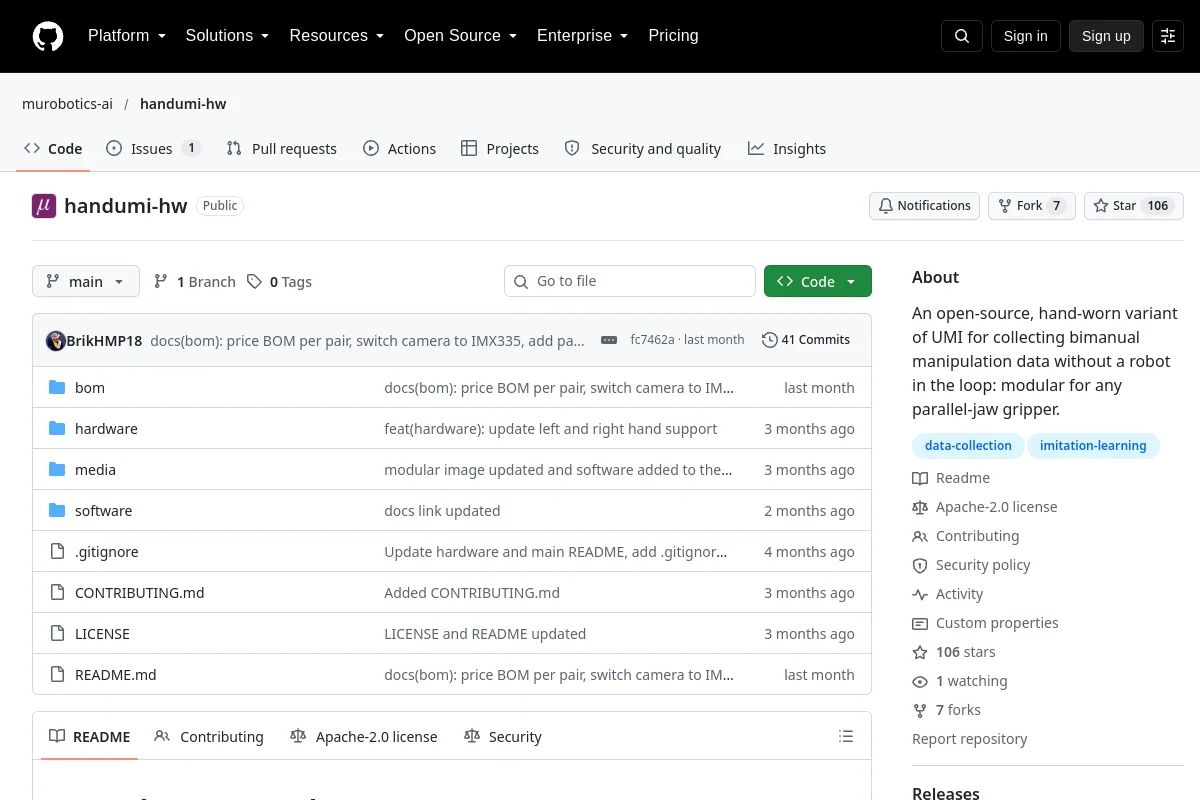
Una variante open source e indossabile a mano dell'UMI per la raccolta di dati di manipolazione bimanuale senza un robot nel ciclo: modulare per qualsiasi pinza a ganasce parallele.
Screenshot della risorsa · catturato 2026-10-10 · visivamente rivisto
Panoramica
Una variante open source e indossabile a mano dell'UMI per la raccolta di dati di manipolazione bimanuale senza un robot nel ciclo: modulare per qualsiasi pinza a ganasce parallele.
Esamina le istruzioni di installazione, le versioni supportate, gli esempi e le interfacce nel sorgente. Questa directory non afferma che il software sia stato installato o testato sul tuo robot.
Informazioni sul progetto
Manutentore
murobotics-ai
Lingua primaria
Non specificato
Licenza del codice del repository
Apache-2.0
Licenza in base al peso del modello
Non registrato
Licenza del set di dati
Non registrato
Licenza di progettazione hardware
Non registrato
Manutenzione
Non archiviato negli ultimi metadati registrati
Ultimo push del repository osservato
2026-09-12
Le licenze del codice non coprono automaticamente i pesi dei modelli, i set di dati o le progettazioni hardware. I dettagli della licenza non registrati richiedono la conferma con l'editore.
Software HandUMI open source per la raccolta dati bimanuale sincronizzata e il retargeting a qualsiasi robot bimanuale. Include calibrazione, QA, riproduzione e teleoperazione.
 Deposito
 Fonte aperta