 Bewaarplaats
 Onderzoek
ORB SLAM2 · raulmur
Visuele SLAM voor monoculaire, stereo- en RGB-D-camera's.
Navigatie & SLAM
Software / Open-source
pySLAM is een hybride Python/C++ Visual SLAM-pijplijn die monoculaire, stereo- en RGB-D-camera's ondersteunt. Het biedt een breed scala aan moderne lokale en mondiale feature-extractors, meervoudige lussluiting...

pySLAM is een hybride Python/C++ Visual SLAM-pijplijn die monoculaire, stereo- en RGB-D-camera's ondersteunt. Het biedt een breed scala aan moderne lokale en mondiale feature-extractors, meervoudige lussluiting...
Doel van de uitgever: pySLAM is een hybride Python/C++ Visual SLAM-pijplijn die monoculaire, stereo- en RGB-D-camera's ondersteunt. Het biedt een breed scala aan moderne lokale en mondiale feature-extractors, meerdere lussluitingsstrategieën, een volumetrische reconstructiemodule, geïntegreerde modellen voor dieptevoorspelling en semantische segmentatiemogelijkheden voor een beter begrip van scènes.
Inspecteer installatie-instructies, ondersteunde versies, voorbeelden en interfaces in de broncode. Deze map beweert niet dat de software op uw robot is geïnstalleerd of getest.
Codelicenties hebben niet automatisch betrekking op modelgewichten, datasets of hardwareontwerpen. Voor niet-opgenomen licentiegegevens is bevestiging door de uitgever vereist.
Bewaarplaats
Onderzoek
Visuele SLAM voor monoculaire, stereo- en RGB-D-camera's.
Navigatie & SLAM Bewaarplaats
 Open-source
YOLO-toolkit voor detectie, segmentatie, pose-schatting en tracking.
Waarneming & geometrie Bewaarplaats
 Onderzoek
Python-binding van SLAM-framework voor grafiekoptimalisatie g2o
Navigatie & SLAM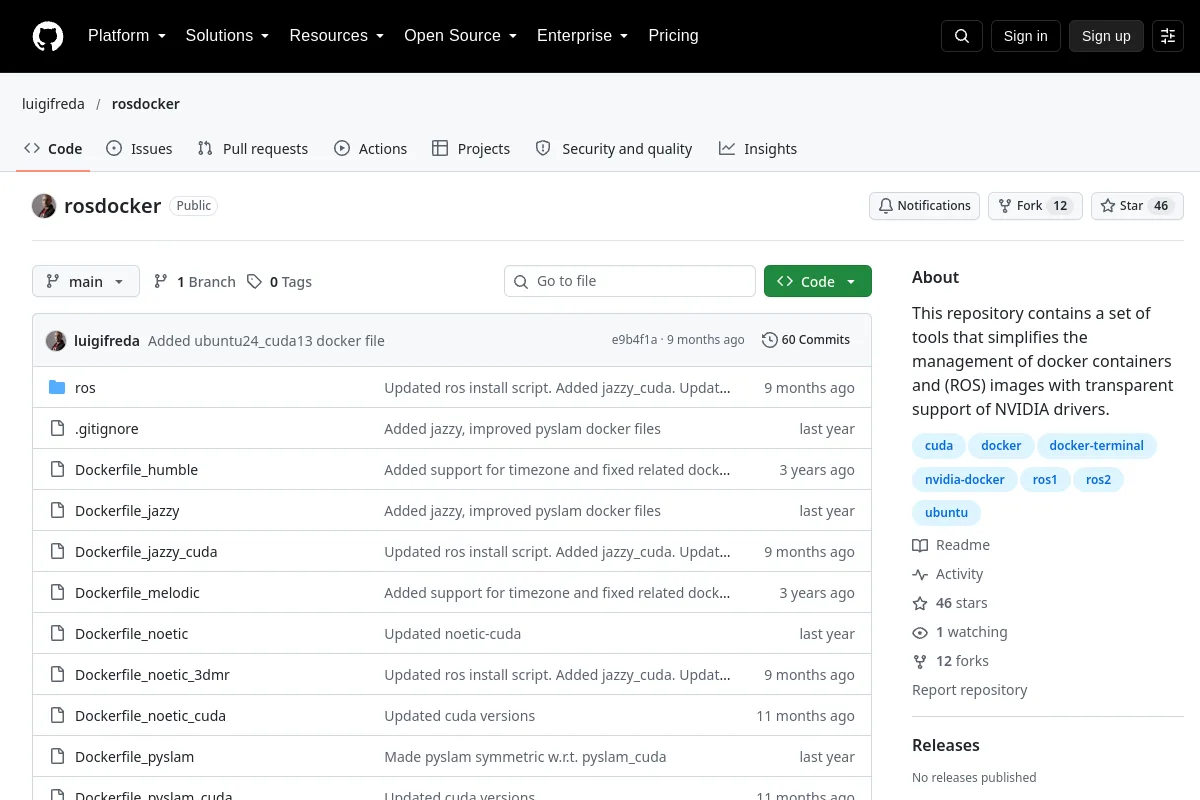 Bewaarplaats
 Onderzoek
Deze repository bevat een set tools die het beheer van dockercontainers en (ROS) images vereenvoudigt met transparante ondersteuning van NVIDIA-stuurprogramma's.
Middleware & communicatie Bewaarplaats
 Onderzoek
Officiële implementatie van "Emergent Outlier View Rejection in Visual Geometry Grounded Transformers"
Waarneming & geometrie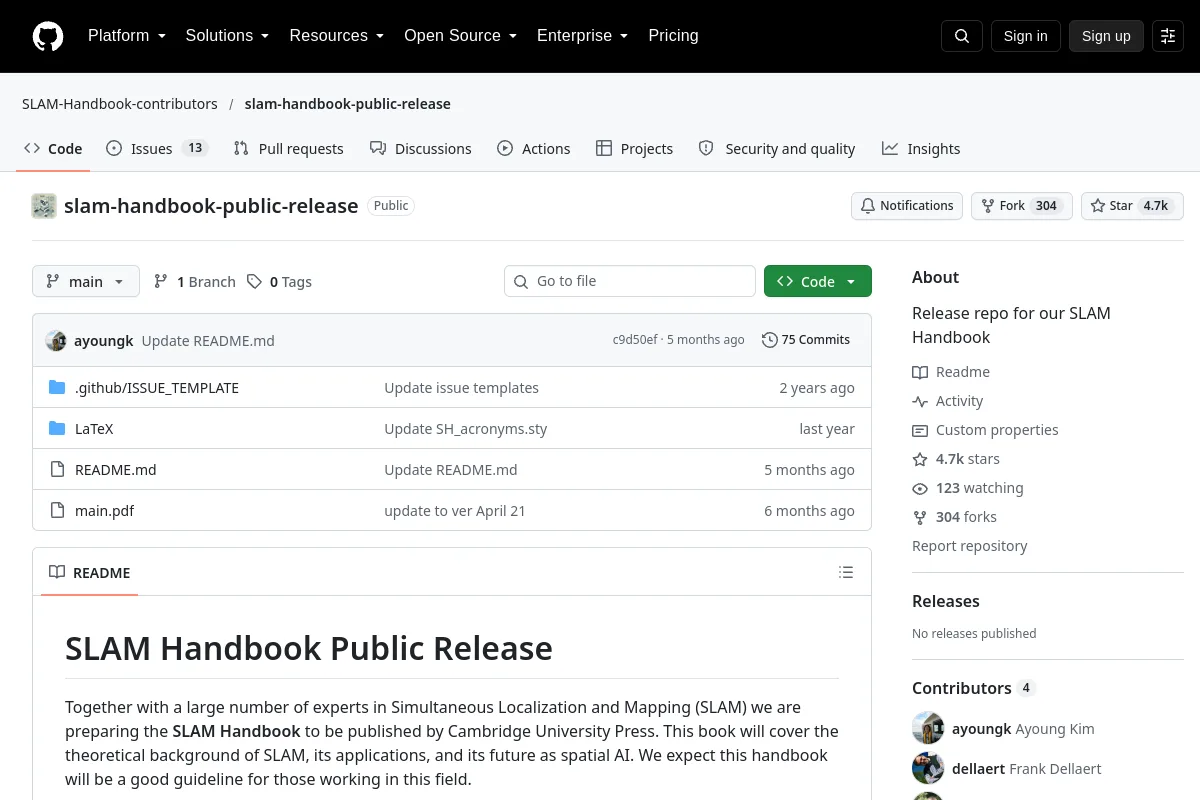 Bewaarplaats
 Onderzoek
Release repository voor ons SLAM-handboek
Cursussen & documentatie