 Repository
 Forschung
example robot data · Gepetto
Beispielroboterdaten sammeln Roboter-URDF-Modelle für Benchmarks und Beispiele.
Szenen- und Objektressourcen
Software / Forschung
URDFs und Assets für Robotermanipulationsexperimente.
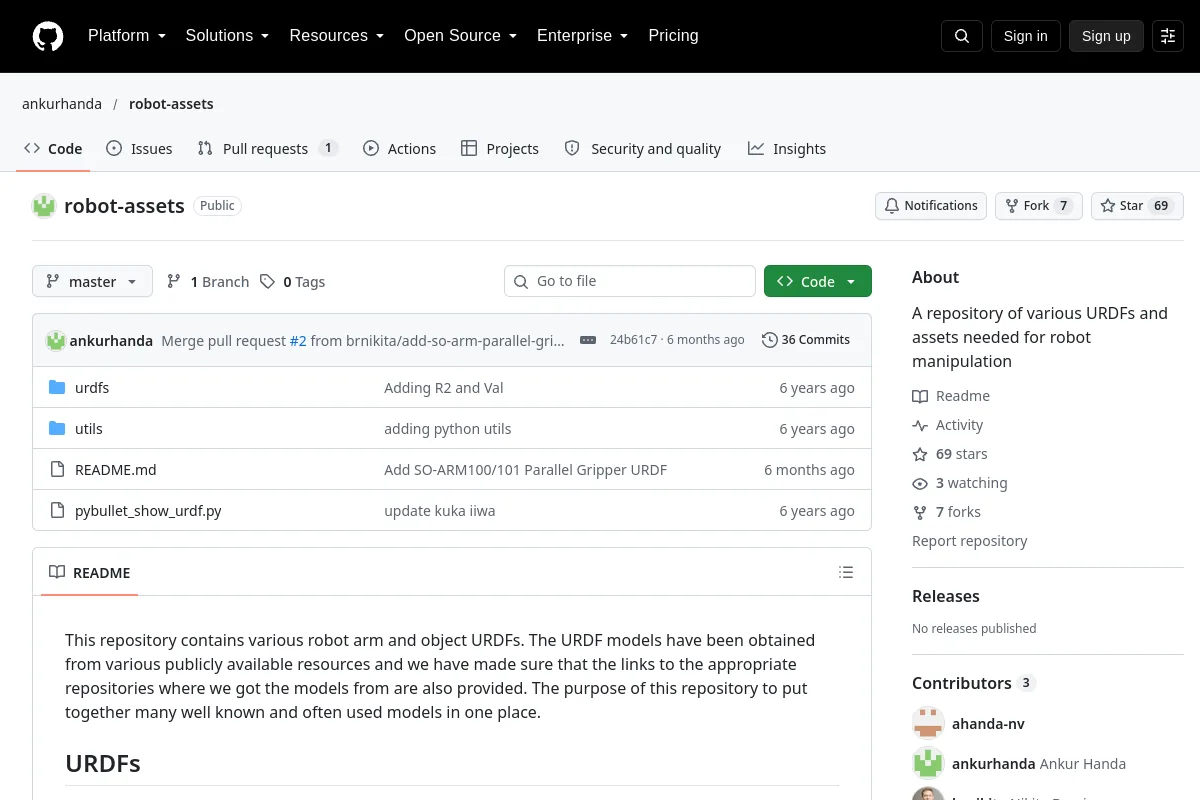
URDFs und Assets für Robotermanipulationsexperimente.
Zusammenfassung des Herausgebers: „Ein Repository verschiedener URDFs und Assets, die für die Robotermanipulation benötigt werden“
Verwenden Sie das Repository, um die Implementierung, Dokumentation und unterstützten Arbeitsabläufe zu überprüfen. Dieser Verzeichniseintrag identifiziert den Betreuer, die Codelizenz und zugehörige Ressourcen; Es wird nicht behauptet, dass das Projekt auf Ihrem Roboter installiert oder getestet wurde.
Codelizenzen decken nicht automatisch Modellgewichte, Datensätze oder Hardwaredesigns ab. Nicht erfasste Lizenzdetails bedürfen der Bestätigung durch den Herausgeber.
Repository
Forschung
Beispielroboterdaten sammeln Roboter-URDF-Modelle für Benchmarks und Beispiele.
Szenen- und Objektressourcen Repository
 Forschung
Veraltetes Robotersimulationspaket, das in OpenAI Gym integriert ist.
Simulation & Physik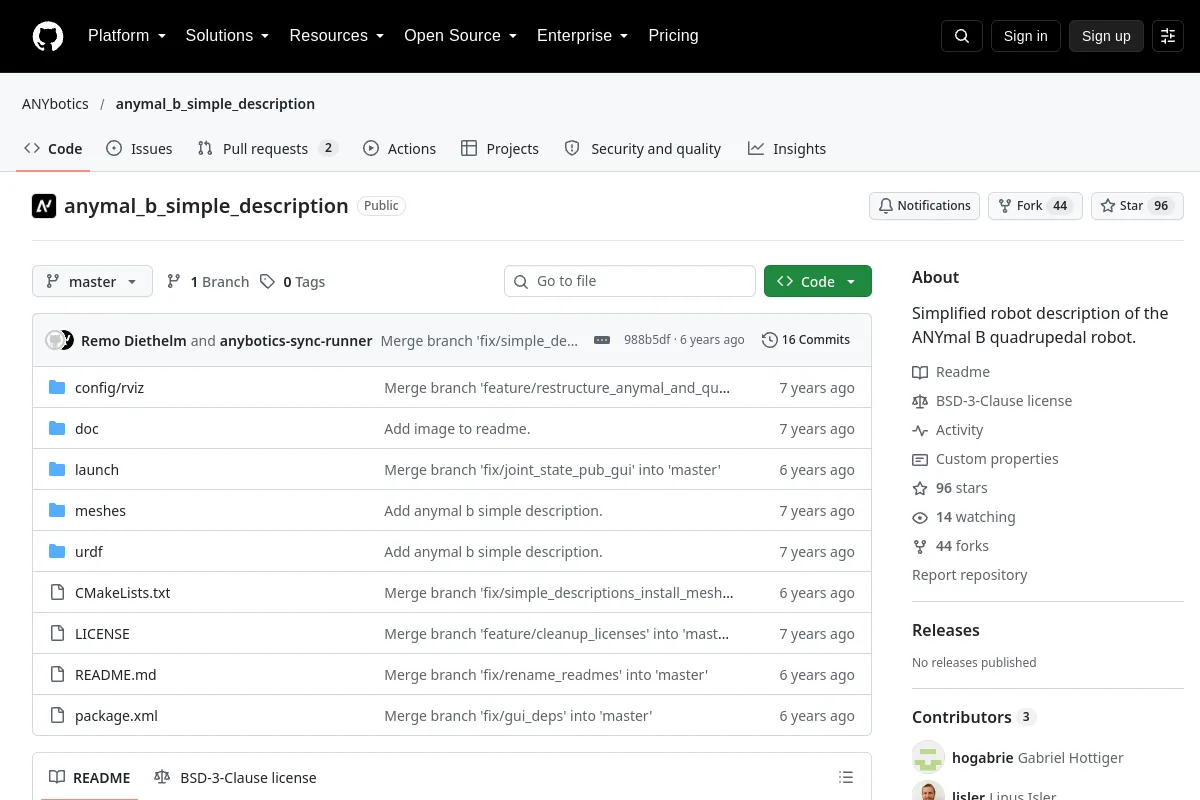 Repository
 Open Source
Eine vereinfachte URDF-Beschreibung des ANYmal B-Vierbeiners.
Frameworks für das Lernen von Robotern Repository
 Forschung
Der Parallelgreifer SO-ARM100/101 bietet ein 3D-gedrucktes Greiferdesign für SO-ARM-Projekte.
Hardware für Heimwerker und Bildung Repository
 Open Source
ROS-Pakete für den ABB YuMi-Roboter.
Frameworks für das Lernen von Robotern Repository
 Forschung
URDF-Robotermodelle, abgeleitet aus den NASA-Projekten Robonaut 2 und Valkyrie.
Szenen- und Objektressourcen