 Repozytorium
 Badania
Diffusion Policy
Podejście do polityki wizuomotorycznej wykorzystujące dyfuzję do generowania działań robotów.
Zasady robotów
Modele / Badania
Ulepszony na skalę światową model VLA do sterowalnej zręcznej manipulacji, wraz ze zoptymalizowaną infrastrukturą szkoleniową.
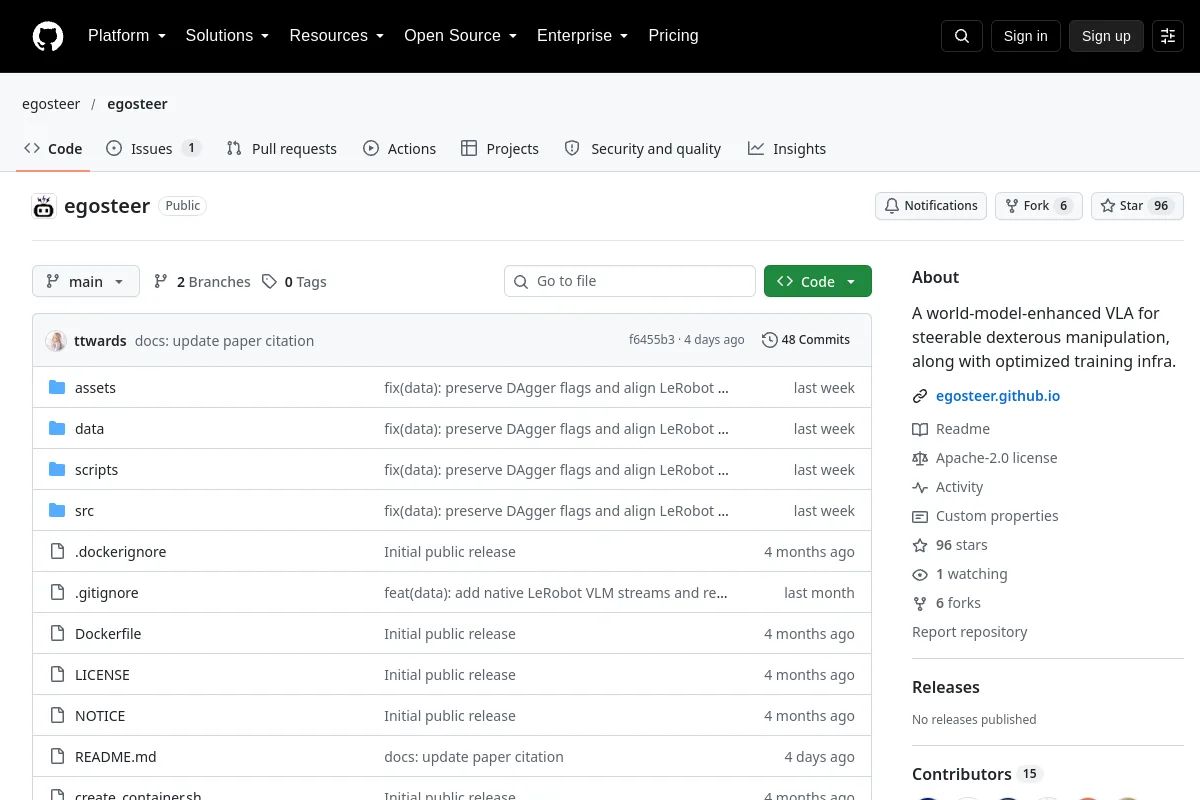
Ulepszony na skalę światową model VLA do sterowalnej zręcznej manipulacji, wraz ze zoptymalizowaną infrastrukturą szkoleniową.
Przejrzyj interfejsy obserwacji/akcji, punkty kontrolne, przykłady wykonania robotów i wymagania adaptacyjne. Licencjonowanie kodu repozytorium nie powoduje automatycznego licencjonowania ciężarów ani danych treningowych.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Repozytorium
Badania
Podejście do polityki wizuomotorycznej wykorzystujące dyfuzję do generowania działań robotów.
Zasady robotów Strona internetowa
 Badania
Zasoby kodu i modelu dotyczące zasad robotów inteligencji fizycznej.
Wizja-język-działanie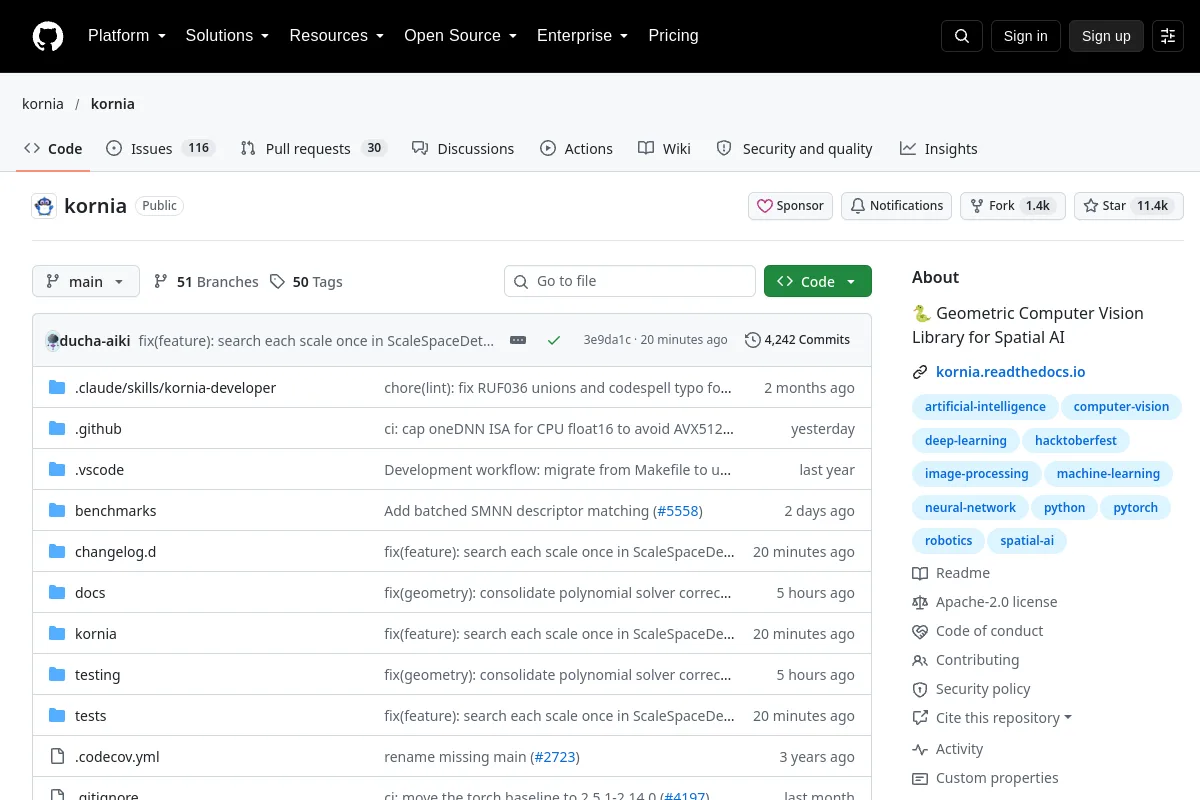 Repozytorium
 Otwarte źródło
🐍 Biblioteka geometrycznej wizji komputerowej dla przestrzennej sztucznej inteligencji
Percepcja i geometria