 Bewaarplaats
 Open-source
iGibson · StanfordVL
Robotsimulatieomgeving met interactieve binnenscènes.
Simulatie en natuurkunde
Software / Open-source
Hiërarchische RL voor interactieve navigatie met mobiele manipulatoren.
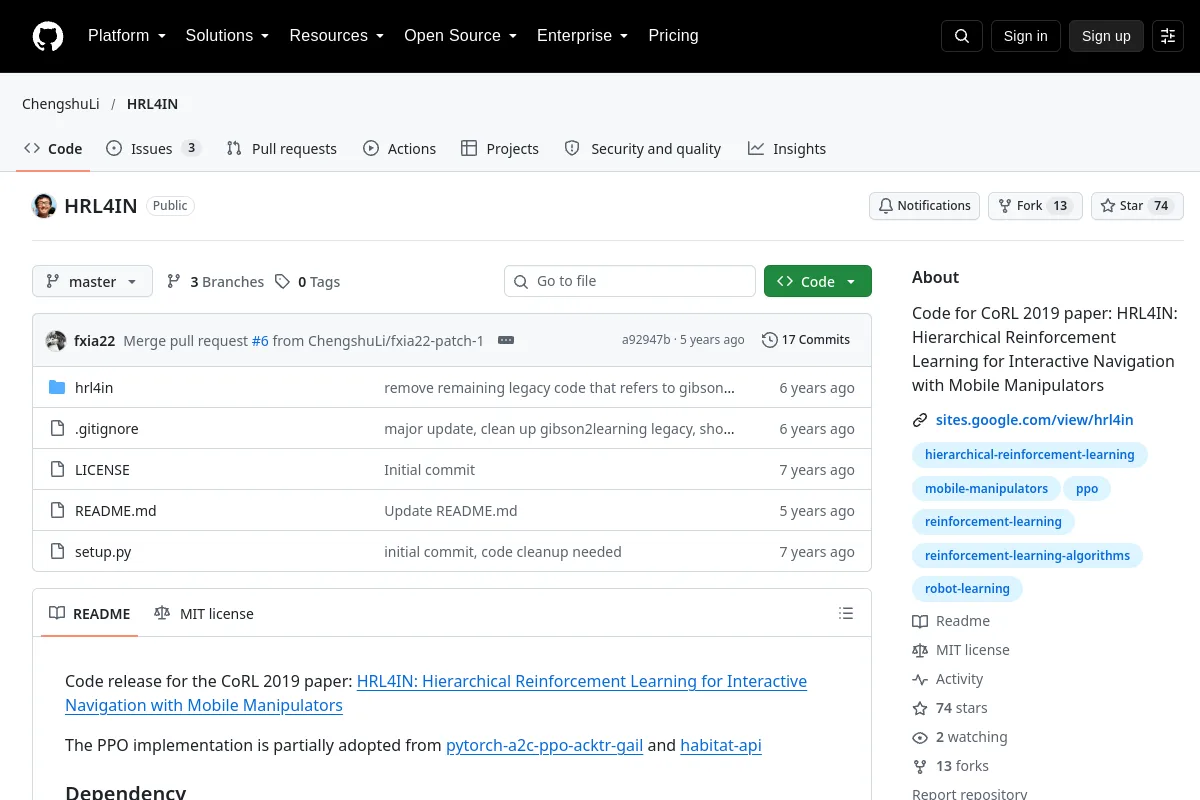
Hiërarchische RL voor interactieve navigatie met mobiele manipulatoren.
Samenvatting van de uitgever: “Code for CoRL 2019 paper: HRL4IN: Hierarchical Reinforcement Learning for Interactive Navigation with Mobile Manipulators”
Gebruik de repository om de implementatie, documentatie en ondersteunde workflows te inspecteren. Dit directoryrecord identificeert de onderhouder, de codelicentie en gerelateerde bronnen; er wordt niet beweerd dat het project op uw robot is geïnstalleerd of getest.
Codelicenties hebben niet automatisch betrekking op modelgewichten, datasets of hardwareontwerpen. Voor niet-opgenomen licentiegegevens is bevestiging door de uitgever vereist.
Bewaarplaats
Open-source
Robotsimulatieomgeving met interactieve binnenscènes.
Simulatie en natuurkunde