 Bewaarplaats
 Open-source
LeRobot · huggingface
LeRobot tools voor robotbesturing, datasets en end-to-end leren.
Kaders voor het leren van robots
Benchmarks / Onderzoek
Faultline bestudeert de robuustheid van LIBERO-beleid met behulp van verstorings- en ablatieworkflows.
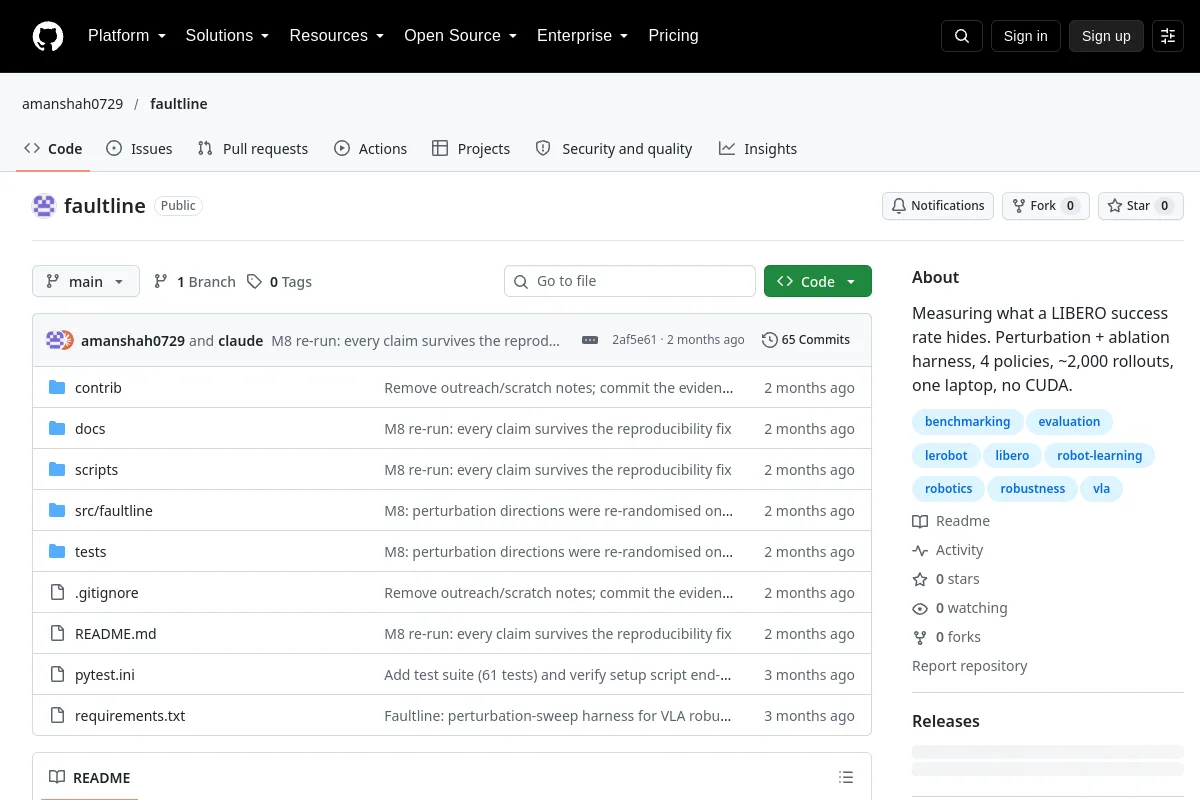
Faultline bestudeert de robuustheid van LIBERO-beleid met behulp van verstorings- en ablatieworkflows.
Samenvatting van de uitgever: "Meten wat een LIBERO-succespercentage verbergt. Perturbatie + ablatieharnas, 4 beleidsregels, ~2000 implementaties, één laptop, geen CUDA."
Gebruik de repository om de implementatie, documentatie en ondersteunde workflows te inspecteren. Dit directoryrecord identificeert de onderhouder, de codelicentie en gerelateerde bronnen; er wordt niet beweerd dat het project op uw robot is geïnstalleerd of getest.
Codelicenties hebben niet automatisch betrekking op modelgewichten, datasets of hardwareontwerpen. Voor niet-opgenomen licentiegegevens is bevestiging door de uitgever vereist.
Bewaarplaats
Open-source
LeRobot tools voor robotbesturing, datasets en end-to-end leren.
Kaders voor het leren van robots