代码仓库
科研与学习 / 科研
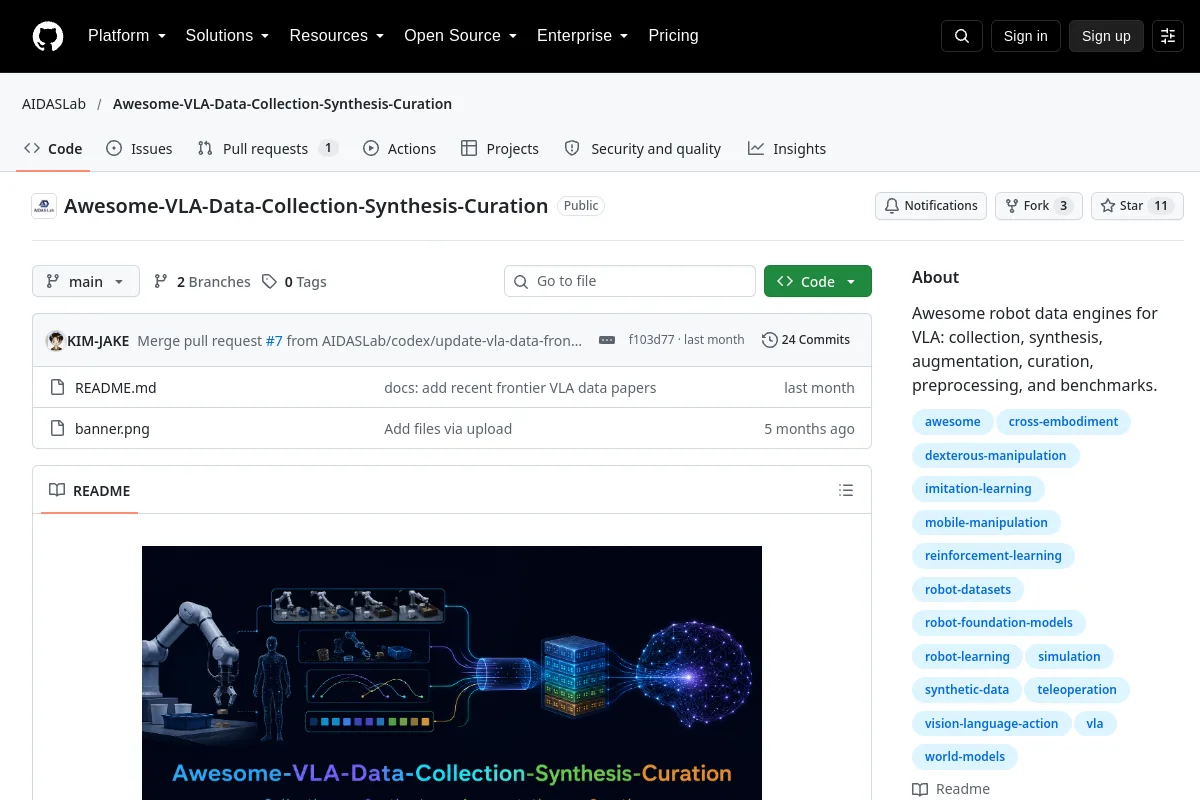
Awesome VLA Data Collection Synthesis Curation · AIDASLab
Awesome VLA Data Collection Synthesis Curation收集用于准备VLA机器人数据的方法和资源。
概述
Awesome VLA Data Collection Synthesis Curation收集用于准备VLA机器人数据的方法和资源。
发布者摘要:“用于 VLA 的出色机器人数据引擎:收集、综合、增强、管理、预处理和基准测试。”
使用其存储库检查实施、文档和支持的工作流程。该目录记录标识了维护者、代码许可证和相关资源;它并不声称该项目已在您的机器人上安装或测试。
项目信息
- 维护者
- AIDASLab
- 主要语言
- 未指定
- 存储库代码许可证
- 未指定
- 模型重量许可证
- 未记录
- 数据集许可
- 未记录
- 硬件设计许可证
- 未记录
- 维护
- 未存档在最后记录的元数据中
- 最后观察到的存储库推送
- 2026-09-12
代码许可不会自动涵盖模型权重、数据集或硬件设计。未记录的许可证详细信息需要与发布者确认。
文档部分
- Awesome VLA Data Collection, Synthesis, and Curation
- 📚 Surveys & Resources
- 🗄️ Robot Data Substrates
- 🤖 Data Engines
- 🧹 Curation, Cleaning & Preprocessing
- 🧾 Meta
浏览该资源的类别
探索相关集合
浏览 科研与学习 →更多内容见 科研与学习
代码仓库

 代码仓库