 Förvar
 Forskning
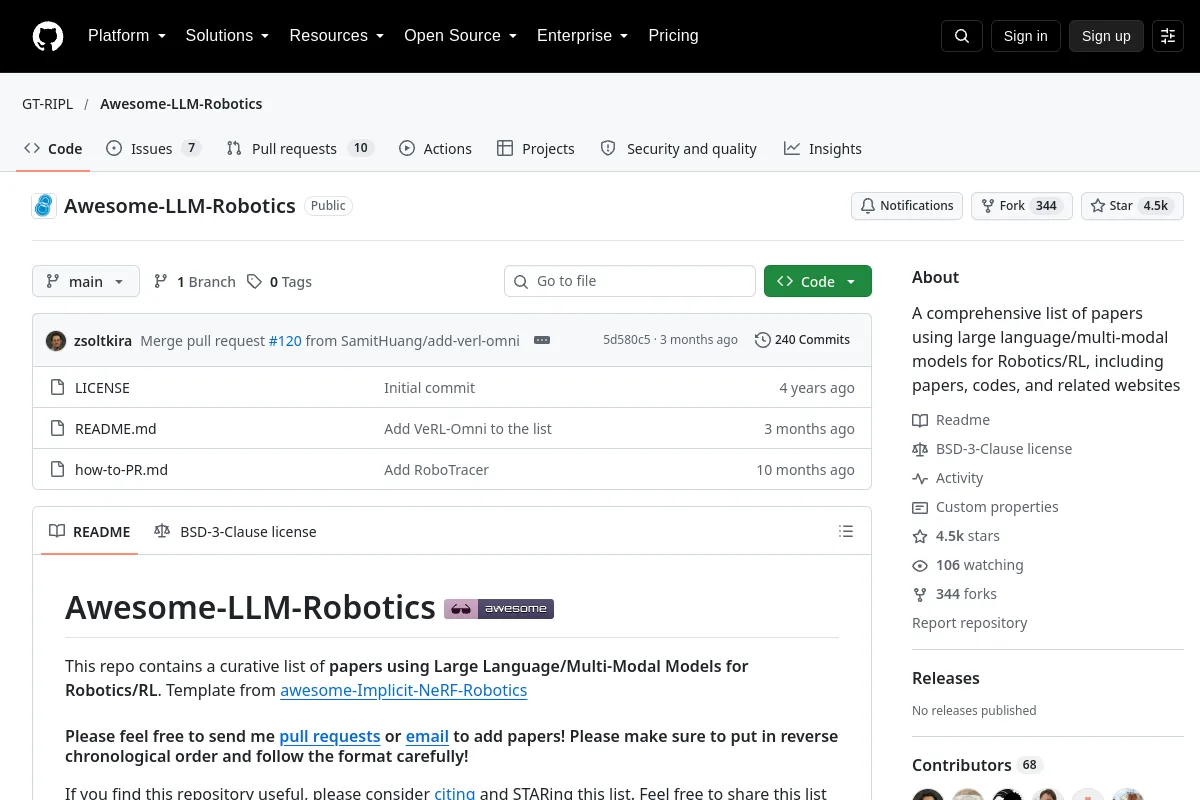
Awesome LLM Robotics · GT-RIPL
Awesome LLM Robotics samlar in forskning med hjälp av språk och multimodala modeller för robotik och förstärkningsinlärning.
Standarder & referenssamlingar
Forskning & lärande / Forskning
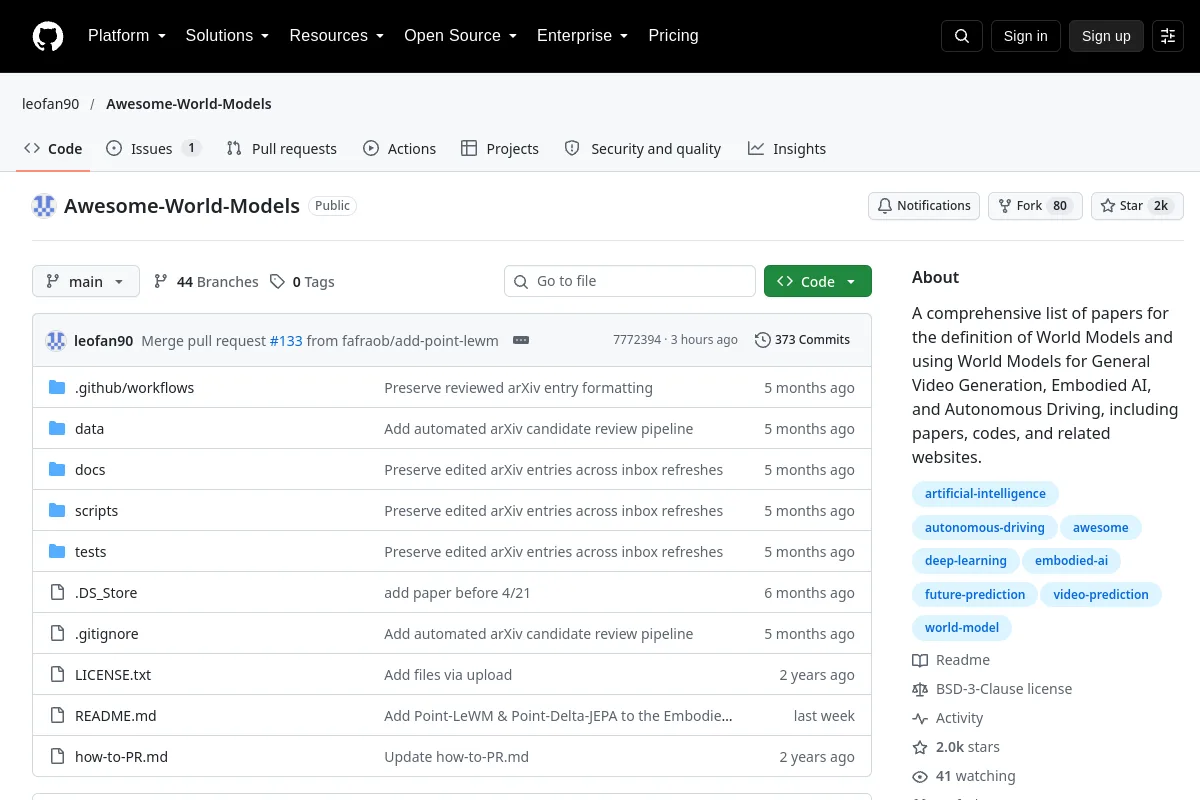
Awesome World Models av leofan90 samlar forskning om världsmodeller för videogenerering, förkroppsligad AI och autonom körning.
Awesome World Models av leofan90 samlar forskning om världsmodeller för videogenerering, förkroppsligad AI och autonom körning.
Förlagssammanfattning: "En omfattande lista över artiklar för definitionen av världsmodeller och användning av världsmodeller för allmän videogenerering, förkroppsligad AI och autonom körning,..."
Använd dess arkiv för att inspektera implementeringen, dokumentationen och arbetsflöden som stöds. Denna katalogpost identifierar underhållaren, kodlicensen och relaterade resurser; det gör inte anspråk på att projektet har installerats eller testat på din robot.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Forskning
Awesome LLM Robotics samlar in forskning med hjälp av språk och multimodala modeller för robotik och förstärkningsinlärning.
Standarder & referenssamlingar Förvar
 Forskning
Världsmodellresurser för fysisk AI och arbetsflöden för syntetiska data.
Världens modeller Förvar
 Forskning
Ett forskningsprojekt för video-actionmodeller för robotstyrning.
Världens modeller Förvar
 Forskning
Samla några världsmodeller för papper för autonom körning (och robotar, etc.).
Standarder & referenssamlingar Förvar
 Öppen källkod
Bygga robotar för allmänt bruk baserade på Embodied Foundation Model
Vision-språk-handling