 Förvar
 Forskning
Embodied AI Paper List · HCPLab-SYSU
Embodied AI Paper List samlar in papper och resurser som följer med en förkroppslig AI-undersökning.
Standarder & referenssamlingar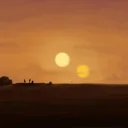
Forskning & lärande / Forskning
Samla några världsmodeller för papper för autonom körning (och robotar, etc.).
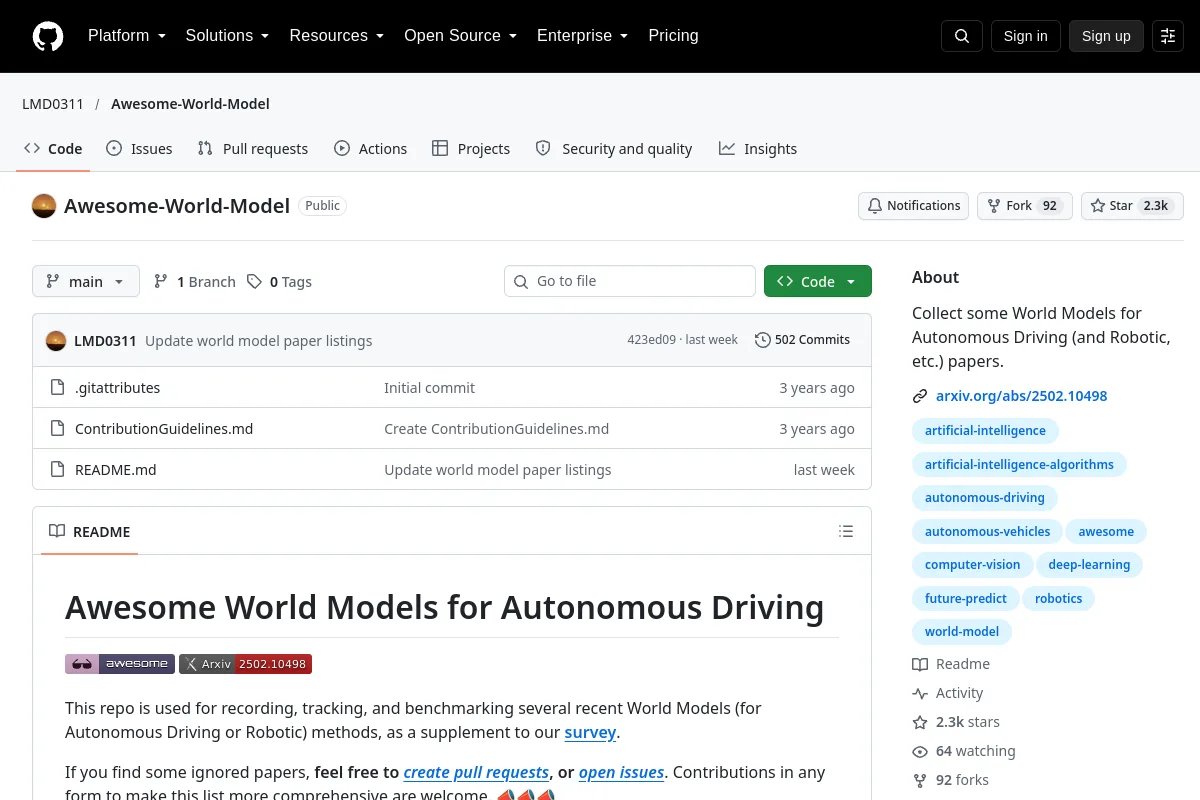
Samla några världsmodeller för papper för autonom körning (och robotar, etc.).
Förlagets syfte: Samla några världsmodeller för papper för autonom körning (och robotar, etc.).
Använd källan för att utforska robotikkoncept, exempel och referenser. Källmaterial kan vara historiskt; kontrollera tillämplig version och sammanhang.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Forskning
Embodied AI Paper List samlar in papper och resurser som följer med en förkroppslig AI-undersökning.
Standarder & referenssamlingar Förvar
 Forskning
AwesomeWorldModels följer med en undersökning av världsmodeller för förkroppsligad AI.
Standarder & referenssamlingar Förvar
 Forskning
Awesome Embodied AI Safety samlar in forskning om risker, attacker och försvar över förkroppsligade AI-system.
Standarder & referenssamlingar Förvar
 Öppen källkod
Generativ modell för Unified Motion Planning-uppgifter
Rörelseplanering och kontroll