 Förvar
 Öppen källkod
RLinf
Förstärkningsinlärningsinfrastruktur för förkroppsligade modeller och robotpolicyer.
Robotinlärningsramar
Forskning & lärande / Forskning
AwesomeWorldModels följer med en undersökning av världsmodeller för förkroppsligad AI.
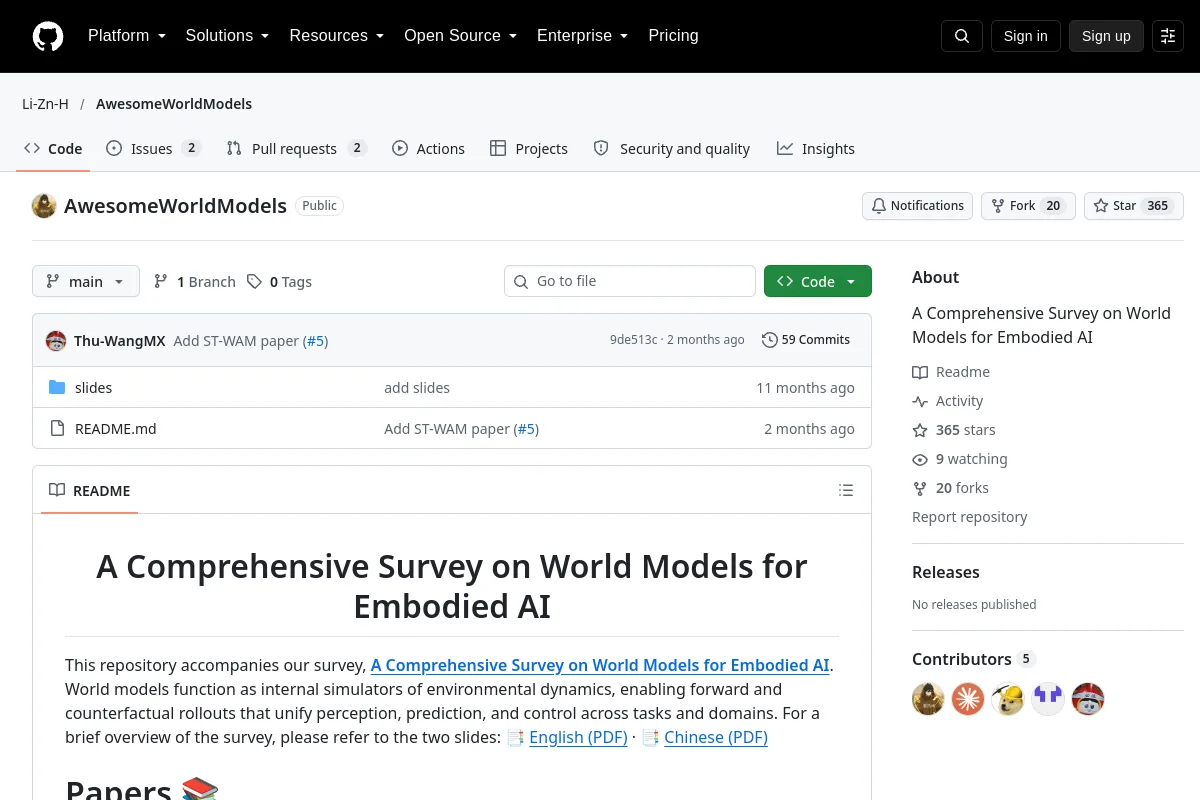
AwesomeWorldModels följer med en undersökning av världsmodeller för förkroppsligad AI.
Förlagssammanfattning: "A Comprehensive Survey on World Models for Embodied AI"
Använd dess arkiv för att inspektera implementeringen, dokumentationen och arbetsflöden som stöds. Denna katalogpost identifierar underhållaren, kodlicensen och relaterade resurser; det gör inte anspråk på att projektet har installerats eller testat på din robot.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Öppen källkod
Förstärkningsinlärningsinfrastruktur för förkroppsligade modeller och robotpolicyer.
Robotinlärningsramar Förvar
 Öppen källkod
Dreamer-implementering för inlärning av kontrollbeteenden med latenta världsmodeller.
Rörelseplanering och kontroll Förvar
 Forskning
DayDreamer tillhandahåller världsmodellmetoder för fysisk robotinlärning.
Världens modeller Förvar
 Forskning
DreamDojo studerar robotvärldsmodeller som lärt sig från mänskliga videodata.
Världens modeller Förvar
 Forskning
Officiell implementering av tidningen "SR-AIF: Solving Sparse-Reward Robotic Tasks from Pixels with Active Inference and World Models"
Världens modeller