 Repository
 Forschung
Embodied AI Paper List · HCPLab-SYSU
Die Embodied AI Paper List sammelt Papiere und Ressourcen, die eine Embodied AI-Umfrage begleiten.
Normen- und Referenzsammlungen
Forschen und Lernen / Forschung
Sammeln Sie einige Papiere zu Weltmodellen für autonomes Fahren (und Roboter usw.).
Sammeln Sie einige Papiere zu Weltmodellen für autonomes Fahren (und Roboter usw.).
Zweck des Herausgebers: Sammeln Sie einige Artikel über Weltmodelle für autonomes Fahren (und Roboter usw.).
Nutzen Sie die Quelle, um Roboterkonzepte, Beispiele und Referenzen zu erkunden. Das Quellenmaterial kann historisch sein; Überprüfen Sie die entsprechende Version und den Kontext.
Codelizenzen decken nicht automatisch Modellgewichte, Datensätze oder Hardwaredesigns ab. Nicht erfasste Lizenzdetails bedürfen der Bestätigung durch den Herausgeber.
Repository
Forschung
Die Embodied AI Paper List sammelt Papiere und Ressourcen, die eine Embodied AI-Umfrage begleiten.
Normen- und Referenzsammlungen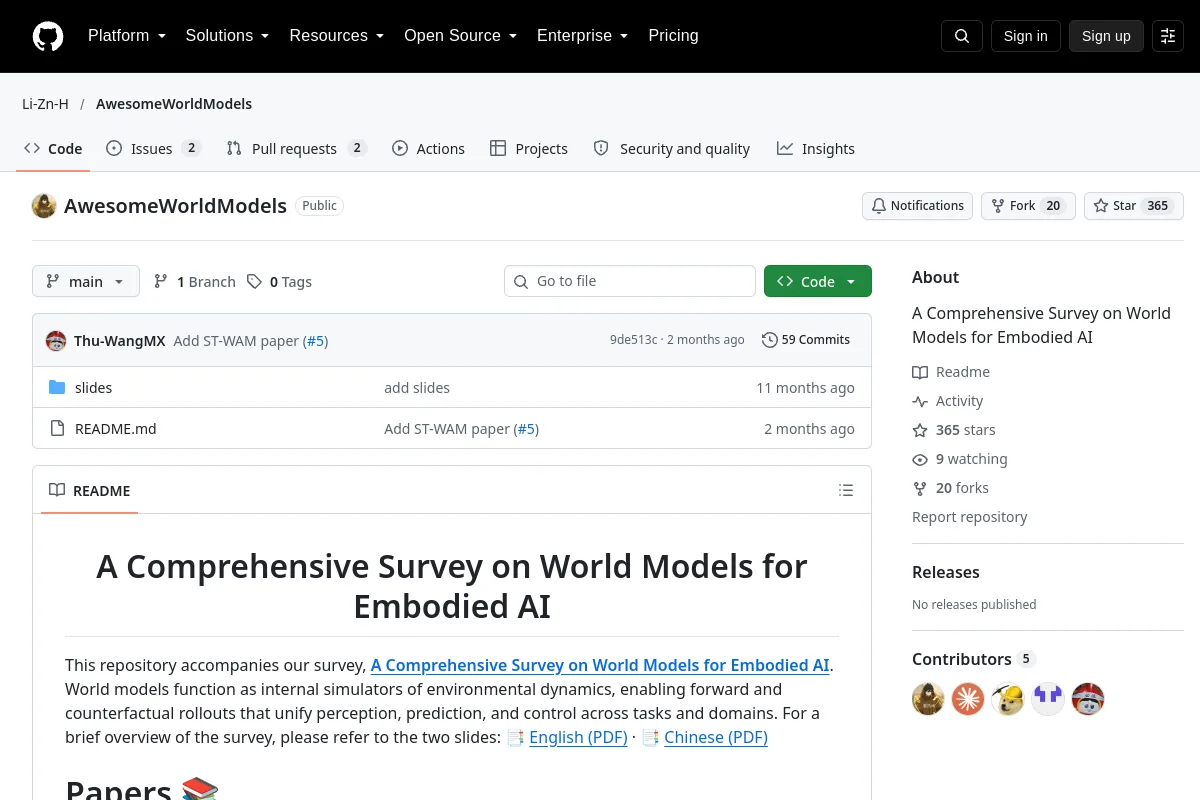 Repository
 Forschung
AwesomeWorldModels begleitet eine Umfrage zu Weltmodellen für verkörperte KI.
Normen- und Referenzsammlungen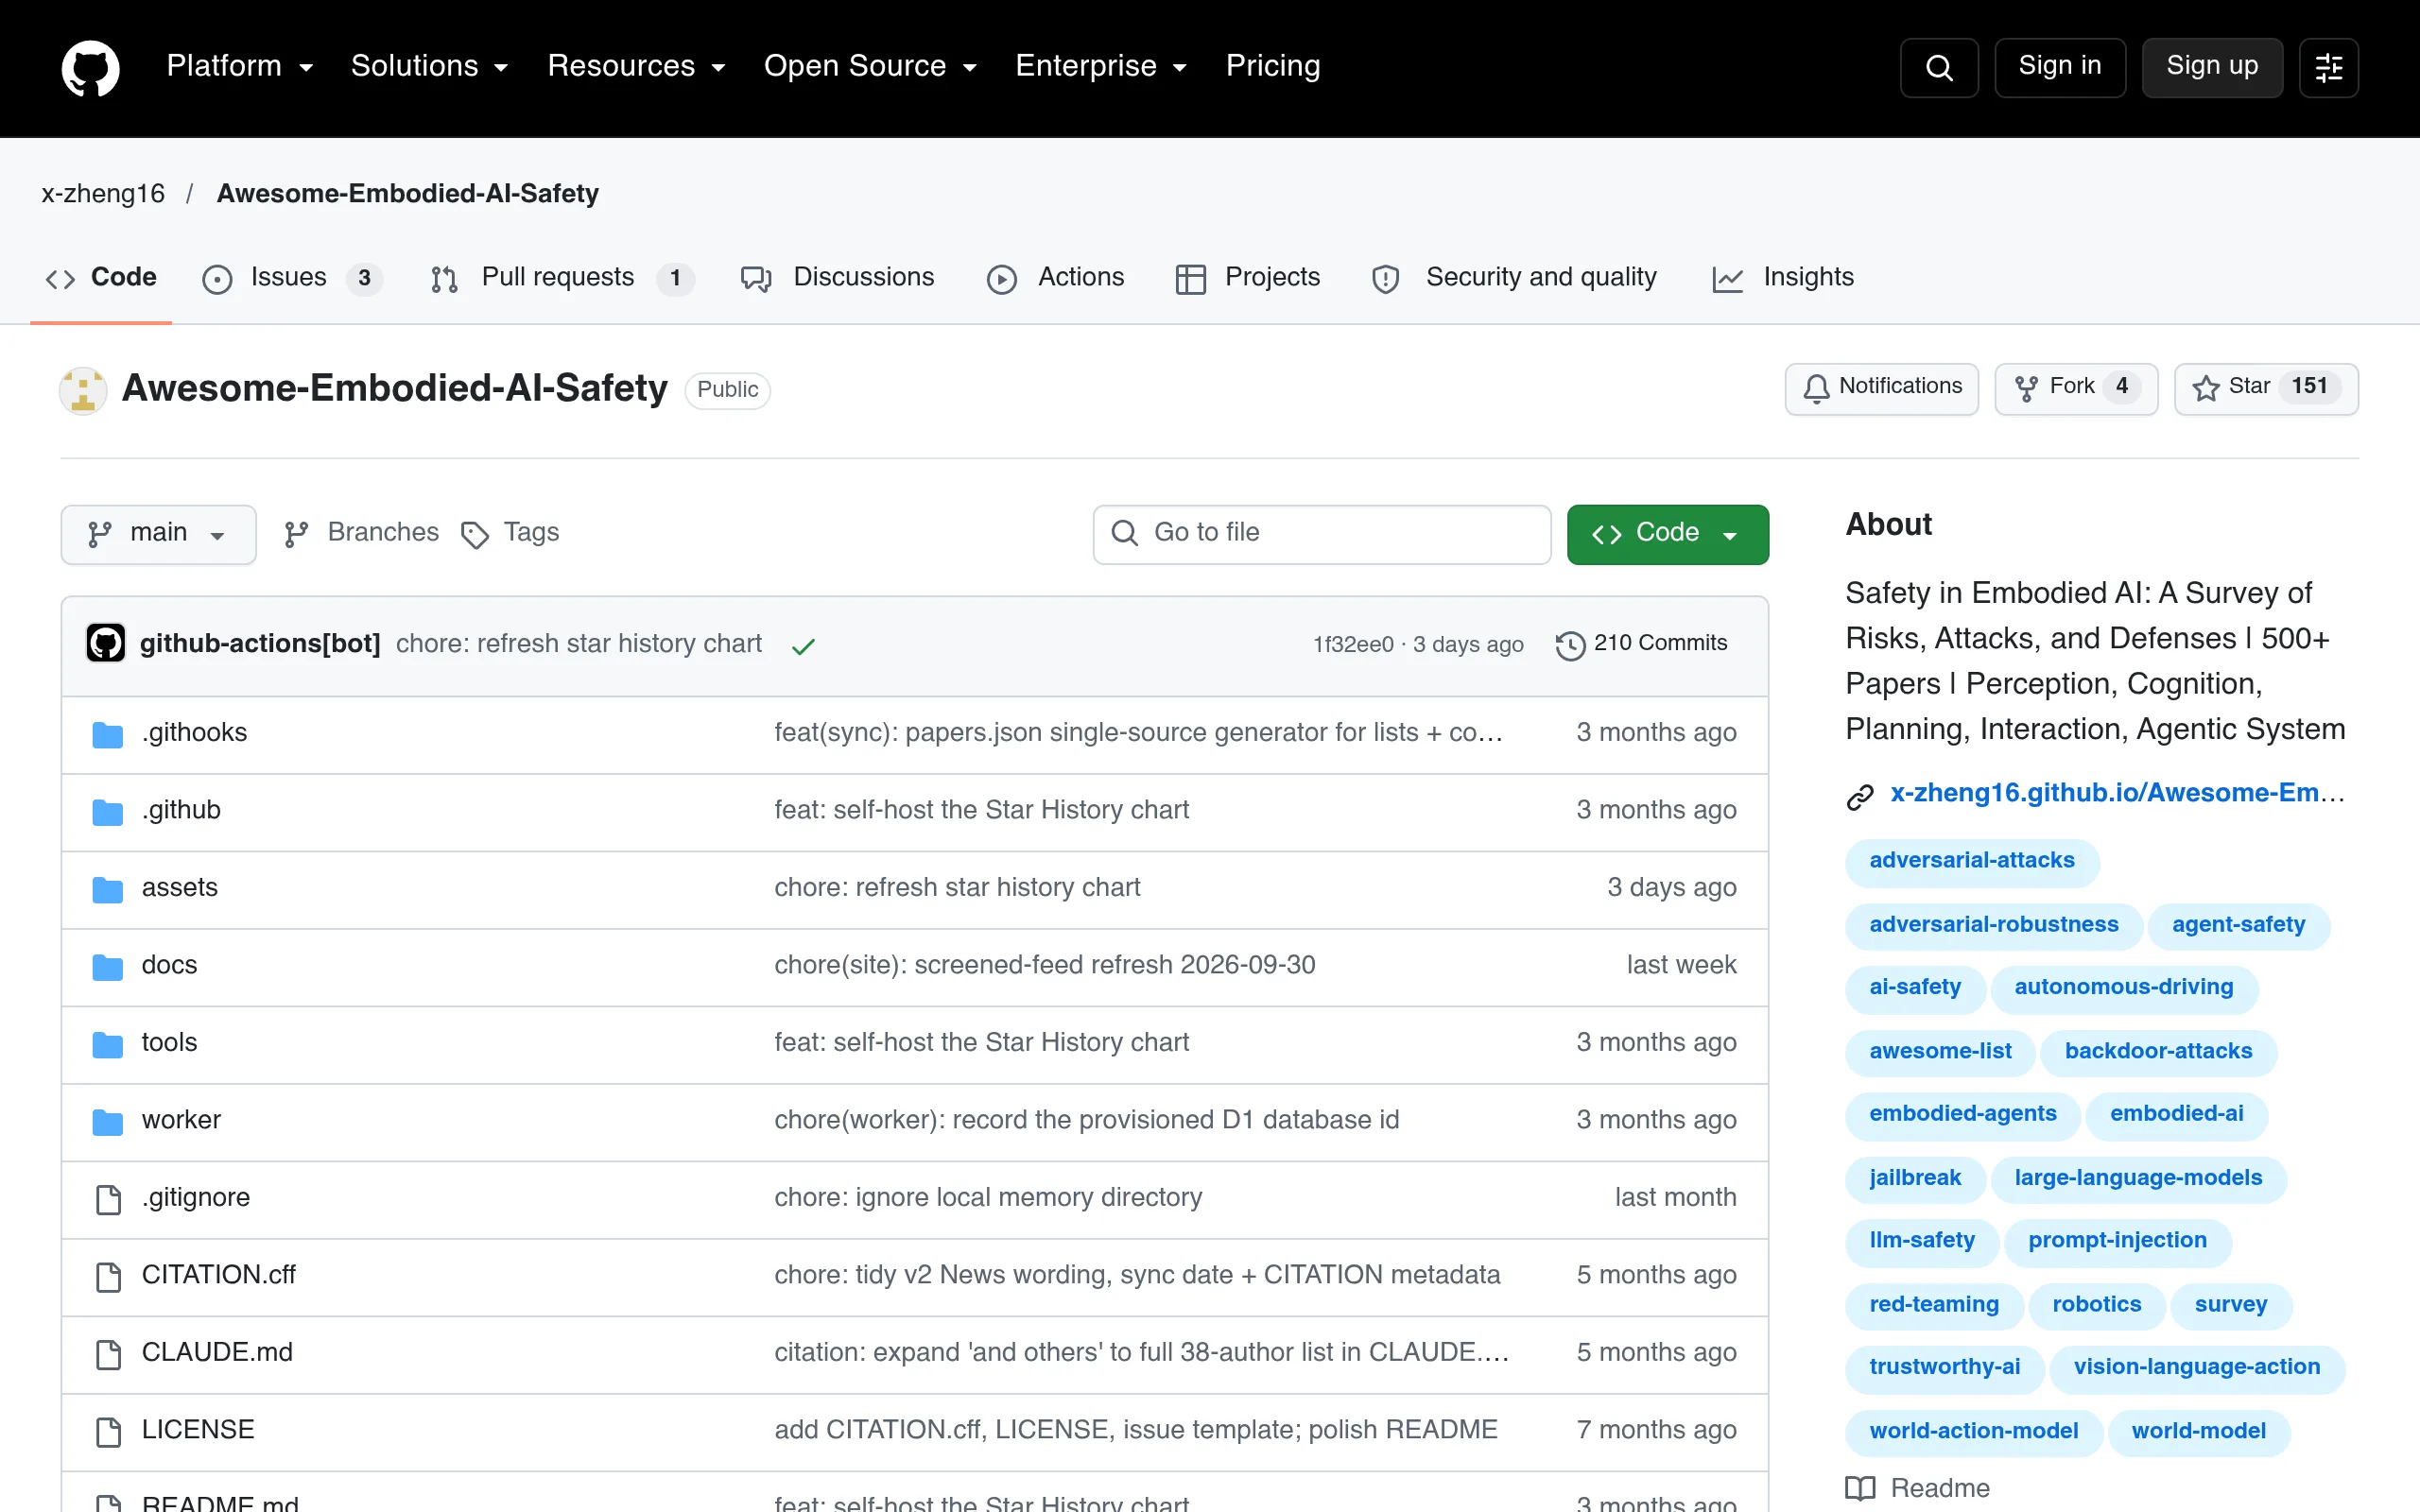 Repository
 Forschung
Awesome Embodied AI Safety sammelt Forschungsergebnisse zu Risiken, Angriffen und Abwehrmaßnahmen in verkörperten KI-Systemen.
Normen- und Referenzsammlungen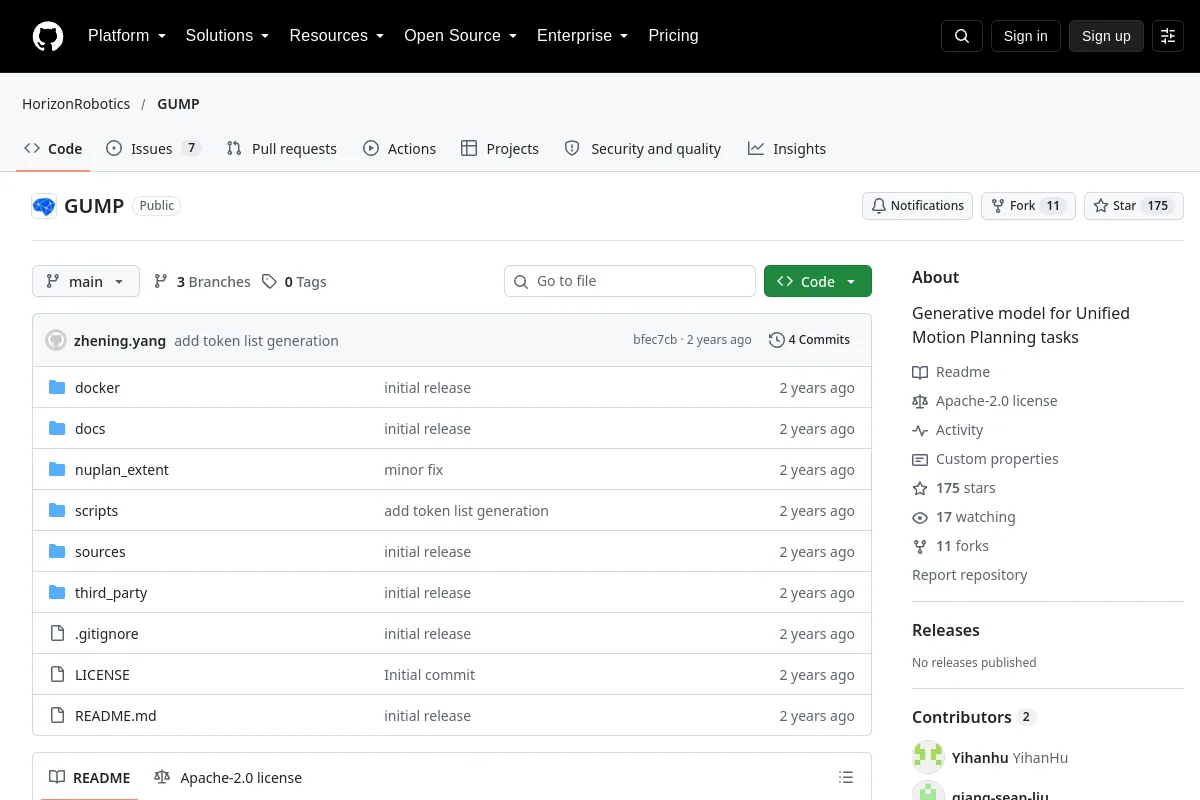 Repository
 Open Source
Generatives Modell für Unified Motion Planning-Aufgaben
Bewegungsplanung und -steuerung