 Förvar
 Öppen källkod
MuJoCo · google-deepmind
MuJoCo fysiksimulator för multileddynamik och kontakt.
Rörelseplanering och kontroll
Forskning & lärande / Forskning
Dessa handledningar täcker en mängd vanliga robotuppgifter och styrenheter, och ger en omfattande introduktion till att använda Mujoco för robotsimulering. Varje handledning är utformad för att vara...
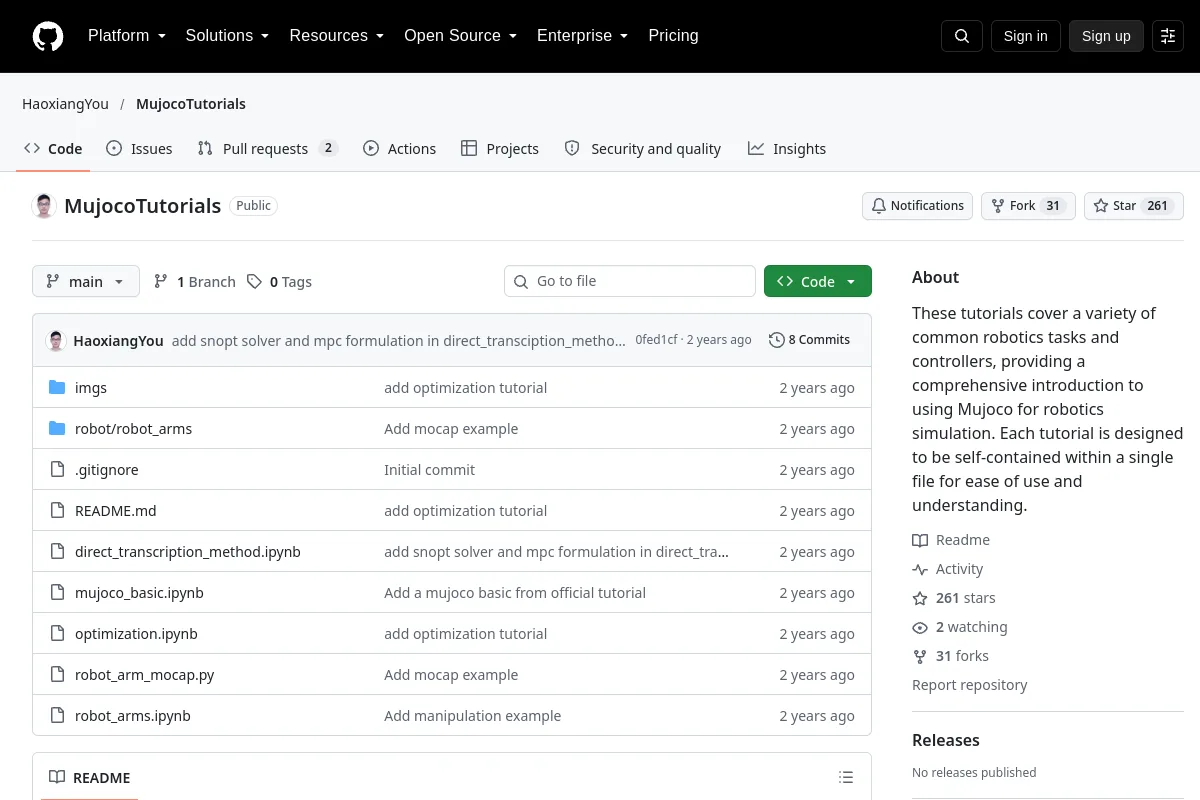
Dessa handledningar täcker en mängd vanliga robotuppgifter och styrenheter, och ger en omfattande introduktion till att använda Mujoco för robotsimulering. Varje handledning är utformad för att vara...
Utgivarens syfte: Dessa handledningar täcker en mängd vanliga robotuppgifter och styrenheter, och ger en omfattande introduktion till att använda Mujoco för robotsimulering. Varje handledning är utformad för att vara fristående i en enda fil för enkel användning och förståelse.
Använd källan för att utforska robotikkoncept, exempel och referenser. Källmaterial kan vara historiskt; kontrollera tillämplig version och sammanhang.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Öppen källkod
MuJoCo fysiksimulator för multileddynamik och kontakt.
Rörelseplanering och kontroll