 Repositório
 Código aberto
MuJoCo · google-deepmind
Simulador de física MuJoCo para dinâmica multiarticular e contato.
Planejamento e controle de movimento
Pesquisa e aprendizagem / Pesquisa
Esses tutoriais cobrem uma variedade de tarefas e controladores robóticos comuns, fornecendo uma introdução abrangente ao uso do Mujoco para simulação robótica. Cada tutorial é projetado para ser…
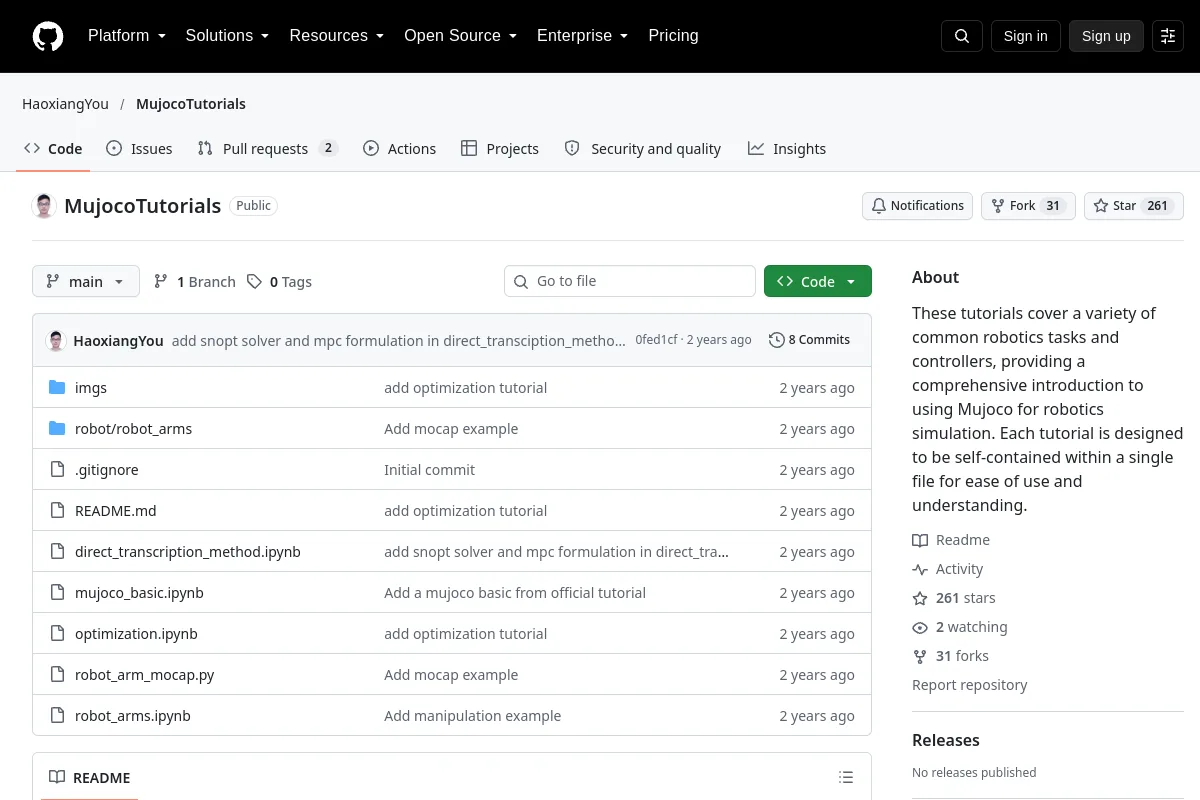
Esses tutoriais cobrem uma variedade de tarefas e controladores robóticos comuns, fornecendo uma introdução abrangente ao uso do Mujoco para simulação robótica. Cada tutorial é projetado para ser…
Objetivo do editor: Esses tutoriais cobrem uma variedade de tarefas e controladores robóticos comuns, fornecendo uma introdução abrangente ao uso do Mujoco para simulação robótica. Cada tutorial foi projetado para ser independente em um único arquivo para facilitar o uso e a compreensão.
Use a fonte para explorar conceitos, exemplos e referências de robótica. O material de origem pode ser histórico; verifique a versão e o contexto aplicáveis.
As licenças de código não cobrem automaticamente pesos de modelos, conjuntos de dados ou designs de hardware. Detalhes de licença não registrados requerem confirmação com o editor.
Repositório
Código aberto
Simulador de física MuJoCo para dinâmica multiarticular e contato.
Planejamento e controle de movimento