 Repositorio
 Código abierto
MuJoCo · google-deepmind
MuJoCo Simulador de física para dinámica multiarticular y contacto.
Planificación y control de movimiento
Investigación y aprendizaje / Investigación
Estos tutoriales cubren una variedad de controladores y tareas robóticas comunes y brindan una introducción completa al uso de Mujoco para la simulación robótica. Cada tutorial está diseñado para ser...
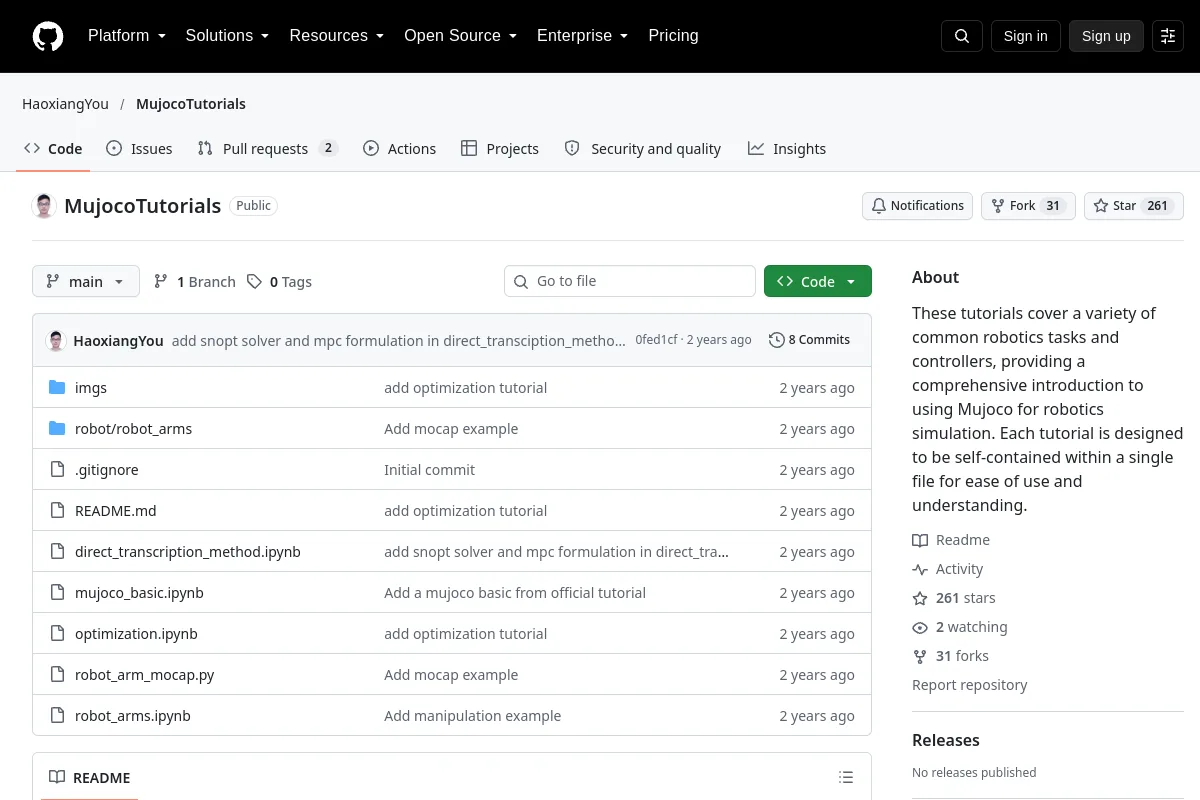
Estos tutoriales cubren una variedad de controladores y tareas robóticas comunes y brindan una introducción completa al uso de Mujoco para la simulación robótica. Cada tutorial está diseñado para ser...
Propósito del editor: Estos tutoriales cubren una variedad de controladores y tareas robóticas comunes y brindan una introducción completa al uso de Mujoco para la simulación robótica. Cada tutorial está diseñado para ser autónomo dentro de un único archivo para facilitar su uso y comprensión.
Utilice la fuente para explorar conceptos, ejemplos y referencias de robótica. El material fuente puede ser histórico; verifique la versión y el contexto aplicables.
Las licencias de código no cubren automáticamente los pesos de los modelos, los conjuntos de datos o los diseños de hardware. Los detalles de la licencia no registrada requieren confirmación con el editor.
Repositorio
Código abierto
MuJoCo Simulador de física para dinámica multiarticular y contacto.
Planificación y control de movimiento