 Repositório
 Pesquisa
RLBench
Um conjunto de tarefas para avaliar a aprendizagem de robôs com observações visuais.
Manipulação
Pesquisa e aprendizagem / Código aberto
Usando Catalyst.RL para treinar um robô para realizar inserção peg-in-hole em simulação.
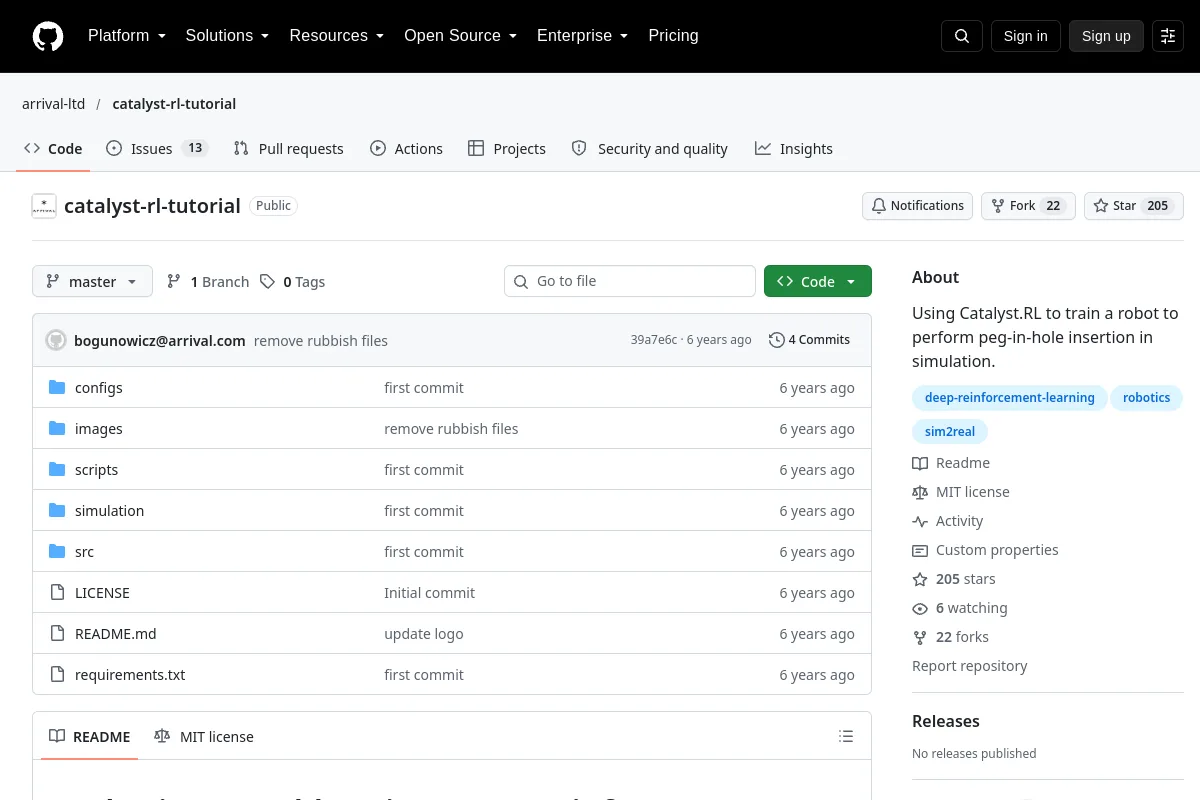
Usando Catalyst.RL para treinar um robô para realizar inserção peg-in-hole em simulação.
Use a fonte para explorar conceitos, exemplos e referências de robótica. O material de origem pode ser histórico; verifique a versão e o contexto aplicáveis.
As licenças de código não cobrem automaticamente pesos de modelos, conjuntos de dados ou designs de hardware. Detalhes de licença não registrados requerem confirmação com o editor.
Repositório
Pesquisa
Um conjunto de tarefas para avaliar a aprendizagem de robôs com observações visuais.
Manipulação