 Bewaarplaats
 Onderzoek
actionshift · Archerkattri
ActionShift evalueert de aanpassing aan verborgen robotactie-interfacecontracten voor ManiSkill-taken.
Manipulatie
Software / Onderzoek
ActionABI bestudeert het herstel van ongedocumenteerde actie-tensorsemantiek van robots uit trajecten.
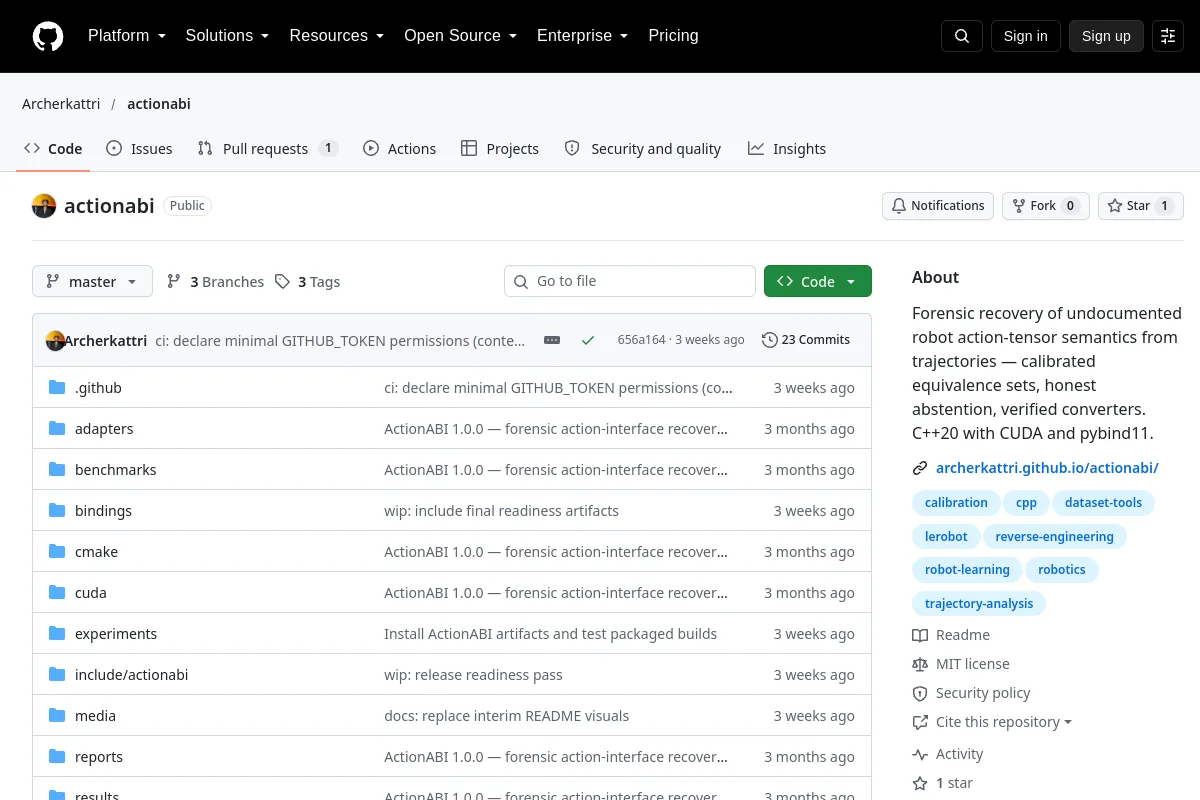
ActionABI bestudeert het herstel van ongedocumenteerde actie-tensorsemantiek van robots uit trajecten.
Samenvatting van de uitgever: "Forensisch herstel van ongedocumenteerde robotactie-tensor-semantiek uit trajecten - gekalibreerde equivalentiesets, eerlijke onthouding, geverifieerde converters. C++20 met CUDA en pybind11."
Gebruik de repository om de implementatie, documentatie en ondersteunde workflows te inspecteren. Dit directoryrecord identificeert de onderhouder, de codelicentie en gerelateerde bronnen; er wordt niet beweerd dat het project op uw robot is geïnstalleerd of getest.
Codelicenties hebben niet automatisch betrekking op modelgewichten, datasets of hardwareontwerpen. Voor niet-opgenomen licentiegegevens is bevestiging door de uitgever vereist.
Bewaarplaats
Onderzoek
ActionShift evalueert de aanpassing aan verborgen robotactie-interfacecontracten voor ManiSkill-taken.
Manipulatie