 Repositório
 Pesquisa
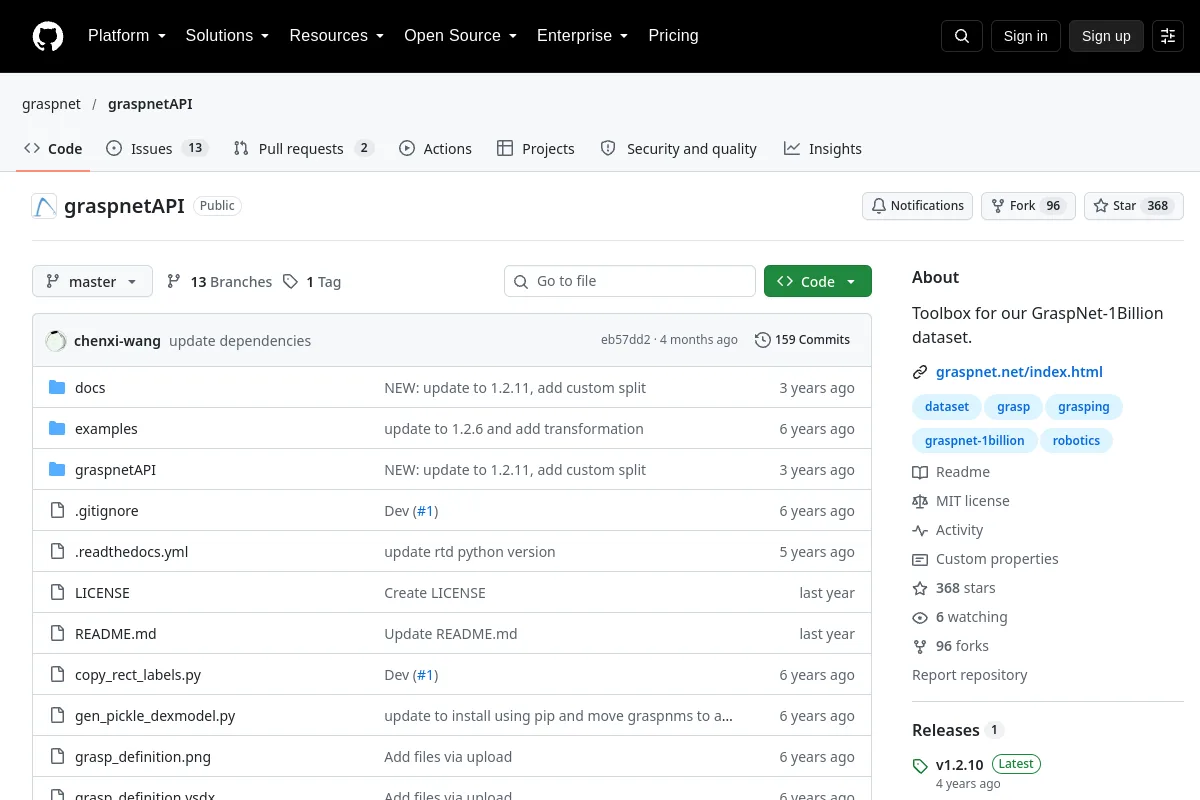
graspnetAPI · graspnet
GraspNetAPI fornece ferramentas para acessar e trabalhar com dados GraspNet-1Billion.
Ferramentas de visualização e dados
Modelos / Pesquisa
Implementação oficial do CoPa: Manipulação Robótica Geral através de Restrições Espaciais de Peças com Modelos Fundamentais

Implementação oficial do CoPa: Manipulação Robótica Geral através de Restrições Espaciais de Peças com Modelos Fundamentais
Inspecione as instruções de instalação, versões suportadas, exemplos e interfaces na fonte. Este diretório não afirma que o software foi instalado ou testado em seu robô.
As licenças de código não cobrem automaticamente pesos de modelos, conjuntos de dados ou designs de hardware. Detalhes de licença não registrados requerem confirmação com o editor.
Repositório
Pesquisa
GraspNetAPI fornece ferramentas para acessar e trabalhar com dados GraspNet-1Billion.
Ferramentas de visualização e dados