 Repozytorium
 Badania
open quadruped · adham-elarabawy
open-quadruped to projekt czteronożnego robota wydrukowanego w 3D z generowaniem chodu i kontrolą pozycji ciała.
Sprzęt do majsterkowania i edukacji
Oprogramowanie / Otwarte źródło
Moje podejście do czworonożnego robota Spot Micro. Jest zbudowany wokół mikrokontrolera krzywkowego ESP32 i wykorzystuje elegancką aplikację do sterowania nim

Moje podejście do czworonożnego robota Spot Micro. Jest zbudowany wokół mikrokontrolera krzywkowego ESP32 i wykorzystuje elegancką aplikację do sterowania nim
Sprawdź instrukcje instalacji, obsługiwane wersje, przykłady i interfejsy w źródle. Katalog ten nie zawiera informacji, że oprogramowanie zostało zainstalowane lub przetestowane na Twoim robocie.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Repozytorium
Badania
open-quadruped to projekt czteronożnego robota wydrukowanego w 3D z generowaniem chodu i kontrolą pozycji ciała.
Sprzęt do majsterkowania i edukacji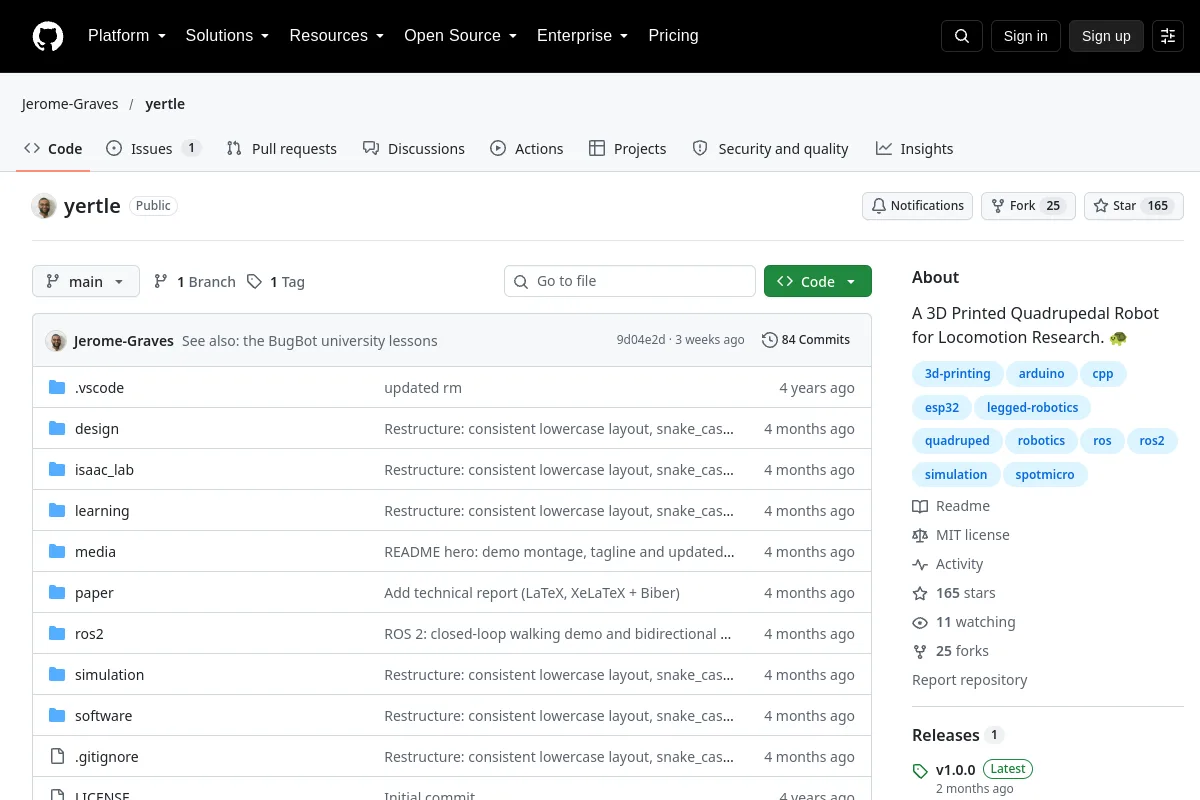 Repozytorium
 Otwarte źródło
Czteronożny robot wydrukowany w 3D do badań lokomocji. :żółw:
Sprzęt do majsterkowania i edukacji