 Repozytorium
 Otwarte źródło
RLinf
Infrastruktura uczenia się przez wzmacnianie dla modeli ucieleśnionych i polityk robotycznych.
Frameworki uczenia się robotów
Badania i nauka / Badania
Badanie dotyczące uczenia się przez wzmacnianie modeli wzroku, języka i działania w manipulacji robotycznej
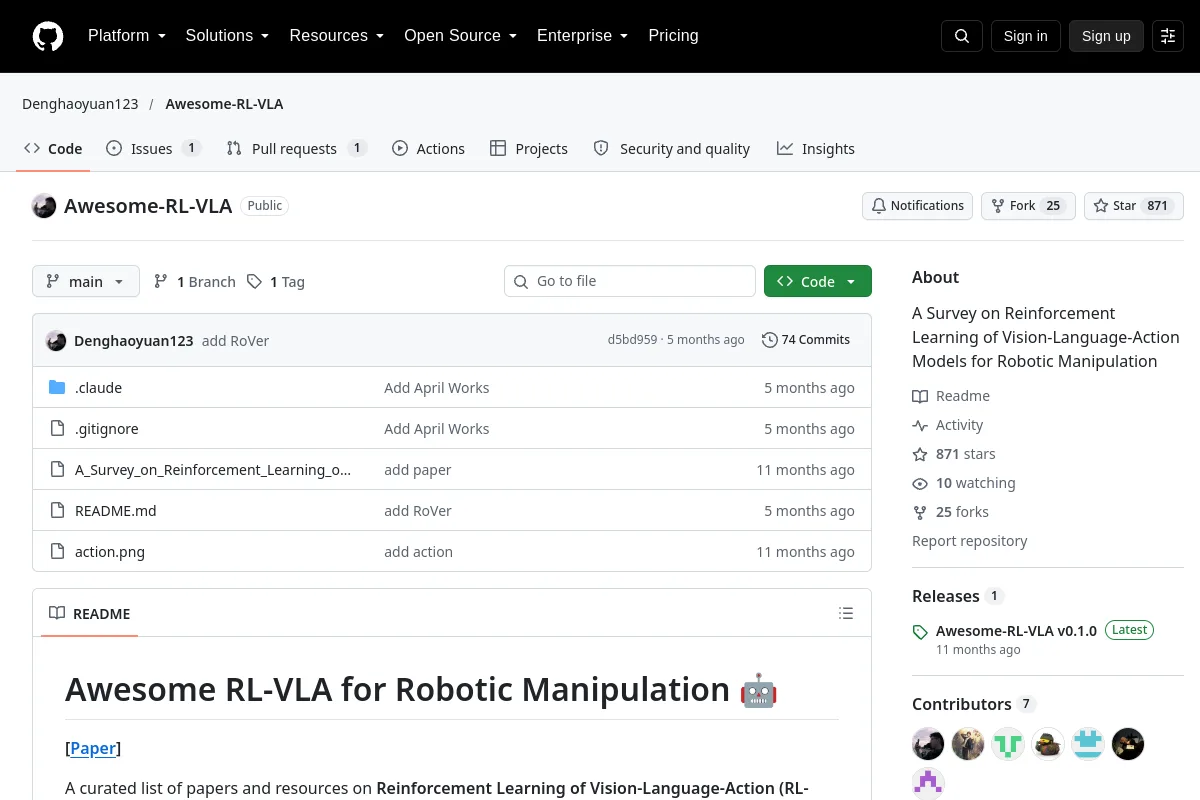
Badanie dotyczące uczenia się przez wzmacnianie modeli wzroku, języka i działania w manipulacji robotycznej
Skorzystaj ze źródła, aby poznać koncepcje, przykłady i odniesienia dotyczące robotyki. Materiał źródłowy może mieć charakter historyczny; sprawdź odpowiednią wersję i kontekst.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Repozytorium
Otwarte źródło
Infrastruktura uczenia się przez wzmacnianie dla modeli ucieleśnionych i polityk robotycznych.
Frameworki uczenia się robotów Strona internetowa
 Badania
Zasoby kodu i modelu dotyczące zasad robotów inteligencji fizycznej.
Wizja-język-działanie Repozytorium
 Badania
Zasoby dotyczące modeli podstawowych robotów na potrzeby procesów uczenia się humanoidów.
Wizja-język-działanie Repozytorium
 Badania
Ogólne ramy polityki dotyczącej robotów umożliwiające dostosowywanie się do zadań manipulacyjnych.
Zasady robotów Repozytorium
 Badania
Testy porównawcze manipulacji robotami dwuręcznymi i narzędzia do generowania danych.
Manipulacja Repozytorium
