 Repositorio
 Código abierto
RLinf
Infraestructura de aprendizaje reforzado para modelos incorporados y políticas robóticas.
Marcos de aprendizaje de robots
Investigación y aprendizaje / Investigación
Una encuesta sobre el aprendizaje reforzado de modelos de visión-lenguaje-acción para la manipulación robótica
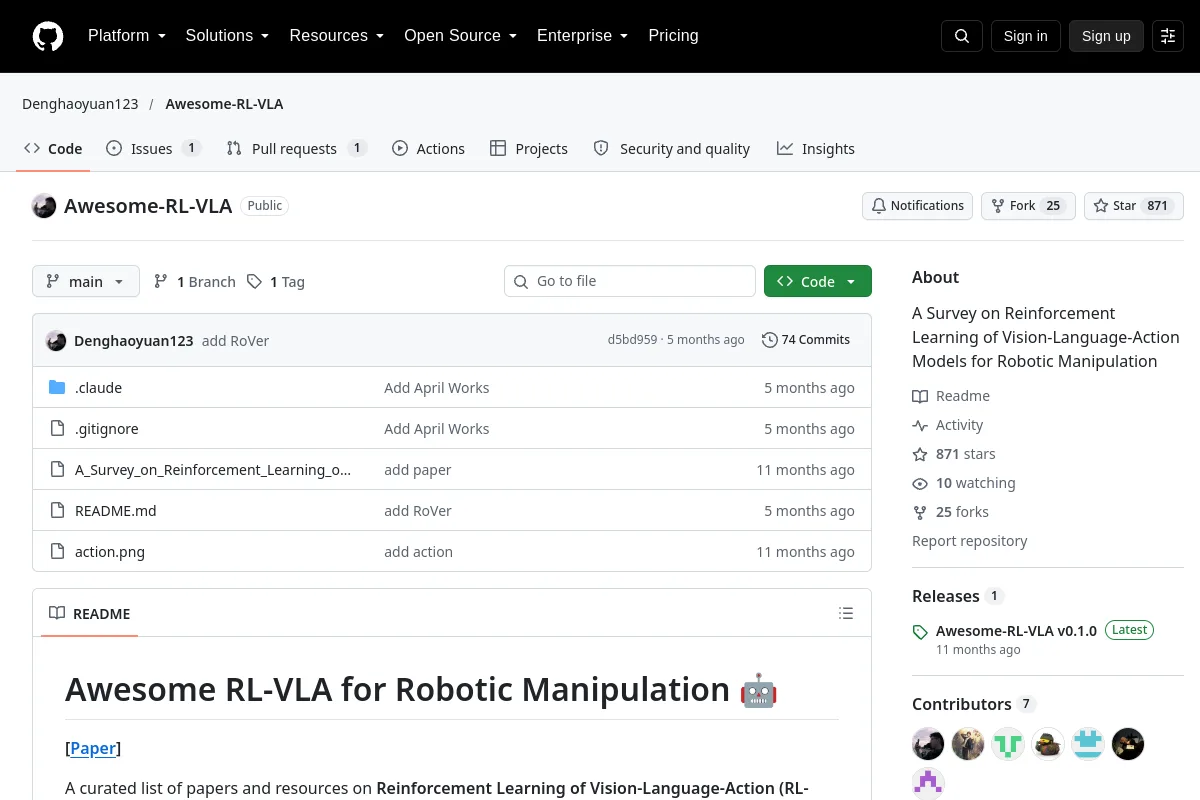
Una encuesta sobre el aprendizaje reforzado de modelos de visión-lenguaje-acción para la manipulación robótica
Utilice la fuente para explorar conceptos, ejemplos y referencias de robótica. El material fuente puede ser histórico; verifique la versión y el contexto aplicables.
Las licencias de código no cubren automáticamente los pesos de los modelos, los conjuntos de datos o los diseños de hardware. Los detalles de la licencia no registrada requieren confirmación con el editor.
Repositorio
Código abierto
Infraestructura de aprendizaje reforzado para modelos incorporados y políticas robóticas.
Marcos de aprendizaje de robots Sitio web
 Investigación
Recursos de código y modelo para políticas de robots de Inteligencia Física.
Visión-lenguaje-acción Repositorio
 Investigación
Recursos de modelos básicos de robots para flujos de trabajo de aprendizaje humanoides.
Visión-lenguaje-acción Repositorio
 Investigación
Un marco de políticas de robots generalista para adaptarse a tareas de manipulación.
Políticas de robots Repositorio
 Investigación
Puntos de referencia de manipulación de robots bimanuales y herramientas de generación de datos.
Manipulación Repositorio
 Investigación
Entornos de simulación para la evaluación de políticas de manipulación.
Evaluación de políticas